一、服务机器人对计算硬件的需求
配送、清洁、送餐和引导机器人多数采用电池供电,计算主板直接安装在机器人本体内部。机身内部还要容纳电池、电机驱动、雷达、摄像头和通信模块,因此留给主控的空间通常比较有限。
机器人运行过程中,主控需要同时处理定位导航、避障、任务调度、设备状态和后台通信。配置摄像头较多,或者需要运行视觉识别、视觉SLAM等程序时,对处理器和内存的要求还会进一步提高。
硬件选择需要结合整机功耗、安装空间和算法负载,不宜只比较处理器型号。
二、服务机器人的工作原理及流程介绍
服务机器人依靠激光雷达、摄像头、IMU、超声波、碰撞传感器和轮速计等设备获取周围环境及机器人自身状态。
以配送机器人为例,机器人接收到任务后,首先根据地图和当前位置计算行驶路线。移动过程中,雷达和其他传感器持续检测人员、障碍物及环境变化,导航程序根据新的数据修正路线,再把速度和方向指令发送给底盘控制器。
基本工作流程为:
任务下发 → 雷达、摄像头及传感器采集 → 定位与环境判断 → 路径规划 → 底盘执行 → 状态持续反馈 → 路径修正 → 完成任务并上传结果。
工控主板主要运行导航、任务管理、视觉、人机交互和通信程序。电机闭环、充电管理以及部分安全保护功能,一般由底盘控制器、MCU或独立控制模块完成。
三、服务机器人对工控硬件的主要要求
1. 功耗
移动机器人使用电池供电,计算平台的功耗会占用整机能源预算。仅运行基础导航和简单交互时,没有必要配置功耗较高的计算平台。
2. 板型尺寸
机器人内部空间通常比较紧张,2.5寸、10×10cm、12cm×12cm和3.5寸主板较容易嵌入机身结构。
3. 外层接口
雷达、摄像头、IMU、底盘控制器、电梯通信模块以及无线网络设备使用的接口并不相同。选型前需要统计LAN、USB、COM、CAN及无线模块的实际数量。
4. 导航和视觉处理能力
普通2D SLAM、路径规划的计算负载相对有限;多相机视觉、视觉SLAM、视频分析等任务,对CPU和内存的占用会明显增加。
5. 无线通信
酒店、商场及园区机器人通常需要连接Wi-Fi、4G或5G网络,与调度平台、电梯系统和后台管理系统交换数据。
6. 散热
是否采用无风扇结构,需要根据处理器功耗、机身内部空间和整机散热方式确定。主板支持无风扇散热,并不代表机器人整机无需进行热设计。
四、服务机器人细分场景及硬件配置解决方案
1. 配送机器人:导航和多设备通信
配送机器人通常同时运行SLAM、路径规划、避障和任务调度,并连接雷达、IMU、底盘控制器及无线通信模块。
如果设备还需要进行视觉识别或多路图像处理,可以使用RP7003AW作为上层计算主板。
型号:RP7003AW(3.5寸工控主板)
主要配置:
Intel第12代/13代Core U/P系列处理器;
2×DDR5 SO-DIMM,最大64GB、2×Intel i226-V 2.5G网络;
6×COM、2×CAN、8Bit GPIO、M.2 2280、E-Key、B-Key扩展;
DC 9~36V、PCB尺寸102×146mm、工作温度-20℃~+60℃。
双网口可以分别用于传感器网络和业务通信,CAN、COM可连接底盘及外层控制模块。B-Key则为蜂窝通信模块预留了扩展条件。
对于路线固定、传感器数量较少的配送设备,也可以使用功耗更低的计算平台。
应用: 楼宇配送、医院物资配送、园区配送、仓内运输、商业配送机器人。
2. 清洁机器人:导航与底盘控制通信
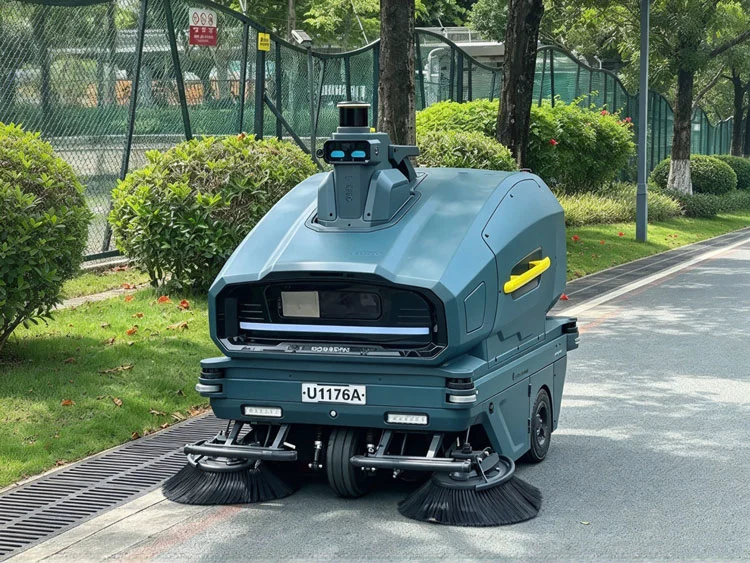
清洁机器人除了激光雷达,还可能配置碰撞传感器、沿边传感器、轮速计和清洁执行机构。主控的主要工作是定位、覆盖路径规划、任务管理以及与底盘通信。
型号:PDM-5110(2.5寸工控主板)
主要配置:
Intel Alder Lake-N/Twin Lake-N系列处理器;
板载LPDDR5,最大16GB、2×Intel i226-V 2.5G网络;
2×COM,可配置RS232/RS422/RS485;
M.2 2242、E-Key,可扩展Wi-Fi/蓝牙;
DC 12V、PCB尺寸100×72mm、工作温度-20℃~+60℃。
100×72mm板型占用空间较小,双网和串口可以覆盖常见导航、通信和底盘设备连接。
电机和清洁机构的实时闭环仍由底盘控制器完成,PDM-5110主要运行上层导航及业务程序。
应用: 商场清洁机器人、办公楼清洁设备、仓库清扫机器人、洗地机器人。
3. 引导与接待机器人:显示和交互接口较多
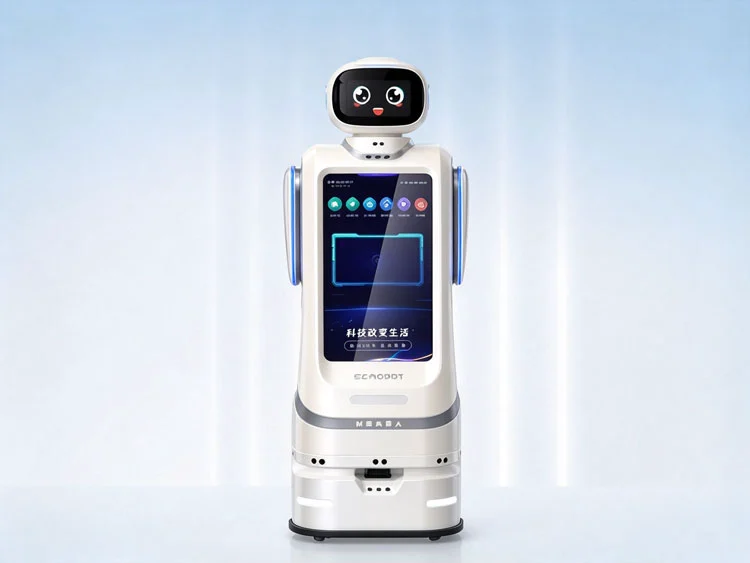
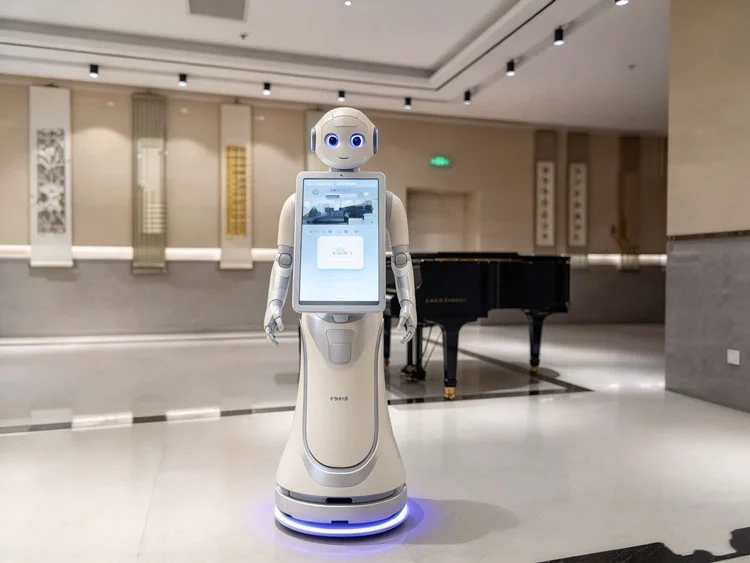
接待、导览设备通常配置触摸屏、扬声器、麦克风以及网络模块,主要运行界面、语音交互、信息查询和后台业务程序。
型号:PDM-5110(2.5寸工控主板)
PDM-5110带有HDMI、Mini-DP和Type-C显示输出,并提供LVDS/eDP接口,可根据屏幕形式选择连接方式;E-Key可用于Wi-Fi和蓝牙扩展。
这类机器人通常不承担复杂运动控制,对显示、网络、音频和长期待机的要求反而更加直接。
应用: 展厅导览、商场信息查询、政务大厅服务、企业接待、展示型机器人。
4. 送餐机器人:体积、功耗和外层接口需要兼顾
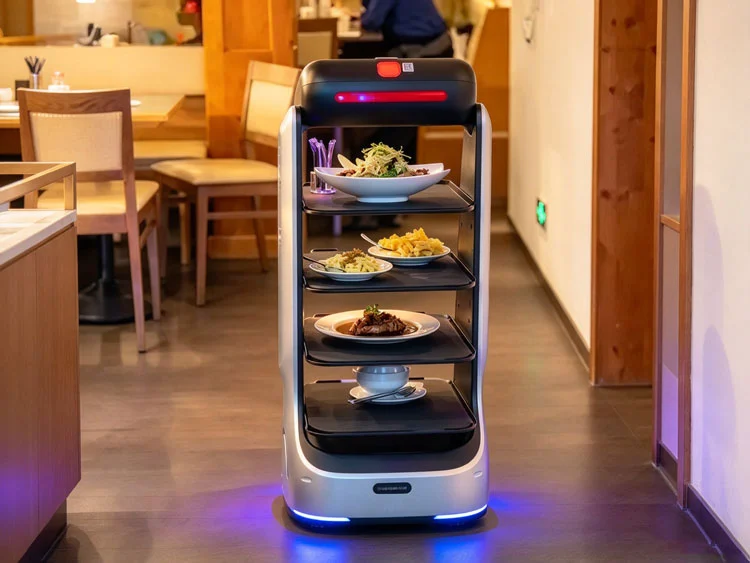
送餐机器人长期运行在餐厅、酒店等室内场所,需要完成自主 导航、避障、托盘状态管理和后台调度。
型号:AD742A(2.5寸工控主板)
主要配置:
Intel Alder Lake-N系列处理器;
板载LPDDR5,最大16GB、1×Intel i226-V网络,可选PoE;
2×COM、8Bit GPIO、M.2 2242、E-Key和B-Key;
DC 12V、PCB尺寸100×72mm、工作温度-20℃~+60℃。
AD742A可以根据处理器及整机结构选择有风扇或无风扇散热方式。B-Key可用于4G/5G通信模块,COM和GPIO可连接底盘或外层控制单元。
餐饮环境中的油污、液体和清洁问题,需要通过机器人外壳、密封和散热结构处理,不能依赖主板本身解决。
应用: 餐厅送餐、酒店送物、咖啡配送、室内配送机器人。
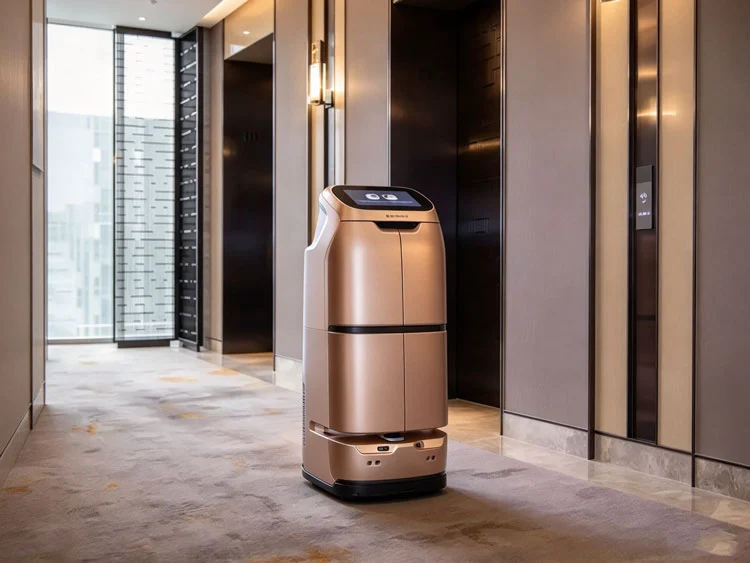
5. 酒店配送机器人:通信比计算负载更复杂
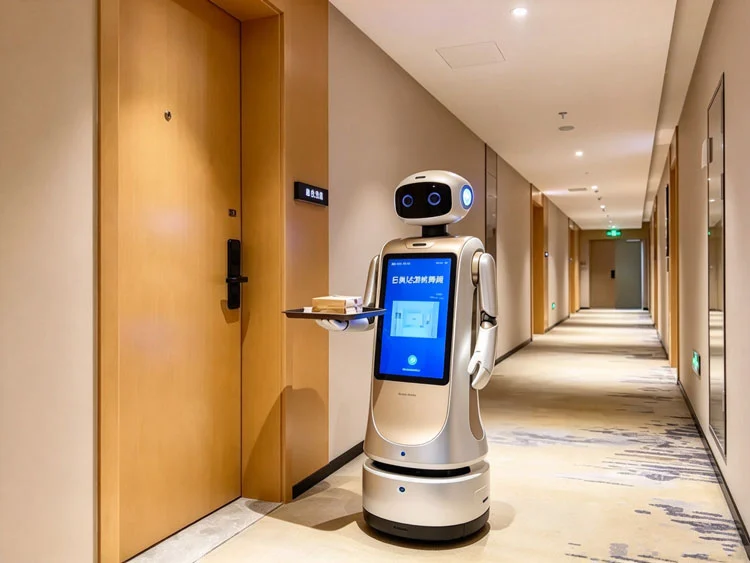
酒店机器人除了自 主导航,还涉及电梯、门禁、调度平台及客房业务系统。跨楼层运行时,多套系统之间的通信处理比视觉算法本身更复杂。
型号:PDM-5110(2.5寸工控主板)
双2.5G网口可以分别承担设备网络与业务网络,2路COM用于连接串行通信设备,E-Key可扩展Wi-Fi。
电梯联动方式需要根据具体电梯控制系统设计,不能仅依据串口数量判断是否能够直接接入。
应用: 酒店送物、酒店外卖配送、楼宇文件配送、跨楼层服务机器人。
6. 园区巡检机器人:导航之外还要处理视频
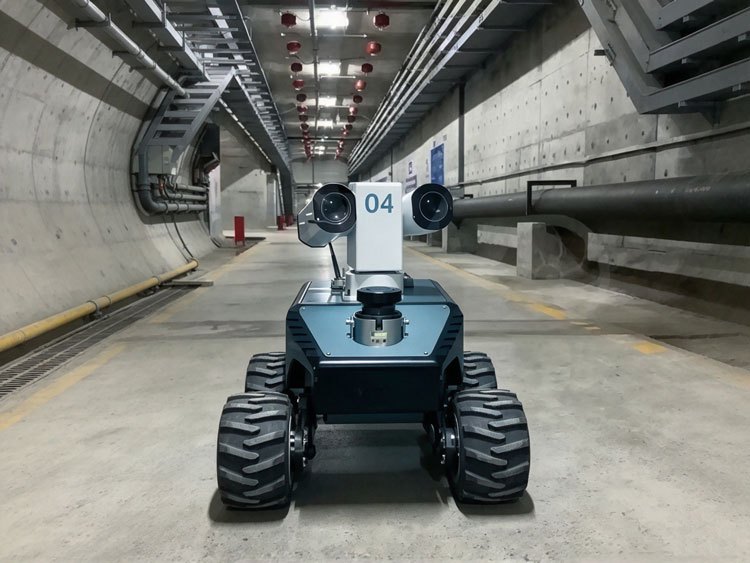
园区巡检机器人通常安装高清摄像头,有些设备还会增加热成像、环境监测或图像识别功能。
与普通配送机器人相比,这类设备需要给视频和视觉程序留出更多计算资源。
型号:RP7003AW(3.5寸工控主板)
第12/13代Core U/P平台、最高64GB DDR5和双2.5G网络,可以同时运行导航、视频采集和设备通信。9~36V输入也便于接入移动平台的电源系统。
若需要同时处理多路高清视频或较大的深度学习模型,应按照相机数量、分辨率和算法负载重新核算计算资源。
应用: 园区巡检、商场巡检、办公楼巡检、公共区域设备检查。
7. 小型服务机器人:100×100mm平台
部分桌面机器人、交互终端和小型机器人模组受内部尺寸限制,需要更紧凑的x86主板。
型号:TL500CA(10×10cm工控主板)
主要配置:
Intel第11代Tiger Lake-U系列处理器;
2×DDR4 SO-DIMM,最大64GB、2×Intel 2.5G网络;
HDMI、Mini-DP、M.2 2242;
MiniPCIe,可扩展无线通信模块;
DC 12~19V、PCB尺寸100×100mm;
工作温度-20℃~+60℃。
TL500CA主要特点是100×100mm板型、双网和最高64GB内存,在安装空间有限但仍需要x86系统的设备中具有较好的配置灵活度。
应用: 小型服务机器人、机器人控制模组、交互终端、实验室移动设备。
五、服务机器人的主要应用场景
配送机器人、清洁机器人、送餐机器人、酒店服务机器人、商场导览机器人、展厅接待机器人、园区巡检机器人、医院配送机器人、楼宇配送机器人、小型交互机器人。
六、服务机器人的硬件选型思路
服务机器人选型可以先从导航和感知方案入手。
采用基础雷达导航、任务负载较轻的清洁和配送设备,可以采用PDM-5110、AD742A等2.5寸主板;需要运行多路视频、复杂导航或视觉分析时,可以使用RP7003AW,增加处理器和内存余量;100×100mm空间限制明显的设备,可以考虑TL500CA。
最终配置还需要结合雷达数量、摄像头接口、底盘通信、无线网络、电池容量和散热结构共同确定。
整机续航也不能只按主板功耗计算。电机、雷达、显示屏、通信模块以及DC/DC转换效率都会消耗电池电量,计算主机只是整机功耗中的一部分。