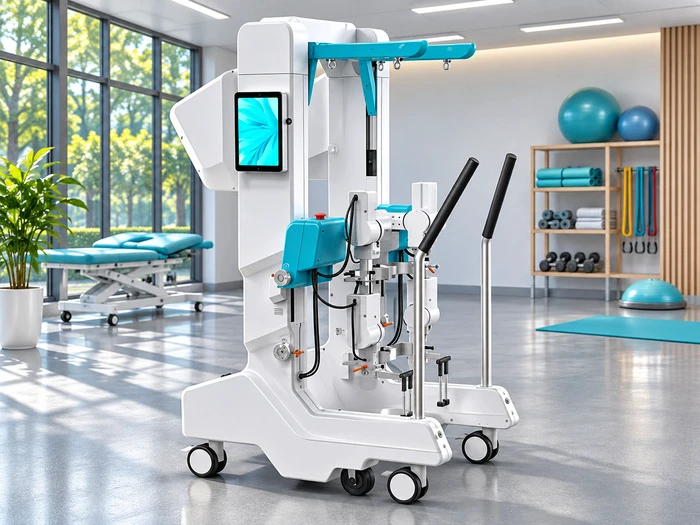
康复训练大厅里,一位中风后半年的患者坐在上下肢训练机器人前,机器带着他的腿做圆周运动,力度要刚好——太小起不到训练作用,太大患者会疼、会抵触,甚至会受伤。治疗师在旁边的屏幕上设定阻力、速度和训练时长,机器按方案执行,同时把每一圈的力矩与角度记下来,形成进度曲线。这套设备的核心不只是机械结构,还有中间那台负责“按方案动、按反馈调、按安全停”的主控。本方案以无风扇嵌入式主机Q-BOX-E10为核心,说明康复机器人控制与交互工作站的配置与实施做法。
一、需求分析与系统边界
1. 训练模式决定控制方式
被动训练:机器带着肢体运动,患者不用力,主控按轨迹与速度下发指令,重点是轨迹平滑与关节限位。助力训练:患者出力,机器补足差额,需要感知患者意图并按比例助力。主动抗阻:机器施加反向阻力,阻力随患者出力变化。三种模式对控制周期的要求不同,助力与抗阻需要更高的采样率与更短的响应时间,否则患者会觉得“机器在跟人较劲”。
模式切换由治疗师在界面选择,切换时机器要平滑过渡,不能突然加速或卸载,过渡过程同样由主控按斜坡算法处理。
2. 与伺服驱动、安全回路的边界
伺服驱动器负责电机电流环与位置环,主控负责轨迹规划与多轴协同;力矩与角度传感器反馈到主控,用于闭环修正与训练评价。安全回路独立于主控:急停按钮直接切断驱动器使能,机械限位与力矩上限由硬件或驱动器侧判定,主控只做状态监测与事件记录。这条边界意味着主控异常时患者仍能被安全停下。
3. 立项输入清单
设计输入 | 需要确定的值 | 影响的配置 |
|---|
训练部位 | 上肢、下肢或全身多关节 | CAN节点数与轴数 |
训练模式 | 被动、助力、主动抗阻 | 控制周期与算力 |
传感器 | 力矩、角度、肌电或压力 | 采集接口与采样率 |
交互方式 | 治疗师屏、患者屏或单屏 | 显示输出与触摸 |
安全要求 | 急停、限位、力矩上限 | GPIO与硬件回路 |
安装形态 | 设备内置、桌面或壁挂 | 机箱形态与供电 |
二、方案总体设计
1. 硬件架构
整机以Q-BOX-E10为核心:全铝无风扇机身174×129×86mm,可装在设备底座内或挂在训练台侧面,无风扇既避免粉尘吸入也减少噪音,训练大厅对安静有要求;1路CAN接伺服驱动器做多轴协同,2路RS485接力矩与角度传感器,3路RS232接急停模块、手柄与备用设备;8bit GPIO接限位、门磁与三色灯;双Intel i226-V 2.5G分别接院内康复系统与设备管理网;DC 9-36V宽压适应设备内部供电波动。
2. 实时性分层
控制回路与界面分开:轨迹规划与多轴同步在独立的高优先级线程里按固定周期运行,界面渲染与数据上传走普通优先级线程,两者通过共享缓冲区交换数据,界面卡顿不影响控制周期。控制周期按训练模式设定,助力与抗阻模式周期更短;周期抖动要监控,抖动超过阈值时记录并降级到更保守的助力比例。
3. 训练数据与评价
每圈或每组的力矩、角度、速度与完成度记录成序列,训练结束后生成进度曲线与左右侧对比(下肢)或关节活动度对比(上肢)。数据上传到康复系统,与治疗师评定表并列,作为调整方案的依据。患者标识按脱敏规则处理,训练视频默认不采集,需要时单独授权。
三、主机选型与资源配置
1. 工作站需求与Q-BOX-E10资源的对应
工作站需求 | Q-BOX-E10资源配置 | 集成验证要点 |
|---|
多轴伺服协同 | 1×CAN、8bit GPIO | 总线周期与轴间同步 |
力与角度反馈 | 2×RS485、3×RS232 | 采样率与丢包率 |
急停与限位 | GPIO加硬件回路 | 响应时间与状态记录 |
治疗师交互 | HDMI2.0+DP+Type-C三路输出 | 触摸与多屏分工 |
康复系统对接 | 双Intel i226-V 2.5G | 上传与断网缓存 |
设备内部安装 | 174×129×86mm全铝无风扇 | 净空、固定与散热 |
设备供电 | DC 9-36V宽压、120W | 启停与电压跌落 |
2. 主机规格
规格项目 | 技术指标 |
|---|
形态 | 无风扇嵌入式整机,174×129×86mm,约4kg,全铝机身 |
处理器 | 板载第12/13代U/P系列,TDP28W(i5-1235U/i7-1255U等) |
内存 | 2×DDR5 SO-DIMM,最大64GB |
存储 | 1×M.2 2280(PCIe3.0×2或SATA3.0,硬件选择) |
显示输出 | HDMI2.0+DP+Type-C(USB3.0+DP)三路 |
网络 | 2×Intel i226-V 2.5G |
串口与总线 | 5×USB、3×RS232、2×RS485、1×CAN、8bit GPIO、二合一音频 |
无线与可信 | E-Key WiFi/蓝牙、B-Key 4G/5G、外置TPM2.0可选 |
供电与温度 | DC 9-36V,120W;-20℃~+60℃ |
安装 | 桌面、35mm导轨或壁挂,无排线设计 |
3. 档位与内存
单肢训练、控制周期在两毫秒左右的机型,i5-1235U配16GB内存足够;全身多关节、需要同时处理多路传感器并做实时评价的机型建议i7-1255U配32GB。内存按“控制缓冲加数据缓存”估算,界面与浏览器组件占用的部分单独留出余量,避免训练中因内存回收出现周期抖动。
4. 结构与抗振
训练设备的电机启停会带来振动,主机固定在设备底座的减振垫上,硬盘用M.2固态避免机械振动影响;机身与运动部件保持距离,线缆走拖链或固定槽,CAN线与电机动力线分开走。全铝机身无风扇,靠外壳散热,安装时不要把它包在密闭腔内。
四、外设接入与软件环境
1. CAN总线与伺服
CAN按节点分配ID,主控为调度节点,各轴驱动器为从节点,总线两端加120欧终端电阻。周期性同步帧携带目标位置与力矩上限,驱动器回传实际位置与电流;总线错误计数超过阈值时降速并报警,避免错误帧被当成有效指令。
2. 传感器与安全信号
力矩与角度传感器经RS485总线接入,按固定频率读取并做滑动平均滤波,滤波窗口不能太大,否则响应变慢。急停与限位信号接入GPIO并同时进硬件回路,主控读到信号后立即停止轨迹并记录事件,硬件回路则直接切断使能作为最后一道保护。
3. 交互界面与治疗师操作
治疗师界面分三块:患者与方案区(选择训练部位、模式、时长与阻力)、实时区(当前角度、力矩与完成度)、记录区(历史曲线与评定)。患者屏只显示鼓励性反馈与进度,不显示可能引起焦虑的数值。界面操作要有确认步骤,误触不会直接改变训练参数。
4. 软件分层与升级
软件分四层:系统层裁剪镜像;控制层实现轨迹规划与总线调度;业务层实现训练流程与评价;运维层负责状态与日志。升级控制层必须整机停机并做空载验证,不允许训练中热更新;升级包带校验,失败回退到上一版本。
方案库与培训同样影响使用效果。常用训练方案做成模板,治疗师按患者情况选模板再微调阻力与时长,避免每次从零设置;模板变更留版本,便于回顾某位患者的方案是怎么调整的。新治疗师上岗前在空载模式下练习模式切换与急停操作,熟悉后再接触患者。
训练强度要能随恢复进展调整。系统按周汇总完成度与力矩耐受情况,治疗师据此调整阻力与时长;调整记录留在方案版本里,复盘时能看到每个阶段的调整依据。
五、实施步骤与异常处理
1. 实施顺序
先在台架上完成CAN多轴联动与传感器采集,验证控制周期与抖动;再装机做空载轨迹测试,确认各轴限位与急停有效;随后做负载测试,用标准砝码或模拟阻力验证力矩控制精度;再与康复系统联调训练记录上传;最后选几位治疗师试用,收集操作反馈后再开放给患者。
2. 异常情形与处理动作
异常情形 | 主机动作 | 留存证据 |
|---|
CAN通信异常 | 降速运行并提示,连续错误则停止训练 | 总线错误计数 |
传感器丢数 | 按保守值降级助力,提示检查探头 | 采样日志 |
急停触发 | 立即停止轨迹并记录事件,等待人工复位 | 事件日志 |
控制周期抖动 | 降低助力比例并记录抖动值 | 周期统计 |
掉电恢复 | 自启后进入待机,不自动恢复训练 | 开关机记录 |
处置原则是“宁可停,不可硬撑”:任何影响控制周期的异常都先降低助力或停止训练,让治疗师判断;恢复训练必须由人确认,系统不自动续训。
六、验收方法与交付判据
1. 验收项
测试项 | 操作与预期 | 证据 |
|---|
多轴联动 | 各轴按轨迹同步运动,无滞后 | 轨迹记录 |
控制周期 | 固定周期运行,抖动在允许范围 | 周期统计 |
力矩精度 | 按设定阻力运行,实测偏差在范围 | 力矩记录 |
安全功能 | 急停、限位、力矩上限均有效 | 测试记录 |
记录上传 | 训练数据上传成功可查询 | 平台记录 |
连续运行 | 连续训练两小时无累积异常 | 运行日志、温升 |
2. 交付资料
交付包括主机配置清单、CAN节点与串口分配表、控制参数与安全阈值说明、训练方案模板、镜像与版本基线、验收记录与运维手册。控制参数与安全阈值要与临床方会签,调整走变更流程。
七、选型结论
当康复机器人需要在设备内部嵌入一台无风扇、宽压、抗振的主机,用CAN做多轴协同、RS485接力矩与角度传感器、多路显示供治疗师与患者分屏使用,并且要把控制周期与界面负载隔离开时,Q-BOX-E10可以作为核心主机的候选。处理器与内存按训练部位与传感器路数选档,安全回路保持独立,主机只做监测与记录。询价时提供训练部位、模式、传感器清单与安装形态,这些信息可直接转换为配置单与联调清单。
常见问题
问:为什么不用带风扇的普通主机?
答:训练大厅对噪音敏感,风扇长期运转也容易积尘;无风扇全铝机身靠外壳导热,在设备内部安装时更可靠,维护量也更小。
问:控制周期抖动会有什么影响?
答:助力与抗阻模式下,周期抖动会让患者感觉阻力忽大忽小,影响训练体验甚至造成不适;系统监控抖动并在超限时降低助力比例,同时记录用于排查。
问:安全功能靠软件实现吗?
答:不靠软件。急停直接切断驱动器使能,限位与力矩上限由硬件或驱动器判定,主机只做状态监测与事件记录,软件异常不影响安全停机。
问:训练数据能对接医院康复系统吗?
答:可以。训练记录按约定格式上传,与治疗师评定表并列展示;上传失败的记录本地缓存,恢复后补传,不丢数据。