机器人工作站需要把相机定位、工件识别、任务管理和机器人控制器连成可追溯的流程。AI边缘节点负责感知、融合和任务建议,机器人控制器与安全回路仍负责运动和停机。清楚划分两者边界,才能让视觉算法提升柔性而不干扰原有安全机制。
现场任务与数据条件
在混线装配或无序抓取中,工件位置、姿态和反光条件不断变化。相机触发时刻、机器人坐标系、抓取点与工装状态必须一致;若工件已移动,上一帧的识别结果不能直接用于下一次抓取。多机器人协同还要考虑资源冲突、任务优先级和异常件回收。
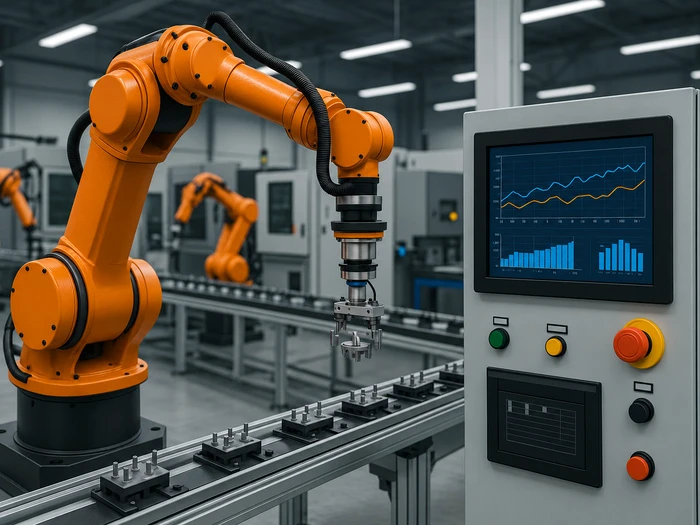
感知模型可以给出候选位置及置信度,但不能代替标定、路径规划、碰撞检查和安全联锁。对于影响人员安全的动作,应由经过设计的安全系统保持独立保护。AI节点与机器人控制器之间采用可审计的命令和状态接口,超时、定位失败或置信度不足时回到安全状态。
系统架构与数据闭环
相机、光源和触发器先完成采集;边缘节点做图像预处理、目标识别与坐标换算,再将带时间戳的目标位姿提交给机器人控制器。控制器执行前检查工作区、工件存在和夹爪状态,并把执行结果回传给边缘节点。每次任务应能关联图像、模型版本、标定版本与执行日志。
系统集成要明确相机到工控机的带宽、触发抖动、控制器通信协议以及产线节拍。对于运动中的对象,端到端时延包括曝光、传输、推理、坐标变换和通信,不能只看模型推理毫秒数。机器人附近的振动、粉尘和柜内热环境也应纳入安装评估。
相机标定和机器人标定应记录工装编号、镜头焦距、坐标系、标定日期与责任人。更换末端夹具或移动相机后,系统须提醒复核精度。若物体透明、反光或堆叠,单一相机可能无法提供稳定姿态,需要补充照明、视角或机械定位措施,而非只更换模型。
机器人工作站的异常恢复要有明确路径:识别失败时退回待检区,抓取失败时重新确认工件位置,执行超时由控制器停止后等待人工介入。每种恢复动作都应记录原因,便于区分算法问题和机械问题。
环节 | 建议明确的交付内容 | 现场核对重点 |
|---|
输入与采集 | 设备清单、信号或图像、设备ID和时间戳 | 数据权限、缺失值、同步与协议 |
边缘处理 | 预处理、模型或规则、事件缓存 | 并发、时延、版本、断网恢复 |
业务与执行 | 结果接收、人工复核、控制器边界 | 权限、联锁、日志与异常回退 |
工控机选型与集成
N-BOX-S9可作为有较高视觉计算需求的候选整机;需要自行配置采集卡、加速卡或多种现场接口的项目,可评估PIMB-Q670C主板平台。二者不是机器人控制器的替代品。板卡和整机的实际扩展、供电、散热条件应分别核实,不能把主板接口当成整机外部接口。
若标准接口位置、机箱尺寸或长期供货版本与工作站不匹配,可评估x86 OEM/ODM改型。散热方案需要按装柜方向、线缆弯折空间和满载工况检查。
采购配置时建议同时提供目标模型及运行时版本、摄像头或传感器清单、现有PLC/MES/SCADA接口、现场供电与安装尺寸,以及连续运行和数据留存要求。派勤可据此核对标准整机、工业主板及x86 OEM/ODM改型方向。实际软件、采集卡、加速器和现场协议的兼容性以联合测试为准。
软硬件联调时,应先建立一份逐项可核对的接口清单:信号来自何处、由谁授权读取、数据以什么单位和周期产生、结果送往哪个系统、消息失败后怎样重试。对每个接口指定负责人和测试样例,保存正常、缺失、重复、延迟及错误格式的处理记录。涉及第三方算法或平台时,明确部署包、驱动、操作系统、协议适配与远程升级分别由哪一方提供。这样在扩线、换机或故障排查时,现场人员可以按记录定位问题。
实施步骤与验收
先做静态定位与重复定位验证,再逐步加入运动目标、遮挡和多品种切换。记录抓取成功率、错误抓取的恢复时间、任务超时及人工介入次数,按工件类型分开统计。联调须覆盖急停、开门、相机断线、标定失效和模型更新后的回退。
项目可按需求确认、样机联调、现场试点、批量部署四步推进。样机阶段冻结硬件版本与软件镜像,记录接口、驱动、资源占用和热状态;试点阶段保留人工复核与旧流程对照。进入批量前,按量产配置确认开机、接口、温度、存储与恢复日志,并落实现场维护、版本回退和备件机制。
需要定制时,先明确不能由标准机型满足的接口、结构、散热或供货条件,再评审主板、整机、BIOS、外壳与连接器改型。派勤制造测试可采用12小时高温负载连续开机老化测试;这是硬件出厂流程的表述,不代表本应用的算法效果或项目现场测试结果。
常见问题
问:AI工控机可以直接控制机器人伺服吗?
答:该方案把AI工控机定位为感知和任务计算节点。运动控制、安全逻辑及伺服闭环由相应控制器承担。
问:视觉模型更换后是否要重新标定?
答:模型更新不必然改变几何标定,但应复核坐标变换、目标定义和边界样件;相机、镜头或安装位置变化通常需要重新标定。
如需评估现场部署,请提供业务目标、设备与数据清单、模型和软件环境、目标节拍或响应时间、安装供电条件及预期数量。这样可以先验证最关键的接口与计算负载,再确定整机或定制方案。