一、建筑机器人的控制环境
施工现场会随着工程进度不断变化。
墙体、材料、脚手架和临时设备的位置并不固定,地面还可能存在坡度、台阶、碎石和未完成区域。因此,施工机器人除了执行作业,还需要持续获取自身位置和周围环境信息。
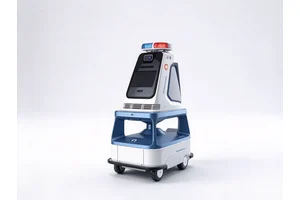
按照任务类型,可以分为移动施工、喷涂打磨、钻孔安装、物料搬运、施工巡检以及现场测量与数据采集等设备。
移动机器人重点解决定位、路径规划和避障;搭载机械臂后,还要处理施工面位置、工具坐标和机械臂工作空间;使用激光雷达、深度相机进行现场扫描时,计算平台还要处理较大的感知数据。
完整系统一般由车载工控主机、移动底盘、激光雷达、工业相机或深度相机、IMU、机械臂或施工机构、无线通信及底层控制器组成。
二、施工机器人如何完成现场作业
机器人首先读取施工区域、预设作业点或上层任务。
移动过程中,雷达、相机、IMU和编码器用于确定机器人位置并检测前方环境。到达目标区域后,设备通常还要再次确认墙面、地面、构件或定位标记的位置。
如果搭载机械臂,测量结果会被转换到机器人坐标系,再由机械臂控制器执行喷涂、打磨、钻孔或安装动作。
典型流程为:
任务导入 → 环境感知 → 定位与路径规划 → 到达作业区域 → 现场二次测量 → 坐标修正 → 施工机构执行 → 状态确认 → 前往下一作业点。
SLAM、视觉和任务管理通常由上层工控机完成;电机、机械臂、液压设备和施工工具的实时闭环控制,应由各自的运动控制系统负责。
三、施工机器人工控硬件配置重点
1. 传感器数量通常较多
移动施工设备可能同时安装激光雷达、深度相机、工业相机和IMU。
设备增加后,LAN、USB、COM和CAN数量很快会成为主板选型限制。
2. 机械和施工机构需要独立控制
底盘、电池、机械臂、升降机构、喷涂和钻孔设备可能使用不同的物理接口和协议。
普通Ethernet接口并不表示设备已经具备EtherCAT主站能力;同样,主板带有CAN接口,也不等于系统已经支持CANopen。实际项目还要配置相应协议栈、驱动或专用控制器。
3. 三维数据对计算和存储要求较高
激光点云、RGB-D和现场影像都会占用内存、SSD和数据带宽。
只是采集和记录数据,与在机器人本地进行点云拼接、三维重建和视觉识别,对主机性能的要求明显不同,需要分别配置。
4. 粉尘和振动属于整机问题
无风扇主机可以减少风扇带来的进尘路径,但“无风扇”不能直接等同于“防尘”。
施工现场使用时,应根据实际环境设计机箱密封、连接器、防护等级、散热和减振结构。
四、不同建筑机器人的工控硬件解决方案
1. 移动施工机器人
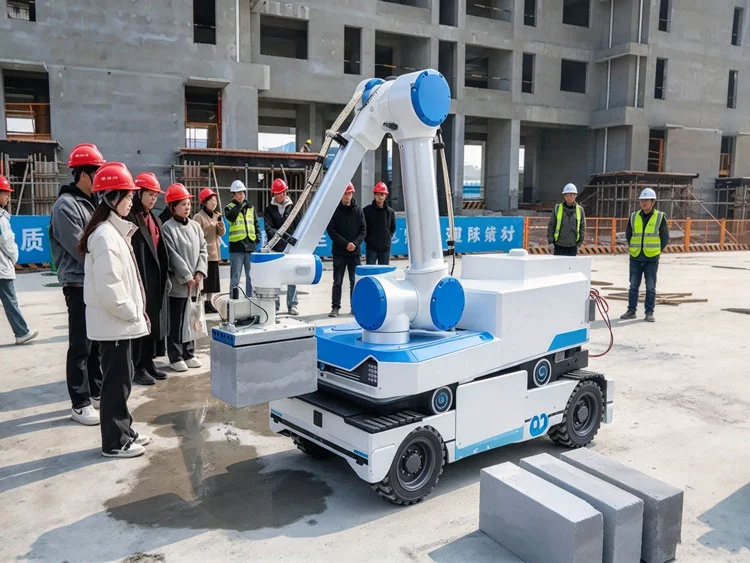
地坪、墙面和其他移动施工设备通常由自主移动底盘搭载专用施工机构组成。
主机需要连接雷达、底盘、BMS和外围控制模块,对CAN、串口和车载供电接口要求较高。
匹配型号:RP7003AW(3.5寸工控主板)
主要配置:
Intel第12/13代Core U/P系列处理器、2×DDR5 SO-DIMM,最大64GB;
2×Intel i226-V 2.5G LAN、6×COM、2×CAN、8Bit GPIO、M.2 2280;
E-Key、B-Key、DC 9~36V、PCB尺寸102×146mm、工作温度-20℃~+60℃。
两路CAN可以用于底盘和其他控制节点,6路串口用于BMS、施工机构或辅助模块。
适用: 地坪施工、墙面作业、移动施工平台、现场自动作业设备。
2. 喷涂、打磨和钻孔机器人
墙面喷涂、打磨和钻孔不能只按照设计图纸中的理论坐标运行。
墙面位置、施工误差以及机器人停车位置都会影响最终作业点,因此现场通常需要通过相机、激光或其他测量设备再次确定施工面位置。
匹配型号:Q-BOX-E10(UT1003AW)嵌入式工控机
主要配置:
Intel Core Ultra系列处理器,TDP 28W、最大96GB DDR5、双Intel i226-V网络;
6×USB、5×COM、1×CAN、8Bit GPIO、M.2 2280、E-Key、B-Key、DC 9~36V;
无风扇铝型材结构。
USB和网络接口可以连接深度相机、工业相机和雷达,串口及CAN用于外围设备通信。
机械臂和施工工具的实时动作仍由相应控制器执行,工控机主要负责视觉、现场测量、任务管理和坐标计算。
适用: 墙面喷涂、自动打磨、钻孔定位、锚固施工、视觉辅助施工。
3. 施工记录与多传感器数据采集
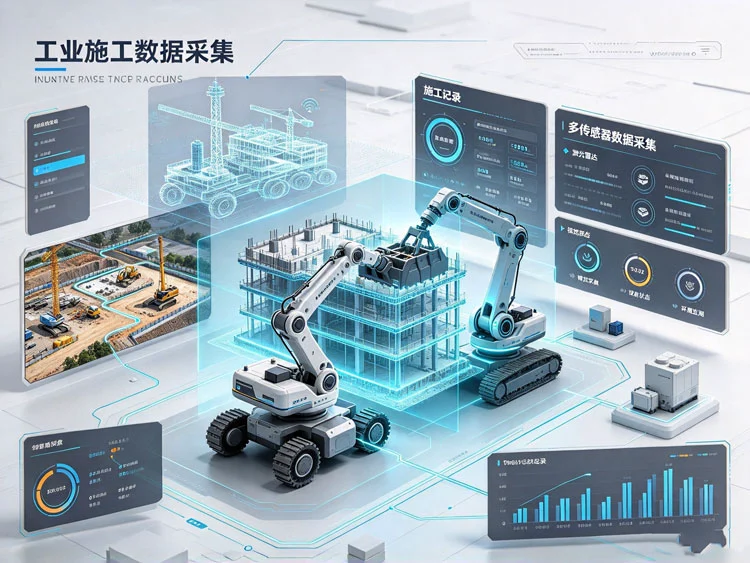
用于进度记录、现场巡查和轻量测量的机器人,可能同时连接网络相机、激光设备和其他传感器,但不一定在车端完成复杂三维重建。
匹配型号:N11-52工控机
主要配置:
Intel N150,可选N305、最大16GB DDR5、4×LAN,其中3路Intel i226-V;
网口可选48V/15W PoE PSE、4×USB、6路串口资源,其中COM1支持Console;
8Bit GPIO、M.2 2280、MiniPCIe支持Wi-Fi/蓝牙/4G、DC 9~36V。
多网口便于连接相机和网络传感器,PoE选项可以为符合标准的设备提供网络供电。
该平台更适合采集、记录、设备通信和轻量数据处理。如果需要在机器人本地运行高密度点云拼接、三维重建或多路视觉分析,应使用Core Ultra等计算平台。
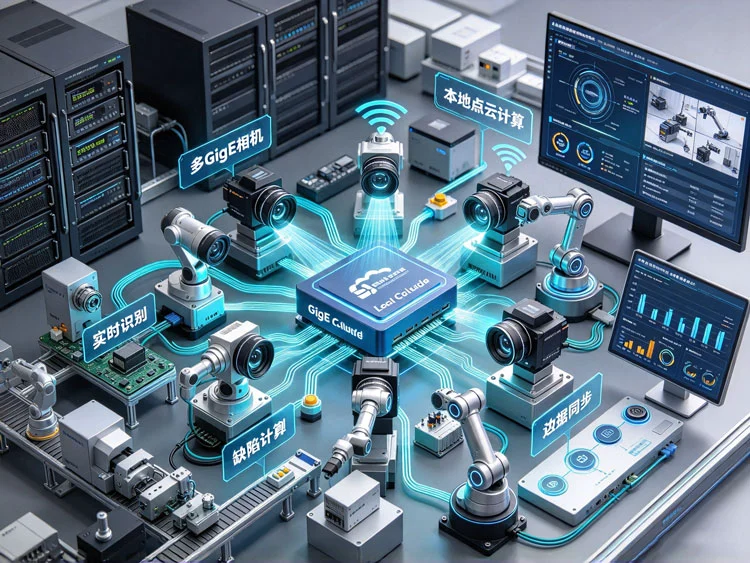
4. 多GigE相机和本地点云计算
需要多台网络相机或多个以太网感知设备,并在本地进行较多视觉和点云计算时,可以采用独立感知计算节点。
匹配型号:UT100NA6L(12×12cm工控主板)
主要配置:
Intel Core Ultra系列处理器、最大96GB DDR5、6×Intel i226-V 2.5G LAN,可选4网版本;
3×USB3.0、Type-C、M.2 2280、E-Key、B-Key、DC 12~19V;
PCB尺寸120×120mm。
多个独立网口可以分别接入网络相机、雷达或扫描设备,再由本地计算节点完成视觉处理或数据结合。
UT100NA6L的CAN、串口资源较少,更适合作为感知计算节点,而不是承担所有底盘和施工机构控制任务。
适用: 多相机施工测量、视觉定位、点云处理、现场三维感知。
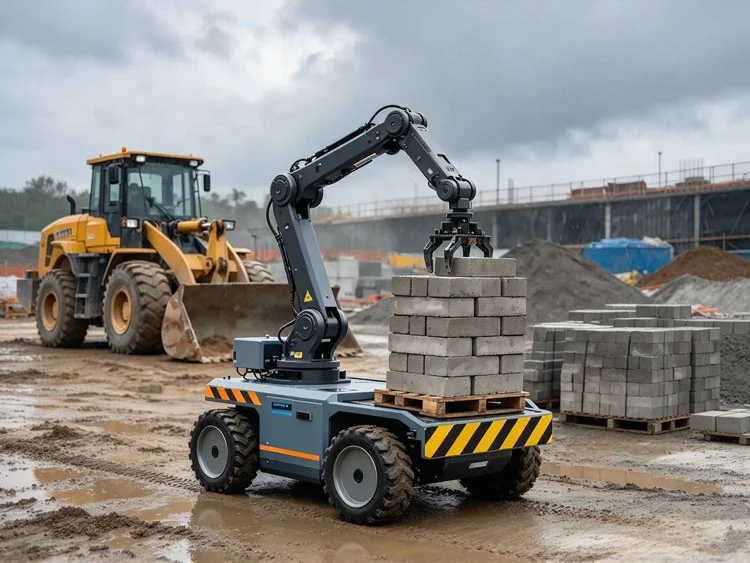
5. 建筑物料搬运机器人
砖块、板材、工具和施工物料运输通常更关注底盘通信、无线调度和车载供电。
如果不承担复杂视觉处理,可以把计算资源更多放在设备通信和导航上。
匹配型号:PRM-7610A(3.5寸工控主板)
主要配置包括双2.5G网络、6路COM、2路CAN、E-Key、B-Key以及DC 9~36V输入。
CAN和串口可连接车辆底盘、BMS及辅助控制器,B-Key可以根据现场网络条件增加4G/5G通信。
适用: 工地物料运输、工具配送、施工移动底盘、室内建材转运。
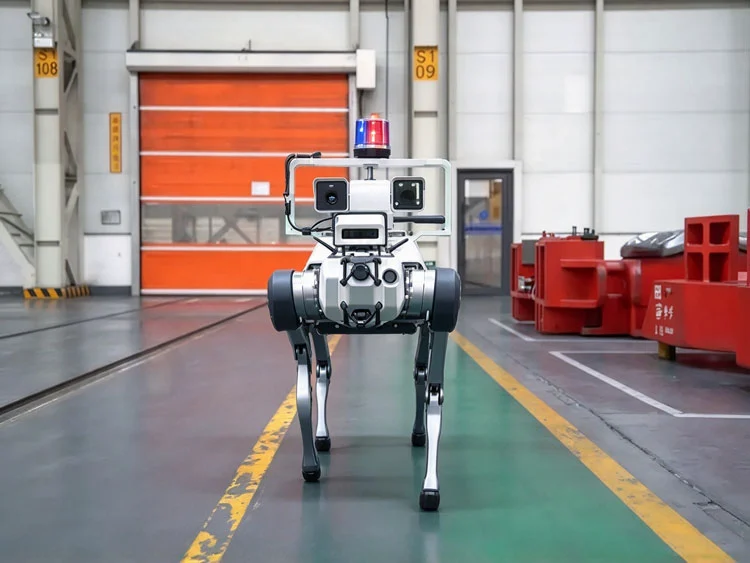
6. 四足施工巡检机器人
楼梯、狭窄通道以及未铺装区域不便使用普通轮式底盘时,可以采用四足平台搭载相机、雷达或其他测量设备。
四足机器人自身的关节运动一般由专用实时控制器负责,上层工控板承担视觉、导航、地图和任务程序。
匹配型号:UT1002A(2.5寸Core Ultra工控主板)
主要配置:
Intel Core Ultra系列处理器,TDP 28W、板载LPDDR5,最大16GB;
1×Intel i226-V网络、2×USB3.2、2×RS232/RS485、M.2 2242;
E-Key支持Wi-Fi/蓝牙、B-Key支持4G/5G;
DC 12V、PCB尺寸100×72mm。
100×72mm板型可以布置在空间有限的机器人本体内部。
由于只有单网和两路串口,它更适合作为上层感知或任务计算节点,不应作为全部关节、底盘和传感器的集中控制器。
适用: 四足施工巡检、复杂地形采集、建筑现场影像记录、移动感知平台。
五、建筑机器人现场应用需要处理的边界
建筑机器人不能完全按照固定产线机器人的控制方式部署。
施工尺寸和设计尺寸之间可能存在偏差,墙面、地面和构件也不一定处于理论位置。因此,喷涂、钻孔和打磨等作业在执行前,通常还需要结合现场测量修正坐标。
施工安全也应与普通计算任务分开。急停、防碰撞、机械臂安全功能、施工工具联锁以及人员进入检测,都应纳入整机安全控制体系。
工控主机可以处理导航、视觉和任务数据,但普通GPIO不适合作为安全控制回路。
同样,无风扇、宽温和工业主板等特性,也不能直接推导出整机具备防尘、防水或抗冲击能力。最终环境适应性仍取决于机箱、连接器、电源和整机结构。
六、建筑机器人硬件选型思路
移动施工设备的底盘和外围控制节点较多时,可根据CAN和串口数量配置RP7003AW;需要视觉定位、深度相机和机械臂协同时,可根据计算负载使用Q-BOX-E10(UT1003AW)。
施工记录和多传感器采集以设备接入为主时,N11-52的多网口结构比较方便;需要多GigE相机和本地点云计算时,则可进一步使用UT100NA6L作为独立感知节点。
物料运输可以采用PRM-7610A;四足或小型移动平台对板卡尺寸更敏感时,可以评估UT1002A。
真正定型前,建议先完成传感器和控制设备清单。把雷达、相机、机械臂、底盘、CAN、COM、LAN、USB、电源和无线通信一次统计清楚,再决定主控平台,通常比后期增加交换机和各种转换模块更容易维护。