一、消防机器人的工控主机主要负责什么
消防机器人进入的是高风险作业环境,但工控主板本身并不是消防防护设备。
在整套机器人中,工控主机通常安装在受保护的电子舱内,主要负责:
可见光和热成像数据处理;远程视频与状态回传;履带底盘上层任务管理;
环境传感器数据采集;云台和外围设备通信;本地录像和运行日志;
无线通信及远程操作界面;自主导航项目中的地图和路径计算。
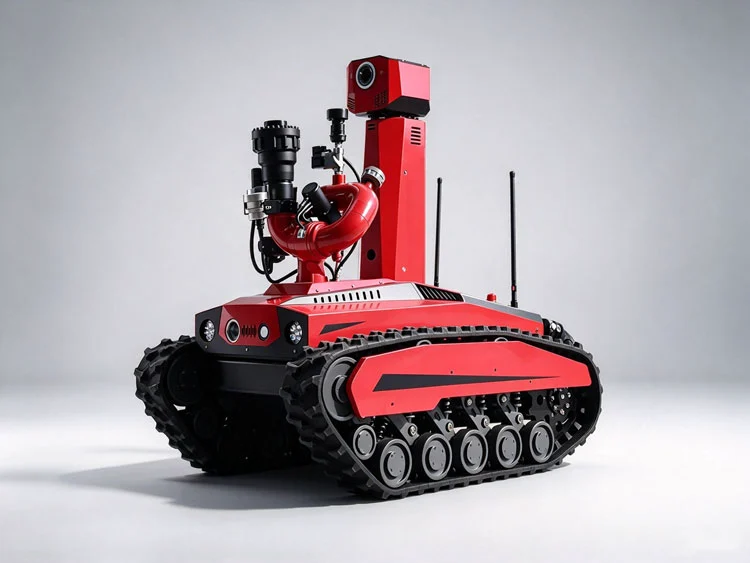
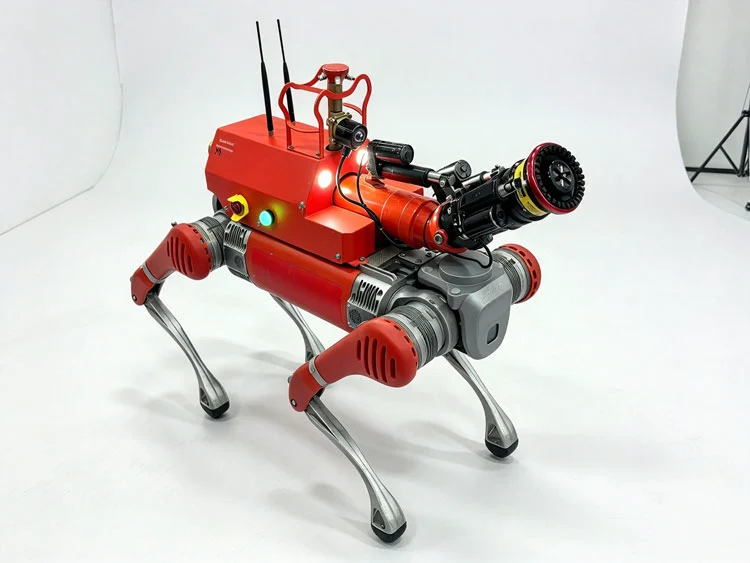
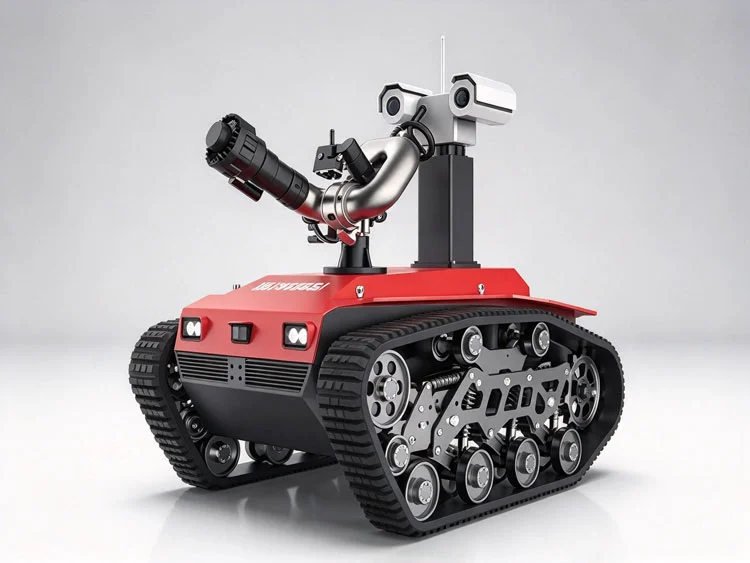
现有消防机器人已经采用履带式底盘、远程操作、热成像/可见光视频和模块化灭火设备等结构。部分整机还具有IP67等防护设计,但这是机器人整机能力,并不能直接套用到内部普通工控主板上。
因此,在消防机器人项目中选择工控主板,需要把计算能力和整机环境防护分开考虑。
二、消防机器人项目常见的硬件问题
1. 可见光与热成像往往需要同时接入
浓烟、低照度和火场环境会影响普通可见光视频。
消防侦察设备通常会增加热成像,用来辅助观察热源、设备温度和现场状态。现有消防机器人也已经采用光学与热成像双路视频。
如果机器人还有前视、后视和云台相机,就需要在主板选型前统计LAN、USB以及存储带宽。
2. 履带、水炮、云台和传感器会占用大量工业接口
消防机器人除了底盘,还可能存在:
BMS、云台、水炮或喷射机构、电动阀、温度传感器、气体传感器、灯光、其他辅助执行装置。
这些设备可能分别采用CAN、RS485、RS232或Ethernet。
如果主板在样机后期才发现接口不足,就需要增加CAN转换器、串口模块或额外控制板,使电控舱内部结构更加复杂。
3. 无线链路中断后的状态需要提前定义
消防机器人通常依赖远程控制或远程监控。
墙体、金属设备、地下空间等都会影响无线链路。现有消防机器人也把远程通信、视频反馈和遥测作为控制系统的重要组成部分。
因此,项目设计时应提前确定:
通信中断后机器人停止、保持当前状态,还是执行预设动作。
这一逻辑应由整机控制系统设计,而不能把通信是否正常完全交给普通应用软件判断。
4. “宽温工控板”不等于“耐火主板”
这是消防机器人选型中容易产生误解的地方。
例如某块工业主板标称工作温度为-20℃~+60℃,只表示其规定工作环境,并不代表主板可以直接暴露在火场高温、热辐射、烟尘或水流中。
消防机器人需要通过电控舱、隔热、密封、散热、连接器和电源结构,把内部电子设备维持在允许工作条件内。
同样,普通工业主板也不能因为用于消防机器人,就自动获得防爆、防水或消防相关认证。
三、消防机器人的控制系统如何分工
消防机器人比较适合采用分层控制。
上层工控主机处理视频、热成像、环境数据、任务逻辑和远程通信。
底层控制器负责履带驱动、水炮、阀门、云台以及需要固定控制周期的执行机构。
典型工作流程可以概括为:
远程任务下发 → 机器人进入作业区域 → 视频/热成像采集 → 环境数据读取 → 操作端判断现场 → 底盘调整位置 → 灭火或辅助机构动作 → 状态持续回传。
如果设备增加LiDAR和SLAM,也可以实现一定程度的自主导航或辅助驾驶。
不过,加入自主功能并不意味着可以取消远程接管、急停或其他安全控制逻辑。
四、不同消防机器人的工控硬件配置方案
1. 履带消防机器人:CAN和串口数量优先
履带消防机器人通常需要连接底盘、BMS、水炮、云台和多个辅助控制节点。
参考型号:RP7003AW(3.5寸工控主板)
主要配置:
Intel第12/13代Core U/P系列处理器、2×DDR5 SO-DIMM,最大64GB;
2×Intel i226-V网络、6×COM,其中COM1/2可通过BIOS选择RS232/422/485;
2×CAN、8Bit GPIO、M.2 2280、E-Key、B-Key;
DC 9~36V、PCB尺寸102×146mm、工作温度-20℃~+60℃。
双CAN可以分别连接底盘和其他控制节点,多路串口可用于BMS、云台或外围传感器。
这块主板应安装在经过整机设计保护的电子舱内,其工作温度指标不能作为机器人耐火或消防环境等级。
适用: 履带灭火机器人、消防侦察平台、工业消防移动设备。
2. 热成像与多路视频处理消防机器人
如果机器人同时连接热成像、前后摄像头和云台,并需要本地录像或一定程度的视频分析,可以采用计算资源较多的嵌入式工控机。
参考型号:Q-BOX-E10(UT1003AW)
主要配置:
Intel Core Ultra系列处理器,TDP 28W、最大96GB DDR5;
2×Intel i226-V网络、6×USB、5×COM、1×CAN、8Bit GPIO;
M.2 2280、E-Key支持Wi-Fi/蓝牙、B-Key支持4G/5G;
DC 9~36V、整机尺寸174×129×86mm。
网络和USB可以接入热成像、RGB相机或雷达,SSD用于录像和任务数据。
如果需要同时运行多路视觉模型,应根据视频分辨率、码率和算法进行实测,不宜只按照处理器系列判断。
适用: 消防侦察、热成像监测、多视频远程作业平台。
3. 多GigE相机与网络感知设备
大型机器人可能配置多个网络摄像头、热成像、LiDAR以及其他IP设备。
参考型号:UT100NA6L(12×12cm工控主板)
主要配置:
Intel Core Ultra系列处理器,TDP 35W、最大96GB DDR5;
最多6×Intel i226-V 2.5G LAN、3×USB3.0、1×USB2.0、Type-C;
M.2 2280、E-Key、B-Key、DC 12~19V、PCB尺寸120×120mm。
多个独立网口可以将可见光相机、热成像和网络雷达分别连接到计算节点。
UT100NA6L的工业控制接口相对有限,更适合作为感知计算板。履带、水炮和其他执行设备可由独立控制器管理。
4. 远程控制为主、本地算法较轻的消防机器人
部分消防机器人主要依靠操作员远程控制,本地主机负责视频采集、网络通信和设备状态转发。
这类应用可以把重点放在LAN、COM和存储接口。
参考型号:N11-52工控机
主要配置:
Intel N150,TDP 6W,可选N305 15W、最大16GB DDR5;
4×LAN、网口可选48V/15W PoE PSE、4×USB;
外部5路COM + 1路RJ45 Console,底层共6路串口资源;
8Bit GPIO、M.2 2280、MiniPCIe支持Wi-Fi/蓝牙/4G;
DC 9~36V。
该平台可以用于多网络设备接入、录像和轻量数据处理。复杂3D点云或多路视觉推理,应另外评估计算节点。
5. 自主导航与外围控制同时存在的消防机器人
如果消防机器人不仅远程操作,还要运行SLAM、避障和设备任务管理,同时连接较多CAN和串口设备,可以考虑在计算性能和工业接口之间做平衡。
参考型号:PRM-7610A 3.5寸工控主板
主要配置:
Intel Wildcat Lake系列处理器,TDP 15W、1×DDR5 SO-DIMM,最大64GB;
2×Intel i226-V网络、6×COM,其中COM1/2支持RS232/422/485;
2×CAN、8Bit GPIO、E-Key、B-Key、SIM卡槽;
M.2 2280、DC 9~36V、PCB尺寸102×146mm。
这类配置可作为机器人上层导航和设备通信节点,履带、电机及灭火执行机构仍由独立控制系统完成实时控制。
6. 标准主板不匹配时,按消防机器人重新配置
消防机器人内部设备较多,而且电子舱结构受到整机防护限制,标准工业主板不一定能够直接放入现有设计。
项目中常见的问题包括:
可见光与热成像设备导致LAN不足;
履带、BMS、水炮和云台需要多个CAN/RS485;
现有板卡连接器方向与密闭电控舱冲突;
机器人供电系统需要宽压输入;
需要4G/5G或特定无线通信模块;
要求上电自动启动和Watchdog;
裸板功能合适,但项目需要专用机箱和接口布局。
派勤现有ODM/OEM服务包括功能组合、板型、接口、CMOS/BIOS、外围设备、嵌入式操作系统,以及整机结构、系统组装和测试。
项目可以按照热成像、相机、LiDAR、履带控制器、水炮、BMS和无线通信设备重新规划LAN、COM、CAN、USB、M.2和电源接口。
需要明确的是,普通主板或工控机的定制并不等于取得消防、防爆、防水或高温环境资质。涉及这些要求时,需要结合整机结构、材料、环境测试以及适用标准单独处理。
五、派勤可以为消防机器人项目提供什么
样机阶段可以先从标准平台中筛选:
双CAN、多串口:RP7003AW;
多视频和热成像计算:Q-BOX-E10(UT1003AW);
多GigE相机:UT100NA6L;
多网络设备和轻量处理:N11-52;
15W平台、双CAN和多串口:PRM-7610A。
如果处理器已经能够满足任务,但接口、板型、供电或机箱不适合现有电控舱,可以继续评估主板或整机ODM/OEM。
项目开始选型前,建议准备:
底盘通信方式、BMS接口、热成像型号、相机数量、LiDAR、环境传感器、水炮/执行机构接口、CAN/COM数量、无线方式、供电电压、允许尺寸、操作系统和本地算法需求。
对于消防机器人来说,这些参数比单独告诉供应商“需要一块i5主板”更有参考价值。
六、消防机器人工控主板怎么选
远程履带机器人如果外围控制设备多,应先看CAN、COM和电源输入;热成像和多路视频任务,则应先核对LAN、USB、CPU、内存和SSD。
多网络传感器集中接入时,可以采用独立感知节点;如果本地主机只负责视频和数据转发,没有必要为了“消防机器人”这个应用名称配置过高算力。
更重要的是明确计算平台所处的位置:
工控主板负责计算和通信,底层控制器负责实时执行,受保护电控舱负责给电子设备提供合适的工作环境,机器人整机再承担现场防护和任务能力。
把这几个层级分开以后,才能避免把主板参数误当成消防机器人整机性能。