一、医疗机器人对计算平台的要求
医疗机器人涉及的产品差异很大。
手术辅助设备需要处理影像、操作界面和机器人状态;康复设备需要采集位置、力和角度信息;院内配送机器人主要运行导航和业务系统;医疗影像设备则更关注图像处理、显示和数据保存。
因此,计算平台应根据具体设备功能选择。涉及患者安全、实时运动控制或医疗诊断的部分,还需要结合产品分类、风险管理以及适用的医用器械标准进行开发。
二、医疗机器人的工作原理及流程
医疗机器人通常由计算主机、传感器、运动控制器、执行机构和人机交互设备组成。
以康复机器人为例,位置、角度和力传感器持续采集机械结构及患者训练状态,上层计算平台根据设定的训练程序生成运动目标,再由实时运动控制器驱动执行机构完成动作。运行过程中,传感器持续反馈数据,用于调整运动参数并记录训练结果。
基本流程为:
操作指令 → 影像或传感器采集 → 状态分析 → 生成任务或运动目标 → 实时控制器执行 → 传感器反馈 → 参数调整 → 数据记录。
手术辅助设备还可能包括高清影像、导航及主从操作;配送设备则以定位、导航、调度和门禁电梯通信为主。
如果设备直接涉及患者、电气安全或关键运动控制,相应功能不能只依赖普通工控主板的软件程序,需要按照设备的风险控制方案设计独立的安全措施。
三、医疗机器人对工控硬件的主要要求
1. 医疗设备安全与标准
如果计算平台作为医用电气设备或医用电气系统的一部分,需要根据具体产品类别确认适用标准。
国内现行GB 9706.1-2020规定了医用电气设备基本安全和基本性能的通用要求;YY 9706.102-2021涉及医用电气设备和系统的电磁兼容要求。具体产品还可能涉及其他并列标准或专用标准。
工业主板自身的CE、FCC或其他一般产品认证,不能代替医疗器械整机的安全、EMC或注册评价。
2. 图像与数据处理
内镜、摄像头及其他数字影像会持续产生图像数据。设备如果还要同时运行显示、存储或分析程序,需要根据分辨率和处理算法配置CPU、内存和SSD。
3. 外围接口
传感器、运动控制器、显示器、影像设备及医院网络可能分别使用USB、LAN、COM和CAN,需要在产品设计初期统计接口。
4. 噪声与散热
诊疗室、病房等环境对设备噪声较敏感,但是否使用无风扇整机仍要结合处理器功耗和机箱散热条件判断。
5. 产品生命周期
医疗设备开发和维护周期通常较长。主板版本、BIOS、接口定义及替换方案应纳入产品生命周期管理,减少后续硬件变更对整机软件和验证工作的影响。
四、医疗机器人细分场景及硬件配置解决方案
1. 手术辅助设备:上层计算与实时控制分开
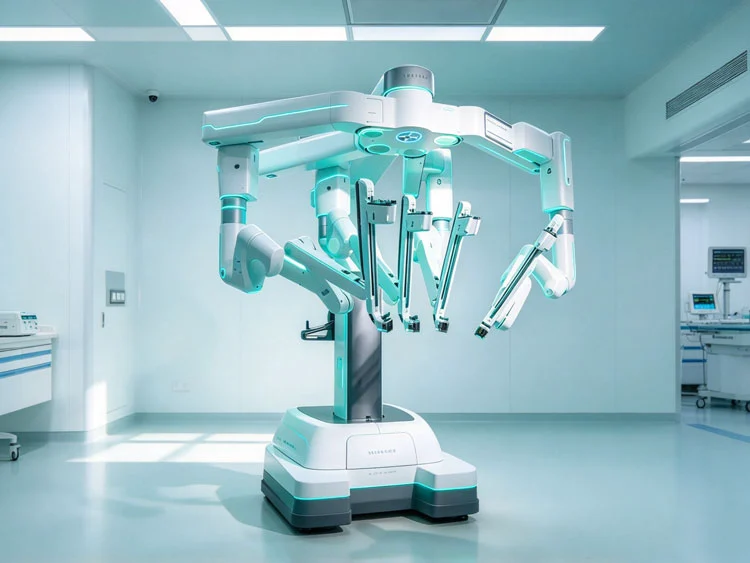
手术机器人通常包含医生操作端、影像系统、实时运动控制和执行机构。
上层计算机可以处理影像显示、人机界面、任务管理及设备数据;机械臂实时闭环、安全监控和关键动作控制则需要专门的实时控制和安全架构。
配置型号:Q-BOX-E10(UT1003AW)(无风扇嵌入式工控机)
主要参数:
Intel Core Ultra系列处理器、2×DDR5 SO-DIMM,最大96GB、2×Intel i226-V网络;
5×COM、1×CAN、8Bit GPIO、6×USB、M.2 2280 SSD;
DC 9~36V、无风扇铝型材机身。
该主板可作为上层图像、界面和设备管理主机。是否用于具体医疗器械,需要结合整机风险分析、适用标准和产品注册要求验证。
应用: 手术机器人上层计算、手术导航终端、影像显示、设备管理。
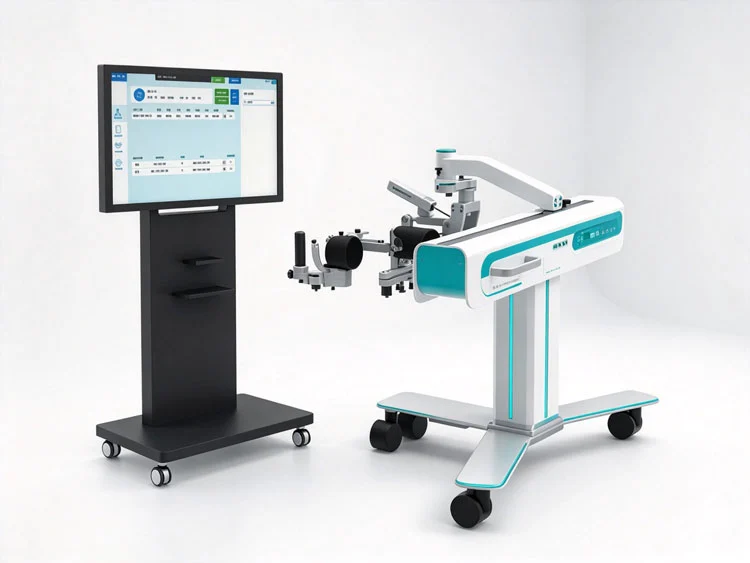
2. 康复机器人:传感器接口与数据记录
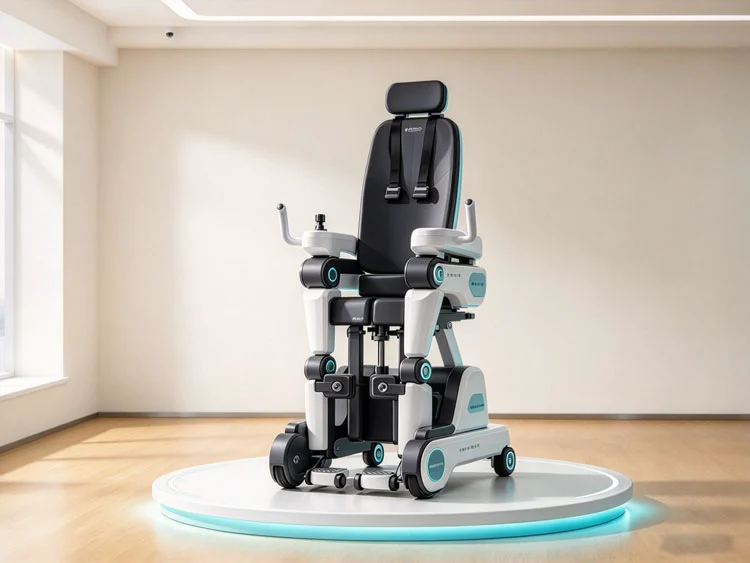
康复训练设备需要采集角度、位置、压力或力传感器数据,同时记录患者训练过程。
配置型号:RP7003AW(3.5寸工控主板)
主要参数:
Intel第12代/13代Core U/P系列处理器、2×DDR5 SO-DIMM,最大64GB;
2×Intel i226-V网络、6×COM、2×CAN、8Bit GPIO、M.2 2280;
DC 9~36V、PCB尺寸102×146mm。
COM、CAN和GPIO可以连接外层控制器和传感模块,上层CPU用于训练程序、人机界面及数据管理。
执行机构的实时闭环及患者安全保护仍需要专用运动控制和安全设计。
应用: 上肢康复机器人、下肢康复机器人、步态训练设备、康复训练系统。
3. 医疗配送机器人:导航与业务系统通信
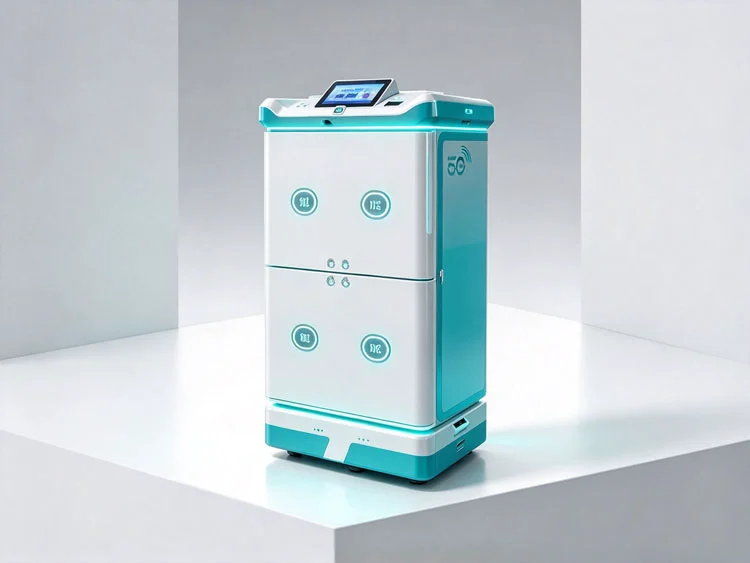
院内配送主要涉及药品、耗材、样本及物资转运。计算主机需要运行导航、任务调度、门禁或电梯通信程序。
配置型号:PDM-5110(2.5寸工控主板)
主要参数:
Intel Alder Lake-N/Twin Lake-N系列处理器、板载LPDDR5,最大16GB;
2×Intel i226-V网络、2×COM、M.2 2242、E-Key无线扩展、DC 12V;
PCB尺寸100×72mm。
双网可以根据系统架构分别承担设备网络和业务网络,串口用于连接部分外层通信模块。
电梯、门禁以及医院信息系统的连接方式,需要按照实际项目接口确定。
应用: 药品配送、样本转运、耗材配送、院内物流机器人。
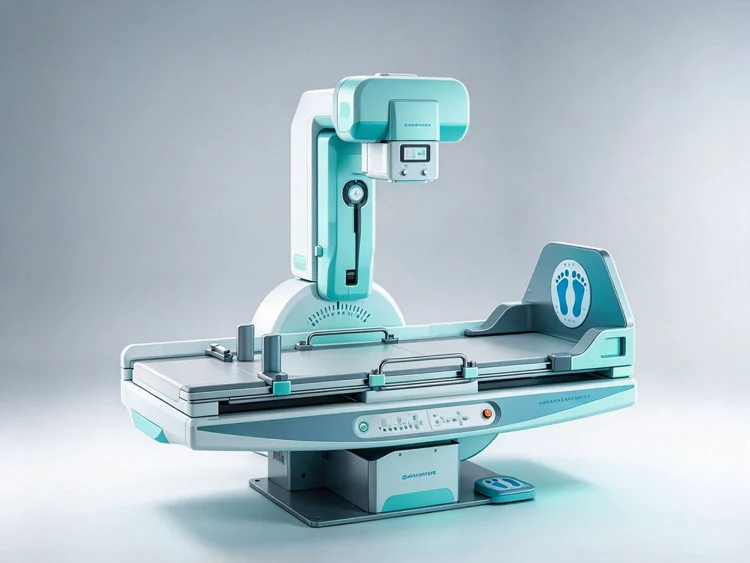
4. 医疗影像及辅助设备:根据图像数据量配置
内镜、数字摄像和部分辅助诊疗设备需要处理连续图像,同时运行显示、存储和设备管理程序。
配置型号:Q-BOX-E10(UT1003AW)
Core Ultra平台和最高96GB DDR5能够用于常规数字影像处理和多任务软件;双网、USB和显示接口也便于连接影像设备和外层系统。
如果项目涉及大规模医学影像重建、较大的AI模型或GPU计算,应按照软件和算法负载另外选择GPU或专用计算平台。
应用: 内镜辅助设备、医疗视觉终端、影像工作站、诊疗辅助设备。
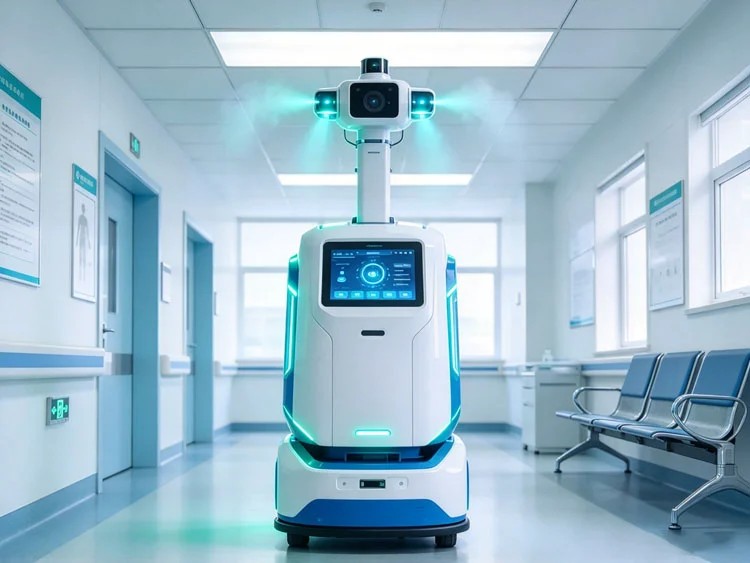
5. 消毒机器人:主控负责导航和任务管理
消毒机器人主要由移动底盘、导航系统、消毒模块及安全联锁组成。
计算主机通常运行定位导航、任务计划及后台通信;消毒模块的启停、安全联锁和人员防护应由对应的设备控制系统完成。
配置型号:AD742A(2.5寸工控主板)
主要参数:
Intel Alder Lake-N系列处理器、板载LPDDR5,最大16GB、1×Intel i226-V网络;
2×COM、8Bit GPIO、M.2 2242、E-Key、B-Key;
DC 12V、PCB尺寸100×72mm。
AD742A可以承担导航、设备管理和后台通信。采用紫外、喷雾或其他消毒方式时,应按照相应设备方案设计人员防护和安全联锁。
应用: 医院公共区域消毒设备、病区移动消毒平台、医疗场所自主移动设备。
6. 护理和康复辅助终端:紧凑型x86平台
护理辅助设备和康复终端通常需要运行人机界面、状态记录、网络通信及简单的数据处理程序。
配置型号:TL500CA(10×10cm工控主板)
主要参数:
Intel第11代Tiger Lake-U系列处理器、2×DDR4 SO-DIMM,最大64GB;
2×Intel 2.5G网络、HDMI、MiniDP、M.2 2242、MiniPCIe、1×RS232;
DC 12~19V、PCB尺寸100×100mm。
100×100mm板型便于安装在体积有限的终端中,双网及64GB内存上限可以覆盖人机界面、数据记录和网络应用。
应用: 护理辅助终端、康复设备控制终端、医疗交互设备。
7. 医疗人机交互终端:显示接口与功耗优先
信息查询、设备操作屏和部分移动护理终端主要运行界面和业务程序,对高性能计算的需求有限。
配置型号:PDM-5110(2.5寸工控主板)
PDM-5110提供HDMI、Mini-DP、Type-C以及LVDS/eDP显示方式,并带双网和无线扩展接口。
此类设备更适合根据显示屏、安装尺寸和通信接口选择配置,而不是单纯提高处理器规格。
应用: 医疗操作终端、信息查询终端、移动护理终端、诊疗设备人机界面。
五、医疗机器人主要应用场景
手术辅助机器人、手术导航终端、康复机器人、步态训练设备、医疗配送机器人、样本转运机器人、消毒设备、护理辅助设备、医疗影像终端、诊疗辅助设备。
六、医疗机器人工控硬件选型思路
医疗机器人应先确定设备用途和计算平台在系统中的职责。
影像、界面、导航和上层任务管理,可以采用工控主板或嵌入式工业电脑;涉及患者运动、安全联锁和实时伺服控制的部分,需要使用相应的实时控制和安全方案。
影像及多任务应用可以根据处理负载使用Q-BOX-E10(UT1003AW);康复设备可根据外层接口采用RP7003AW;配送、消毒和交互终端则可以选择PDM-5110或AD742A。
如果产品属于医用电气设备,还应根据具体类别核对GB 9706.1-2020、YY 9706.102-2021以及可能适用的并列标准、专用标准和注册要求。
计算主板只解决运算和接口问题,不能代替整机的医疗安全、电磁兼容、风险管理和产品验证。