一、仓储物流机器人的控制需求
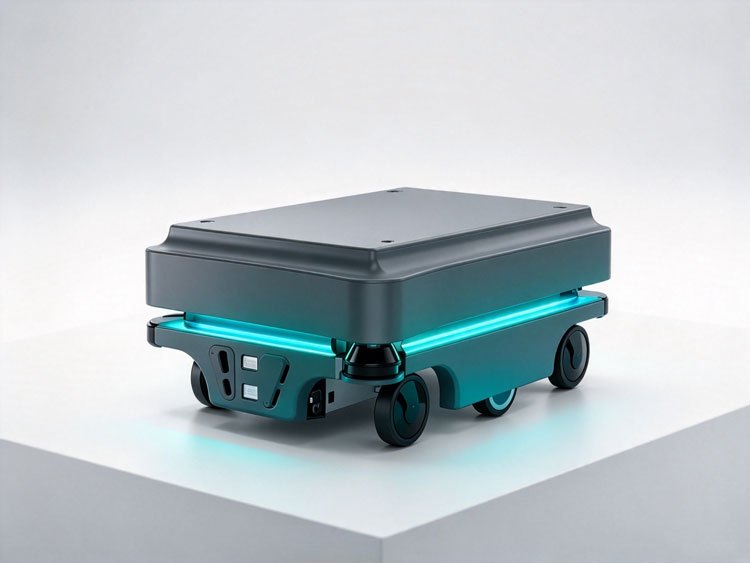
自动化仓库中的机器人类型较多,常见设备包括搬运AMR、料箱机器人、托盘机器人、四向穿梭车和视觉分拣机器人。
这些设备虽然都承担仓储搬运任务,但控制方式并不相同。AMR需要持续进行定位、路径规划和避障;料箱机器人除了移动底盘,还要控制升降和取箱机构;四向穿梭车运行在固定轨道中,对SLAM计算要求较低,但车体空间和通信条件更加受限。
因此,仓储机器人主控平台需要根据机械结构、导航方式和外围设备进行配置。CPU性能只是其中一项,CAN、COM、LAN、无线通信、供电方式和安装尺寸同样会影响整机设计。
二、仓储物流机器人的工作原理及系统流程
自动化仓储通常由仓储管理系统、设备控制系统、机器人调度系统和机器人本体共同完成任务。
WMS负责库存、订单和库位管理;WCS负责输送线、提升机、机器人等自动化设备之间的任务协调;RCS主要承担机器人任务分配、路径管理和交通调度。不同项目的软件架构可能有所调整,但整体控制逻辑基本相近。
以料箱搬运为例:
WMS生成出入库任务 → WCS分解设备任务 → RCS分配机器人 → 机器人接收目标位置 → 定位并行驶至货位 → 升降或取箱机构动作 → 搬运至目标工位 → 返回执行结果 → 系统更新库存状态。
自由导航AMR在移动过程中还需要持续读取激光雷达、IMU和编码器数据,用于定位和避障;四向穿梭车则主要根据轨道位置、编码器和调度指令完成换向、行驶和货物取放。
车载工控主机负责导航、任务管理、视觉处理和上位通信。电机闭环、升降机构、夹抱机构等实时动作,一般由底盘控制器、PLC、MCU或独立运动控制单元完成。
三、仓储物流机器人对工控硬件的主要要求
1. 导航方式决定计算性能
二维码、磁导航和轨道式设备计算负载相对较低;激光SLAM需要处理地图、定位和路径规划;视觉SLAM、多相机和3D视觉还会增加图像处理负担。
主板配置应按照实际导航方案确定,不需要所有仓储机器人都使用同一档处理器。
2. 底盘和执行机构接口要预留充足
底盘控制器、BMS、顶升机构、升降机构、扫码器和传感器可能分别使用CAN、RS485、RS232或以太网。
设备开发阶段应先统计外围接口数量,再选择主板,减少后续增加转接模块和内部线束的情况。
3. 多网络设备需要合理分配网口
激光雷达、网络相机、扫码器和后台通信都可能使用以太网接口。
多网口平台可以将导航设备、视觉设备和业务网络分开配置,便于网络管理,也能减少交换机数量。
4. 无线通信关系到多车调度
仓储机器人需要长期与RCS或WCS保持通信。大型仓库中货架、金属设备和机器人密度都会影响无线网络质量,因此Wi-Fi覆盖、漫游和AP切换应与整机测试同步进行。
需要跨区域通信或备用链路时,还可以增加4G/5G模块。
5. 供电方式需要与车载电源匹配
机器人通常使用电池供电,计算主机通过DC/DC模块接入车载电源。
9~36V宽压输入可以覆盖较多移动设备的供电架构,但仍需要根据动力电池、电源波动和浪涌情况配置相应的电源保护。
四、不同仓储物流机器人的硬件配置解决方案
1. 搬运AMR:导航、调度和底盘通信同时运行
搬运AMR需要持续运行SLAM、路径规划和避障程序,并与RCS交换任务、位置、电量和运行状态。
机器人通常还会连接激光雷达、IMU、底盘控制器、BMS以及无线通信模块,因此主板既要有一定计算余量,也要提供较完整的工业接口。
配置型号:RP7003AW(3.5寸工业主板)
主要参数:
Intel第12代/13代Core U/P系列处理器、2×DDR5 SO-DIMM,最大64GB;
2×Intel i226-V 2.5G LAN、6×COM、2×CAN、8Bit GPIO、M.2 2280;
E-Key、B-Key扩展、DC 9~36V;
PCB尺寸102×146mm、工作温度-20℃~+60℃。
双网可以分别连接导航设备和机器人内部网络,CAN和串口用于底盘、BMS及外围控制器通信。E-Key、B-Key则可根据项目增加Wi-Fi、4G或5G模块。
适用场景: 仓库搬运AMR、产线配送AMR、料架搬运机器人、托盘运输机器人。
2. 料箱机器人:移动底盘与升降机构协同
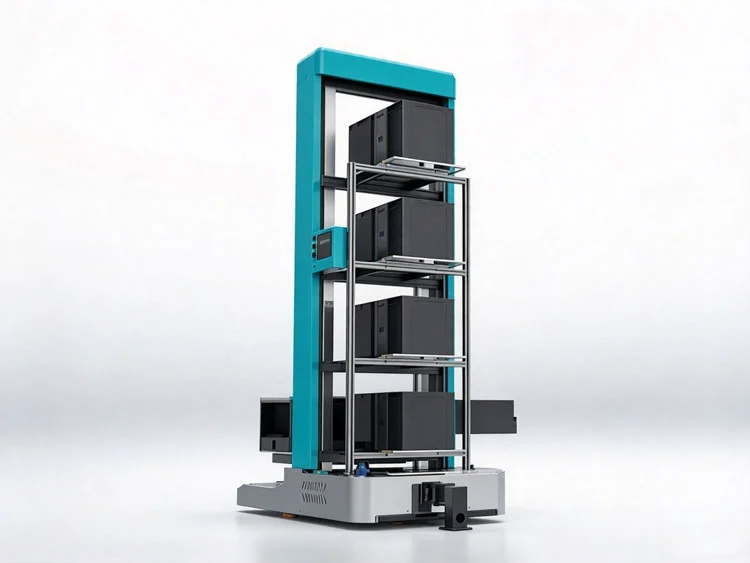
料箱机器人通常在移动底盘上增加升降、伸缩或取箱机构,需要同时处理导航、任务调度和多套机构控制。
相比普通搬运AMR,这类机器人对串口、CAN和扩展接口的需求更加集中。
配置型号:MSK-TL5003AW(3.5寸工业主板)
主要参数:
Intel第11代Tiger Lake-U系列处理器、板载内存 + 1×DDR4 SO-DIMM,最大64GB;
2×Intel 2.5G LAN、5×COM、1×CAN、8Bit GPIO、M.2 2280;
E-Key支持Wi-Fi、B-Key支持4G/5G、DC 9~36V;
PCB尺寸146×102mm、工作温度-20℃~+60℃。
5路COM和CAN可以连接底盘、升降控制、BMS以及其他机构控制单元,双网则用于导航设备和机器人内部通信。
适用场景: 料箱搬运机器人、CTU机器人、货到人系统、多层料箱搬运设备。
3. 四向穿梭车:主控尺寸和功耗更加重要
四向穿梭车运行在货架轨道中,运动路径相对固定,不需要像AMR那样进行自由空间SLAM。
车体内部空间较小,控制系统主要处理任务、位置状态、通信和机构管理,因此可以采用较小尺寸、功耗较低的计算平台。
配置型号:PDM-5110(2.5寸工控主板)
主要参数:
Intel Alder Lake-N/Twin Lake-N系列处理器、板载LPDDR5,最大16GB;
2×Intel i226-V网络、2×COM,支持RS232/RS422/RS485;
M.2 2242、E-Key支持Wi-Fi/蓝牙、DC 12V;
PCB尺寸100×72mm、工作温度-20℃~+60℃。
PDM-5110可以负责上层任务、状态管理和网络通信,电机及换向机构由独立控制器完成。
该主板没有板载CAN。如果底层设备采用CAN或CANopen,应增加独立CAN控制器,或者改用带CAN接口的平台。
适用场景: 四向料箱车、四向托盘车、轨道穿梭车、小型仓储移动设备。
4. 托盘及重载物流机器人:底盘通信接口应留有余量
托盘AMR和重载物流机器人通常使用舵轮、双轮差速或其他重载底盘,还可能配置顶升机构、液压设备及多个驱动控制器。
这类设备的外围通信数量通常高于轻载机器人。
配置型号:RP7003AW(3.5寸工业主板)
RP7003AW提供2路CAN、6路COM、双2.5G网络和9~36V宽压输入,可以连接底盘、BMS、顶升机构及其他车载控制节点。
如果底层使用CANopen等工业协议,还需要配置对应协议栈及软件驱动,不能仅依据板载CAN接口判断协议支持情况。
适用场景: 托盘AMR、重载搬运机器人、顶升机器人、大型场内物流车。
5. 视觉分拣机器人:视觉与导航共用计算平台
部分物流机器人除了移动导航,还需要完成包裹识别、条码读取、货位识别或视觉避障。
当视觉和SLAM同时运行时,对处理器、内存和相机接口的要求会明显提高。
配置型号:Q-BOX-E10(UT1003AW)(Core Ultra嵌入式工控机)
主要参数:
Intel Core Ultra系列处理器、2×DDR5 SO-DIMM,最大96GB;
2×Intel i226-V网络、5×COM、1×CAN、8Bit GPIO、6×USB;
M.2 2280 SSD、E-Key支持Wi-Fi/蓝牙、B-Key支持4G/5G;
DC 9~36V、无风扇铝型材机身、工作温度-20℃~+60℃。
USB和网络接口可以连接工业相机、深度相机或其他视觉设备,CAN和串口用于底盘及外围机构通信。
Core Ultra平台也提供NPU等计算资源,但实际视觉模型能否使用NPU,需要根据推理框架和软件适配情况确认。
适用场景: 视觉分拣机器人、货物识别AMR、包裹搬运机器人、视觉辅助物流设备。
6. 多扫码器、多相机物流设备:接口数量比CPU规格更关键
部分仓储机器人不运行复杂视觉模型,但需要同时连接多个扫码器、网络相机、读码器和业务网络。
这类项目容易出现处理器性能足够,但网口和串口数量不足的情况。
配置型号:N11-52(低功耗嵌入式工控机)
主要参数:
Intel Twin Lake/Alder Lake-N系列处理器、N150或N305可选;
1×DDR5 SO-DIMM,最大16GB、4×LAN,其中3路Intel i226-V;
网口可选PoE、6×COM、8Bit GPIO、4×USB、M.2 2280;
MiniPCIe支持Wi-Fi/蓝牙/4G、DC 9~36V;
工作温度-20℃~+60℃、整机尺寸176.8×124.2×69.5mm。
4个网口可以分别接入扫码设备、网络相机和业务网络,6路串口则用于读码器、控制器和其他外围模块。
N11-52采用N150/N305低功耗平台,更适合数据采集、设备通信和轻量视觉任务。如果需要运行复杂SLAM、3D视觉或较大的AI模型,应换用计算能力更高的平台。
适用场景: 条码识别机器人、多扫码器搬运设备、多网络传感器机器人、物流数据采集终端。
7. 分拣及输送系统:控制任务需要分层
仓储系统中的分拣机、输送线、扫码设备和机器人通常由多个控制层共同运行。
上层WCS负责订单和设备任务协调;机器人或工控主机负责单机任务、视觉和通信;PLC或运动控制器负责输送机构、分拣执行机构及实时动作。
这种分层方式可以避免将所有设备控制集中到一台工控机中,也便于后期增加输送线、扫码设备或新的机器人节点。
如果单机主要连接多个扫码器、相机和通信设备,可以采用N11-52;需要同时运行视觉识别时,可根据算法负载使用Q-BOX-E10(UT1003AW)。
五、仓储物流机器人系统集成的注意事项
仓储机器人在硬件设计阶段,需要把导航、运动控制、无线通信和安全控制分开考虑。
首先是接口数量。CAN、串口和网口最好根据底盘、雷达、相机、BMS、扫码器等设备逐项统计,再确定主板型号。
其次是无线网络。多车运行时,机器人需要在不同无线AP之间移动,金属货架和密集设备会对信号产生影响,因此无线覆盖和漫游应在真实仓库环境中进行测试。
安全控制也不应依赖普通工控主机。急停、安全激光雷达、防碰撞以及驱动安全停止等功能,应按照机器人自身的安全架构设计。
对于视觉设备,还要提前计算相机数据量。多路高清相机同时运行时,应同时考虑网口带宽、USB带宽、内存缓存和SSD容量。
六、仓储物流机器人工控硬件的选型建议
仓储物流机器人硬件配置可以从机器人机械形式和导航方式开始确定。
自由导航的搬运AMR、托盘机器人,需要运行SLAM和调度程序,可根据接口数量采用RP7003AW;料箱机器人需要连接较多机构控制器时,MSK-TL5003AW的串口、CAN和无线扩展更便于整机集成。
四向穿梭车等空间较小、计算负载较轻的设备,可以使用PDM-5110作为上层控制平台,并配合独立运动控制器完成底层动作。
视觉分拣、视觉导航或货物识别设备,可以根据算法负载采用Q-BOX-E10(UT1003AW)。如果主要需求是连接多个扫码器、网络相机和通信设备,而视觉计算量不高,则可以考虑N11-52。
项目定型时,可以按照以下顺序梳理硬件:
机器人类型 → 导航方式 → 底盘和执行机构 → 雷达与相机 → CAN/COM/LAN → WCS/RCS通信 → CPU与内存 → 无线网络 → 车载电源 → 安装空间。
如果项目在网口数量、CAN/COM、PoE、无线通信、宽压供电、板型尺寸或整机接口方面有特定要求,可以根据机器人的机械结构、底盘方案和控制架构调整主板或整机配置,减少后期通过外置模块补充接口。