一、复合机器人的系统组成
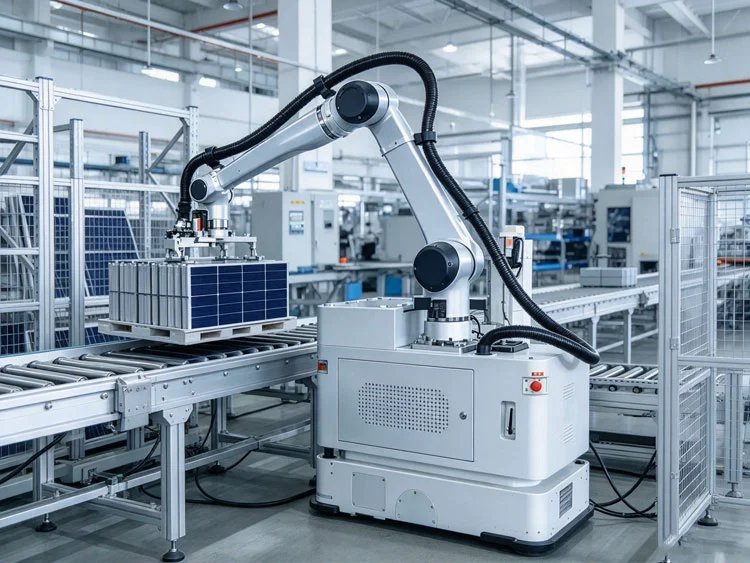
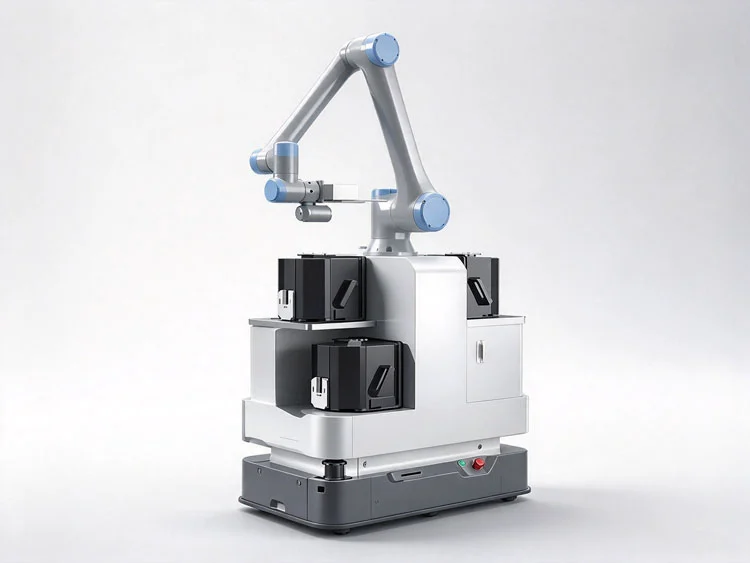
移动复合机器人把AMR底盘和机械臂集成到同一移动平台,使设备既能够在车间内自主移动,也能够在到达工位后完成抓取、上下料、检测或装配。
一套完整系统通常包括AMR底盘、机械臂、视觉系统、末端夹具、车载计算机、无线通信和调度系统。
其中,AMR负责跨工位移动,机械臂承担具体操作,视觉系统用于目标识别和工位校正,上层计算机负责导航、任务协调以及不同设备之间的数据交换。
在实际应用中,移动和操作并不是简单拼接。底盘停车误差、机械臂工作半径、工位高度、末端夹具以及视觉坐标,都需要在同一个系统内进行匹配。
二、复合机器人的工作流程
以CNC巡回上下料为例,上层系统下发任务后,AMR首先根据地图前往指定机床。
到达工位后,移动底盘停止。由于导航、地面和机械结构都会产生一定的位置偏差,通常不会直接把AMR停车坐标作为机械臂最终作业坐标。
视觉系统再次识别机床、定位标记、料盘或工件,根据现场实际位置计算补偿量,再将坐标转换到机械臂坐标系。
随后由机械臂控制器完成抓取、开关门、上下料或其他动作。
流程可以概括为:
任务下发 → AMR导航 → 到达工位 → 底盘停止 → 工位二次定位 → 坐标补偿 → 机械臂执行 → 结果确认 → 机械臂复位 → 前往下一工位。
这种结构把移动定位和末端操作分成两个阶段,不需要把机械臂的作业精度完全建立在AMR停车精度之上。
三、复合机器人主控需要处理哪些任务
1. AMR导航
上层主机运行SLAM、地图、路径规划、避障和任务程序,并与RCS或其他调度系统通信。
雷达、IMU、相机和底盘控制器会占用LAN、USB、CAN或串口。
2. 机械臂任务通信
机械臂通常保留自己的机器人控制器,由该控制器负责关节伺服和运动执行。
车载工控机主要负责发送任务、目标点位或工艺参数,不应简单替代机械臂自身的实时控制系统。
3. 视觉二次定位
CNC上下料、料架取放和装配等应用可以通过2D或3D视觉重新确认工位位置。
视觉校正能够补偿一部分停车和工位位置偏差,但最终精度仍与相机、标定、机械刚性和机器人本身有关。
4. 设备通信
底盘、机械臂、BMS、夹具、PLC、视觉设备和工厂网络可能采用不同接口和协议。
需要特别区分物理接口与工业协议:普通Ethernet接口并不等同于EtherCAT主站,CAN接口也不等同于已经支持CANopen。使用相关现场总线时,还需要对应控制器、协议栈、驱动和实时软件环境。
四、不同复合机器人的工控硬件解决方案
1. AMR+协作机械臂
常见复合机器人是在AMR顶部安装协作机械臂,用于多工位上下料、工件转运和柔性装配。
上层主机需要同时处理移动导航、机器人任务管理、设备通信以及后台调度。
匹配型号:RP7003AW(3.5寸工业主板)
主要配置:
Intel第12/13代Core U/P系列处理器、2×DDR5 SO-DIMM,最大64GB;
2×Intel i226-V 2.5G LAN、6×COM、2×CAN、8Bit GPIO、M.2 2280;
E-Key、B-Key、DC 9~36V、PCB尺寸102×146mm。
两路CAN和多串口便于连接底盘、BMS及其他车载节点,双网可以分配给雷达、机械臂或设备网络。
机械臂的实时运动仍由其自身控制器完成,RP7003AW主要负责导航、任务和设备协调。
2. 带视觉二次定位的复合机器人
机床上下料、料架取放和装配任务通常需要在AMR停车后再次确认工位位置。
加入视觉后,计算主机既要运行导航,也要处理相机数据和坐标转换。
匹配型号:Q-BOX-E10(UT1003AW)嵌入式工控机
主要配置:
Intel Core Ultra系列处理器、2×DDR5 SO-DIMM,最大96GB;
2×Intel i226-V网络、6×USB、5×COM、1×CAN、8Bit GPIO;
M.2 2280、E-Key、B-Key、DC 9~36V、无风扇铝型材结构。
USB和网络接口可以连接工业相机、深度相机和雷达,COM、CAN则用于底盘及其他外围设备。
导航和视觉是否适合集中在一台主机运行,应根据SLAM负载、相机数量和视觉算法测试后确定。
3. 多相机复合机器人
机械臂末端、底盘前后和工位周边如果安装多台网络相机,可以把视觉计算从AMR主控中独立出来。
视觉计算节点:UT100NA6L(12×12cm主板)
主要配置:
Intel Core Ultra系列处理器、最大96GB DDR5、6×Intel i226-V 2.5G网络,可选4网;
3×USB3.0、Type-C、M.2 2280、PCB尺寸120×120mm。
多个网口用于连接GigE相机,视觉节点完成识别、3D定位或工位校正后,只需把坐标和结果发送给上层主控。
这种分布式结构能够把导航和图像处理分开,后期增加相机时也更容易调整硬件。
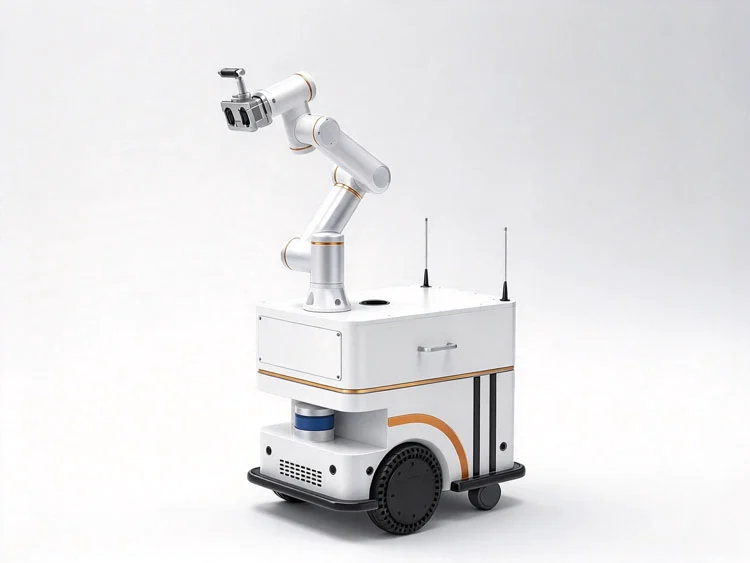
4. 小型移动机械臂
实验室、轻载上下料和小型AMR平台内部空间有限,计算主板尺寸会直接影响整机布局。
这类设备可以保留机械臂原有控制器,在车体内增加小尺寸上层计算板。
匹配型号:UT1002A(2.5寸工业主板)
主要配置:
Intel Core Ultra系列处理器,TDP 28W、板载LPDDR5,最大16GB;
1×Intel i226-V网络、2×RS232/RS485、2×USB3.2、M.2 2242;
E-Key、B-Key、8Bit GPIO、DC 12V、PCB尺寸100×72mm。
100×72mm板型适合放置在空间有限的车体内部,可承担导航、视觉和上层任务程序。
需要注意的是,它只有一个网口和两路串口。雷达、机械臂、相机等网络设备较多时,应增加交换机或选用接口数量更多的平台。
5. 带PCIe扩展的大型复合机器人
部分复合机器人会增加高速相机、图像采集卡、专用网卡或其他PCIe设备,对主机扩展能力提出更高要求。
匹配型号:Q-BOX-A1(二扩展位多网口工业电脑)
主要配置:
Intel第12/13/14代Core-S系列处理器、H670/Q670平台、最大64GB DDR5;
6×Intel i226-V LAN、LAN3~LAN6支持PoE选配;
8×USB3.0、16Bit GPIO、1×PCIe x16、1×PCIe x4;
DC 12~36V、整机尺寸277×188×264mm。
Q-BOX-A1提供较完整的PCIe和网络扩展,但整机尺寸、重量和供电需求也明显高于普通嵌入式主机。
因此它更适合底盘空间、载荷和电池容量较充足的中大型移动平台,或者安装在固定控制柜中使用。小型AMR不宜只因为需要PCIe扩展就直接采用这类大尺寸整机。
五、复合机器人需要着重处理的协同问题
机械臂安装到移动底盘之后,会改变车辆的重 心和负载分布。
机械臂伸展、抓取较重工件或进行侧向运动时,整车稳定性都会发生变化。因此,大多数应用会在底盘停车并确认状态后,再允许机械臂进入作业区域。
工位定位也不宜完全依赖一种方式。AMR负责到达目标区域,机械定位、视觉标记或3D视觉再用于工位校正,可以把大范围移动和精 确操作分开。
安全控制同样需要统一规划。AMR安全激光扫描器、机械臂安全功能、急停和其他安全设备应按照整机风险评估形成安全链路。普通GPIO可以用于状态采集或普通控制信号,但不能代替安全控制回路。
六、复合机器人硬件选型思路
普通AMR与协作机械臂组合,可根据接口数量选择RP7003AW;需要同时运行导航和视觉定位时,可以评估Q-BOX-E10(UT1003AW)。
多相机设备可以增加UT100NA6L作为独立视觉节点;空间紧张的小型复合机器人可以评估UT1002A。只有在PCIe设备较多、底盘空间和电源条件允许时,再考虑Q-BOX-A1这一类扩展型工业电脑。
硬件配置时,建议先确定底盘、机械臂和末端工具,再统计雷达、相机、CAN、COM、LAN和USB设备,最后确定处理器、存储、电源及安装空间。
如果项目需要调整CAN、串口、多网口、PoE、PCIe或无线通信,可以按照底盘、机械臂和视觉设备之间的实际连接关系重新规划计算平台。