一、工业机器人控制系统的硬件需求
工业机器人控制器主要负责运动规划、轨迹计算、总线通信、I/O管理及外层设备协调。
不同机器人采用的控制架构差异较大。需要安装EtherCAT主站卡、运动控制卡的控制器,更看重PCIe扩展能力;一体式小型控制器则更关注板型尺寸、功耗和接口数量。
二、工业机器人控制系统的工作原理及流程
工业机器人控制系统的基本原理,是根据任务指令计算机器人各关节的运动轨迹,再通过工业总线将控制指令发送至伺服驱动器,由电机带动各轴完成规定动作,同时利用编码器、传感器等反馈信息不断修正运动状态。
控制器首先根据目标位置和工艺要求完成运动学计算、轨迹规划和插补,再按照固定控制周期输出各轴的位置、速度或转矩指令。伺服驱动器执行指令后,将编码器和状态信息实时返回控制系统,从而形成闭环控制。
典型控制流程为:
任务指令输入 → 轨迹规划 → 正逆运动学计算 → 实时插补 → EtherCAT/CAN等工业总线下发 → 伺服驱动执行 → 编码器与传感器反馈 → 控制器修正运动状态。
如果机器人同时配置机器视觉,还会增加“相机采集—视觉定位—坐标转换—机器人轨迹修正”这一环节;焊接、码垛、装配等工作站则还需要与PLC、夹具、焊机及其他外层设备进行联动。
因此,机器人控制性能不仅取决于CPU,还与实时操作系统、运动控制软件、总线周期和伺服系统共同相关。
三、工业机器人对工控硬件的主要要求
1. 实时计算能力
多轴运动学、轨迹插补和状态处理都要求控制周期稳定。CPU除了满足平均计算负载,还需要保留一定的实时处理余量。
2. 工业总线
EtherCAT、CANopen等总线常用于连接伺服驱动和外层设备。控制系统究竟采用板载接口还是独 立总线卡,需要在主板选型前确定。
3. PCIe扩展
如果使用独 立EtherCAT主站卡、运动控制卡、I/O卡或视觉采集卡,主板需要提供足够的PCIe资源。
4. 外层设备接口
示教器、PLC、夹爪、传感器、视觉系统以及安全外层模块都会占用LAN、COM、CAN和GPIO。
5. 控制柜环境
机器人控制主机通常安装在控制柜内部,应结合柜内温度、散热、振动、电源条件及电磁环境进行整机设计。
急停、安全门和安全扭矩关闭等安全功能,应由符合相应功能安全要求的控制系统承担,不能以普通GPIO替代安全回路。
四、工业机器人细分场景及工控硬件选型
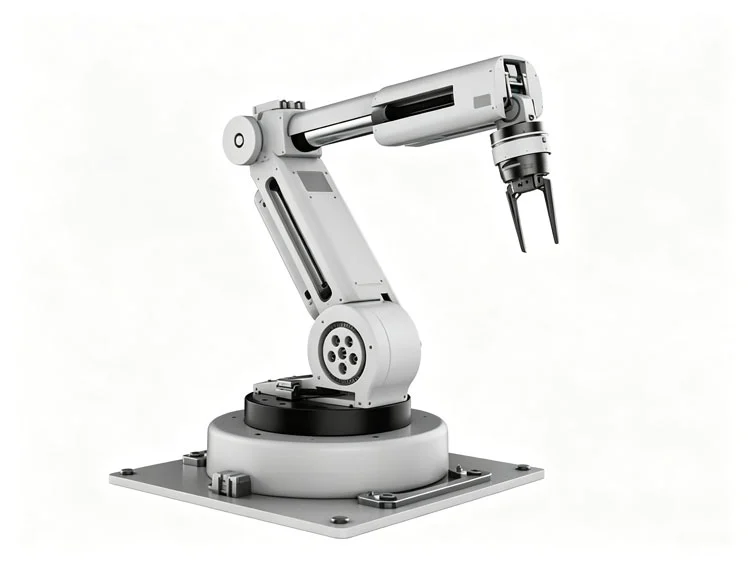
1. 六轴关节机器人:着重看实时总线和扩展卡
六轴机器人需要持续完成运动学计算、轨迹插补以及多个伺服轴的同步控制。采用独 立EtherCAT主站卡或运动控制卡时,PCIe资源是控 制器选型的重要条件。
推 荐型号:PIMB-Q670C_R100(工业母板)
主要配置:
Intel第12代/13代Core系列处理器;
LGA1700平台、最大128GB DDR5;
3个Intel i226网口、2个PCIe x16插槽;
多组PCIe扩展资源、M.2 2280 NVMe;
4个SATA 3.0。
这类工业母板的主要优势在于扩展能力,可以根据机器人控制架构安装EtherCAT主站卡、运动控制卡和I/O扩展设备。
适用场景: 六轴关节机器人、重载机器人、复杂多轴运动平台、机器人控制柜。
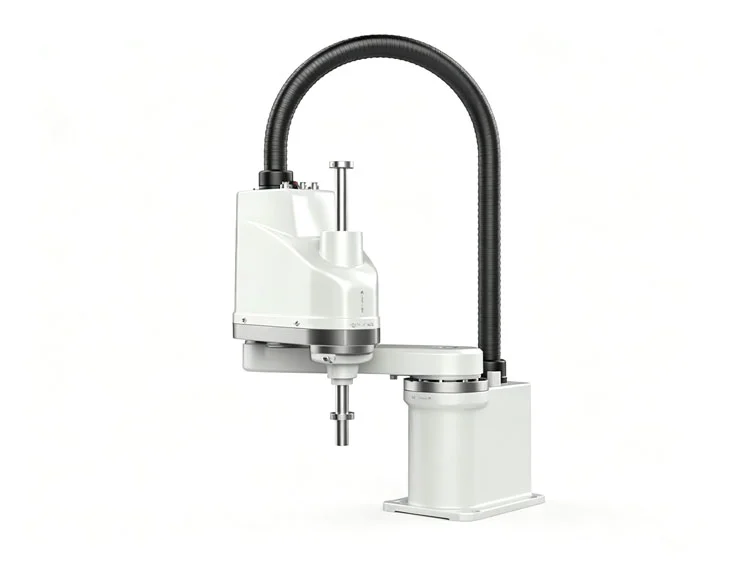
2. SCARA机器人:小型控 制器更看重接口密度
SCARA机器人常用于电子装配、高速取放和上下料。控制柜通常比大型六轴机器人更紧凑,同时还需要连接末端执行器、传感器和外层控制设备。
推 荐型号:RP7003AW(3.5寸工控主板)
主要配置:
Intel第12代/13代Core U/P系列处理器;
最大64GB DDR5、双Intel i226-V网络;
6路COM、2路CAN、8Bit GPIO;
DC 9~36V、PCB尺寸102×146mm。
多路COM、CAN及GPIO方便连接末端执行器和外层设备,板型尺寸也更适合小型控制柜。
适用场景: SCARA取放、电子装配、上下料、螺丝锁付、轻型搬运。
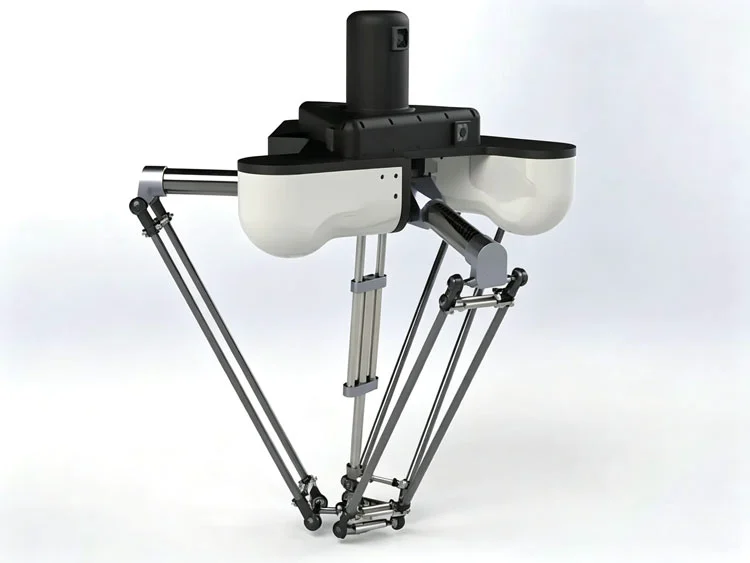
3. DELTA高速机器人:实时控制架构优先
DELTA机器人多用于食品、包装及轻量物料高速抓取。此类设备对控制周期和伺服同步要求较高,硬件配置应围绕实时总线架构设计。
推 荐型号:PIMB-Q670C_R100(工业母板)
如果控制 器通过EtherCAT主站卡或独 立运动控制卡连接伺服驱动,PIMB-Q670C_R100的PCIe扩展能力更便于搭建完整控制系统。
对于已经采用独 立实时运动控制单元的设备,也可以由RP7003AW承担上层轨迹管理、视觉处理及外层设备通信。
适用场景: DELTA高速分拣、食品抓取、包装分拣、轻量高速搬运。
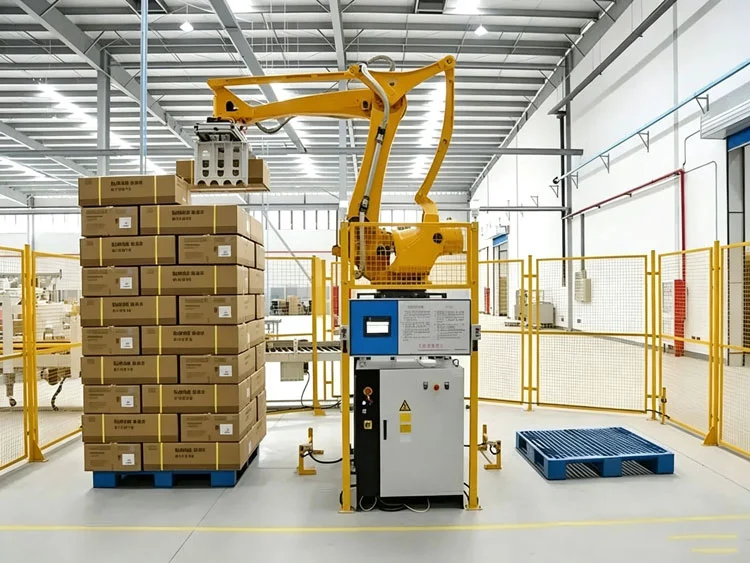
4. 码垛及搬运机器人:上层控制与外层协调
码垛和搬运工作站通常还包括输送线、夹具、传感器和PLC。主机除机器人任务管理外,还需要承担外层设备协调和生产数据通信。
推 荐型号:Q-BOX-E10(AD600Z3AW)(无风扇嵌入式工控机)
主要配置:
Intel第12代/13代Core U/P系列处理器;
最大64GB DDR5;
双LAN、4路COM、7个USB;
8Bit GPIO、DC 9~36V;
无风扇整机、整机尺寸174×129×86mm。
完整工控机可以直接安装在控制柜内部,用于上层控制、数据采集、外层设备协调以及生产系统通信。
适用场景: 码垛机器人、搬运机器人、上下料机器人、物流机器人工作站。
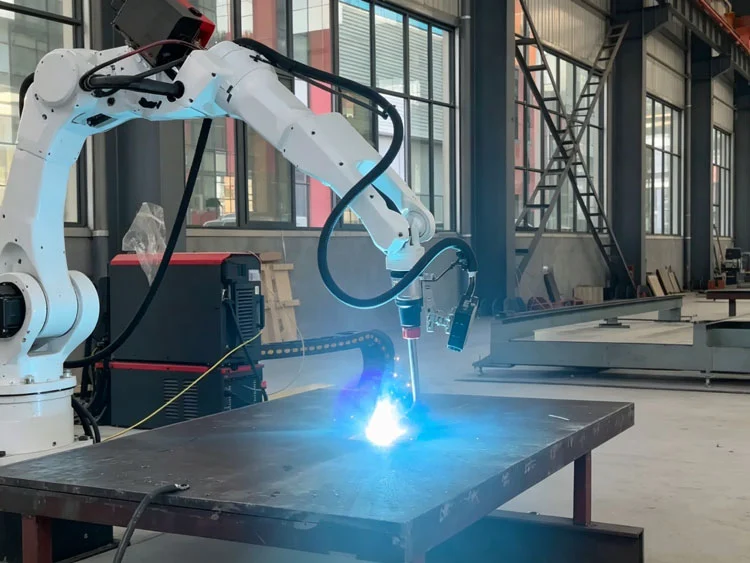
5. 焊接机器人:不仅要看主板,还要看整机抗干扰设计
焊接机器人除了运动控制,还需要与焊机、变位机、PLC和视觉系统交换数据。
推 荐型号:RP7003AW(3.5寸工控主板)
双网、6路COM、2路CAN及GPIO能够覆盖多数外层通信需求,9~36V输入也便于控制柜供电设计。
焊 接现场的电磁环境较复杂,实际设备还需要从电源隔离、机箱接地、线缆屏 蔽和接口防护等方面完成系统级抗干扰设计,不能只依赖主板参数。
适用场景: 弧焊机器人、点焊机器人、焊 接工作站、焊 接视觉跟 踪、变位机联动。
6. 视觉引导装配机器人:视觉计算与设备控制并行
装配机器人经常需要使用工业相机、力传感器、PLC和末端执行器。主机既要处理视觉定位,又要负责任务调度和外层通信。
推 荐型号:Q-BOX-E10(UT1003AW)(Core Ultra无风扇嵌入式工控机)
主要配置:
Intel Core Ultra系列处理器、最大96GB DDR5;
2个LAN、5路COM、1路CAN、8Bit GPIO、6个USB;
M.2 2280 SSD、DC 9~36V;
无风扇结构。
如果机器人实时运动控制已经由独 立 控 制器完成,该工控机可以集中处理视觉、任务调度和生产数据,不需要承担全部伺服实时闭环。
适用场景: 视觉装配、精 密插装、视觉上下料、力控装配、机器人检测工作站。
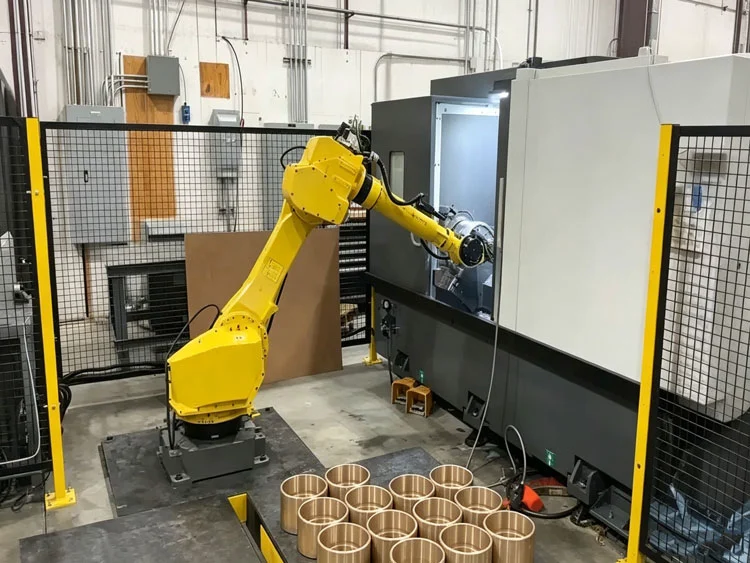
7. 小型辅助控制及示教终端:轻量平台即可
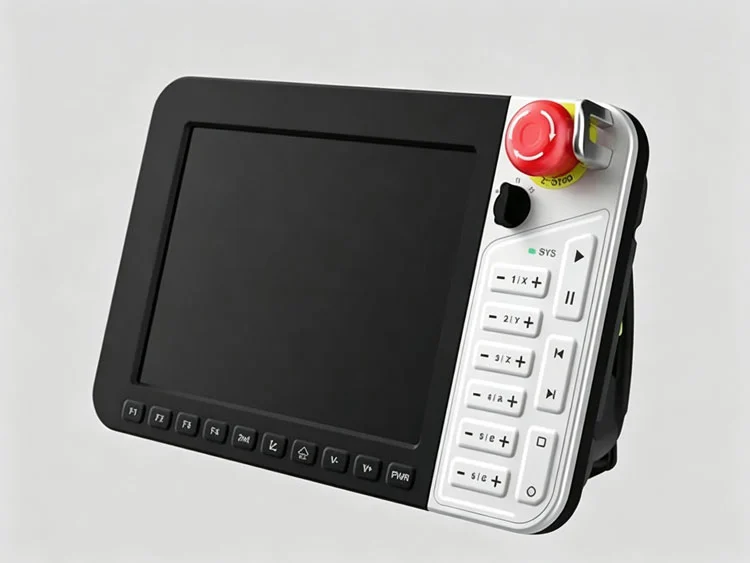
机器人示教终端、辅助控制节点和外层设备控制单元,对计算性能的要求通常低于机器人主控 制器。
推 荐型号:AD742A(2.5寸工控主板)
主要配置:
Intel Alder Lake-N系列处理器;
最大16GB LPDDR5、1个Intel i226-V网口;
2路COM、8Bit GPIO、PCB尺寸100×72mm。
对于示教、人机交互和简单外层控制,AD742A的尺寸和接口配置更加合适,不建议把它作为高轴数机器人实时运动主控 制器使用。
适用场景: 示教终端、外层控制节点、夹具控制、小型机器人辅助主机。
五、工业机器人工控机主要应用场景
六轴关节机器人、SCARA机器人、DELTA机器人、码垛机器人、搬运机器人、焊接机器人、视觉装配机器人、上下料机器人、机器人检测工作站。
六、工业机器人控制硬件选型建议
机器人控制器应先确定运动控制架构,再选择计算平台。
需要安装EtherCAT主站卡、运动控制卡或其他PCIe板卡的控制柜,可采用PIMB-Q670C_R100;SCARA、焊接等紧凑型控制系统可考虑RP7003AW;码垛、搬运以及工作站上层控制可使用Q-BOX-E10(AD600Z3AW);视觉引导和视觉装配设备则可根据实际算法负载选择Q-BOX-E10(UT1003AW)。
AD742A更适合作为示教和辅助控制节点,而不是承担高轴数机器人实时运动控制。
硬件定型前,应同时确认机器人轴数、控制周期、伺服总线、运动控制卡、实时操作系统、视觉功能、外层接口和控制柜结构。工业主板解决的是计算和接口基础,实际运动性能仍取决于控制软件、实时系统和伺服总线的整体配合。