一、协作机器人控制系统的硬件需求
协作机器人通常部署在装配、上下料、焊 接、打磨、拧紧等柔性工位。相比传统大型工业机器人,其控制柜尺寸更小,视觉、力传感器、末端工具及工艺设备的接入比例更高。
控制平台除了运行任务管理、视觉定位和工艺程序,还需要与机器人控 制器、PLC、力传感器、夹具及其他外层设备交换数据。关节伺服实时闭环、安全限速、急停等功能,则应由实时运动控制系统和安全控制单元完成。
二、协作机器人控制系统的工作原理及流程
协作机器人控制系统通常分为上层计算、实时运动控制和执行机构三个层级。
上层计算平台负责视觉定位、轨迹规划、工艺程序和设备通信;实时控制单元按照固定周期,将轨迹转换为各关节的位置、速度或转矩指令,并通过 EtherCAT、CANopen 等总线下发至伺服驱动器。编码器、力矩传感器和末端力传感器持续返回状态数据,控制系统根据反馈修正运动。
典型控制流程为:
任务指令 → 视觉/位置获取 → 轨迹规划 → 实时运动控制 → 伺服驱动执行 → 编码器及力传感器反馈 → 运动修正 → 工艺设备联动。
在人机协作工位中,安全控制与普通业务控制应分开设计。急停、安全限速、安全位置监控等功能,需要由符合相应安全要求的控制系统承担。
三、协作机器人对工控硬件的主要要求
1. 控制器尺寸与接口密度
协作机器人控制柜通常较紧凑,但外层设备并不少。相机、PLC、力传感器、夹具、拧紧枪和焊机等设备都会占用通信接口,因此板型尺寸和接口密度需要同时考虑。
2. 实时控制接口
机器人主机可以承担轨迹规划和上层控制,但关节伺服实时闭环仍依赖实时总线和运动控制系统。采用独 立EtherCAT主站卡时,还需要预留PCIe资源。
3. 视觉和力传感器数据处理
视觉定位、力位控制和打磨工艺会产生持续的数据流。CPU、内存和网络接口应留有一定余量,避免视觉任务与设备通信相互影响。
4. 工业通信
CAN、COM、GPIO和以太网主要用于连接末端工具、PLC、传感器及工艺设备。接口配置越接近设备实际需求,后期使用转换模块的数量越少。
5. 散热与供电
小型控制柜内部散热空间有限,应根据处理器功耗和柜内温度选择散热方式。移动式或一体式控制器还需要考虑输入电压范围和整机功耗。
四、协作机器人的细分场景及工控硬件选型方案
1. 协作装配机器人:视觉、力传感和外层控制同时运行
连接器插装、零件压装和卡扣装配等工序,通常需要视觉系统修正工件位置,同时读取力传感器数据判断装配状态。
建议平台:RP7003AW(3.5寸工控主板)
关键配置:
Intel 第12代/13代 Core U/P系列处理器;
2×DDR5 SO-DIMM,最大64GB;
2×Intel i226-V 网络接口;
6×COM、2×CAN、8Bit GPIO、M.2 2280;
DC 9~36V、PCB尺寸102×146mm。
双网可分别连接视觉系统和设备网络,COM、CAN 与 GPIO 用于力传感器、PLC 和末端执行器通信。实时关节控制由独 立运动控制单元承担,RP7003AW负责视觉、任务管理和外层设备协调。
适用场景: 精密插装、连接器装配、零件压装、卡扣装配、协作上下料。
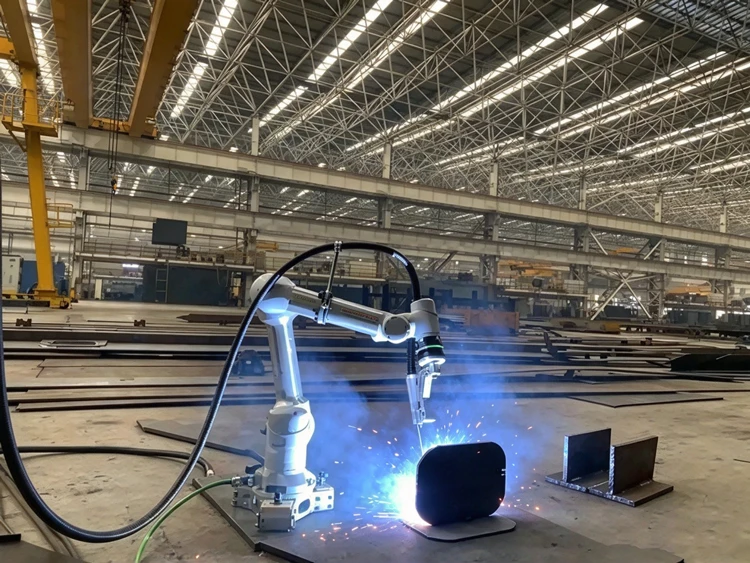
2. 协作焊接机器人:视觉系统与焊 接工艺设备协同
协作焊接工作站通常包含机器人、焊机、送丝机构、变位机、PLC及焊缝视觉设备。控制主机既要处理视觉和工艺数据,也要与多种外层设备通信。
建议平台:Q-BOX-E10(UT1003AW)(Core Ultra无风扇嵌入式工控机)
关键配置:
Intel Core Ultra 系列处理器;
2×DDR5 SO-DIMM,最大96GB;
2×Intel i226-V 网络接口;
5×COM、1×CAN、8Bit GPIO、6×USB;
M.2 2280 SSD、DC 9~36V;
无风扇铝型材机身、整机尺寸174×129×86mm。
该平台可承担焊缝视觉、工艺参数管理和上层任务调度。双网和多路工业接口能够连接焊机、PLC及视觉设备,整机形式也便于直接安装在工作站控制柜内。
适用场景: 协作弧焊、焊缝视觉追踪、变位机联动、小批量柔性焊接。
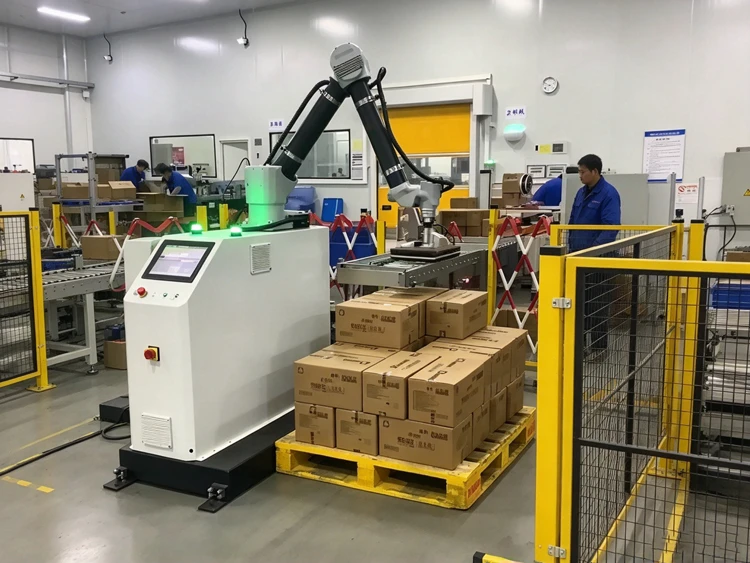
3. 协作搬运与上下料机器人:接口配置比高算力更重要
搬运和上下料的算法负载通常不高,主要任务集中在位置识别、夹具控制、PLC通信和工位节拍协调。
建议平台:RP7003AW(3.5寸工控主板)
6路COM、2路CAN和GPIO可以连接夹具、传感器及PLC,双2.5G网口可分别用于工业相机和生产网络。对于不运行复杂视觉模型的搬运工位,这类接口配置比单纯提高处理器规格更实用。
适用场景: CNC上下料、机床搬运、工件码放、工位转运、视觉取放。
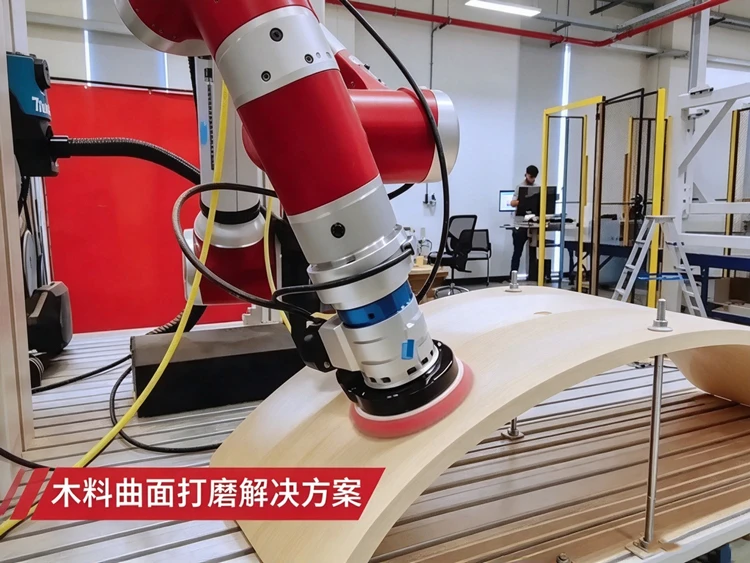
4. 协作打磨机器人:上层轨迹与力控数据并行处理
打磨、抛光和去毛刺需要机器人根据工件表面持续调整姿态,并结合力传感器维持稳定接触力。部分设备还会采用视觉或3D传感器获取工件轮廓。
建议平台:Q-BOX-E10(UT1003AW)(Core Ultra无风扇嵌入式工控机)
最大96GB DDR5为图像、点云和工艺数据缓存提供空间;双网、CAN及多路COM可以连接视觉设备、力控模块和PLC。
高频力反馈闭环仍应由机器人控制器或实时运动控制单元完成,工控机主要负责路径规划、工艺计算、视觉处理和数据记录。
适用场景: 金属打磨、铸件去毛刺、焊缝打磨、表面抛光、曲面恒力加工。
5. 协作拧紧机器人:设备通信与质量追溯
协作拧紧需要机器人到达指定位置,并与电动拧紧枪、PLC及质量系统交换扭矩、角度和拧紧结果。
建议平台:RP7003AW(3.5寸工控主板)
多路COM、CAN和双网能够覆盖拧紧控制器、PLC和追溯网络的通信需求。64GB内存上限也足以运行任务管理、数据记录和人机界面程序。
拧紧枪自身的扭矩闭环由专用控制器完成,工控主机主要负责机器人任务协调、参数下发和结果归档。
适用场景: 汽车零件拧紧、家电装配、3C产品锁付、螺栓扭矩追溯。
6. 机器人示教及辅助控制终端:采用轻量平台
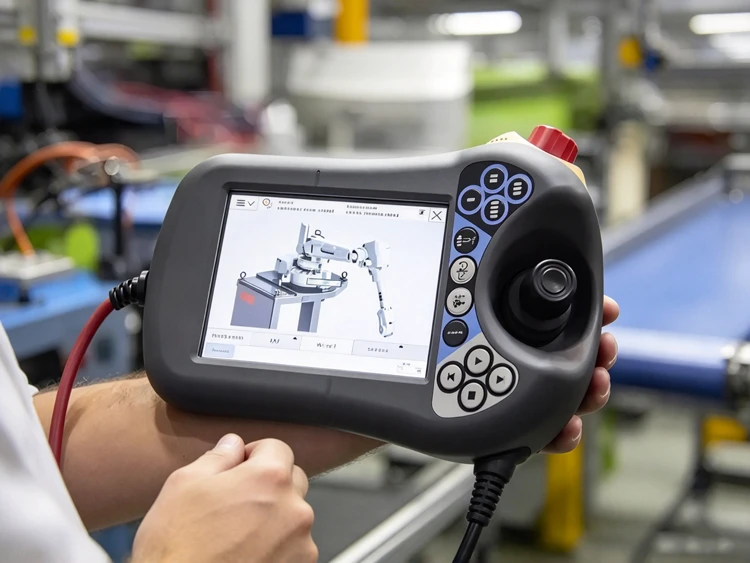
示教器、状态显示和外层控制节点不承担机器人关节实时运动控制,对计算性能要求相对有限。
建议平台:AD742A(2.5寸工控主板)
关键配置:
Intel Alder Lake-N 系列处理器;
板载 LPDDR5,最大16GB;
1×Intel i226-V 网口;
2×COM、8Bit GPIO、M.2 2242;
DC 12V、PCB尺寸100×72mm。
100×72mm板型便于安装在紧凑终端中,可承担人机界面、状态监控和简单外围控制。
适用场景: 示教终端、状态显示、夹具控制、外层控制节点。
五、协作机器人的主要应用场景
协作装配、协作焊接、协作搬运、机床上下料、协作打磨、去毛刺、协作拧紧、视觉取放、柔性装配、实验室自动化。
六、协作机器人控制硬件的选型建议
协作机器人硬件选型首先要明确计算平台在系统中的角色。
承担视觉、任务调度、工艺管理和外层设备通信的主机,可以采用RP7003AW或Q-BOX-E10(UT1003AW);示教和辅助控制节点可使用AD742A。需要直接安装EtherCAT主站卡或运动控制卡的实时控制器,则应根据PCIe资源另行选择扩展型工业母板。
硬件定型时,应同时确认控制周期、伺服总线、视觉接口、力传感器、PLC、末端工具、安全控制及控制柜空间。实时运动控制和安全功能应由对应的实时控制系统及安全控制器完成,工控主板主要承担计算、通信和应用层程序运行。