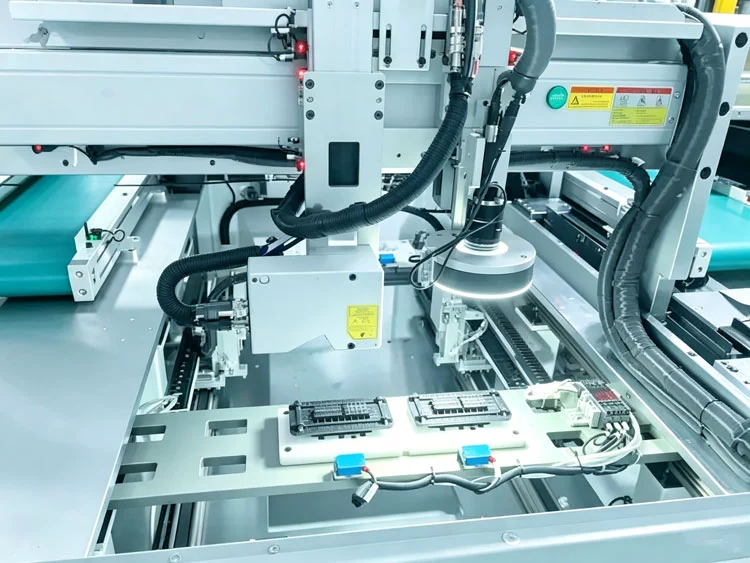
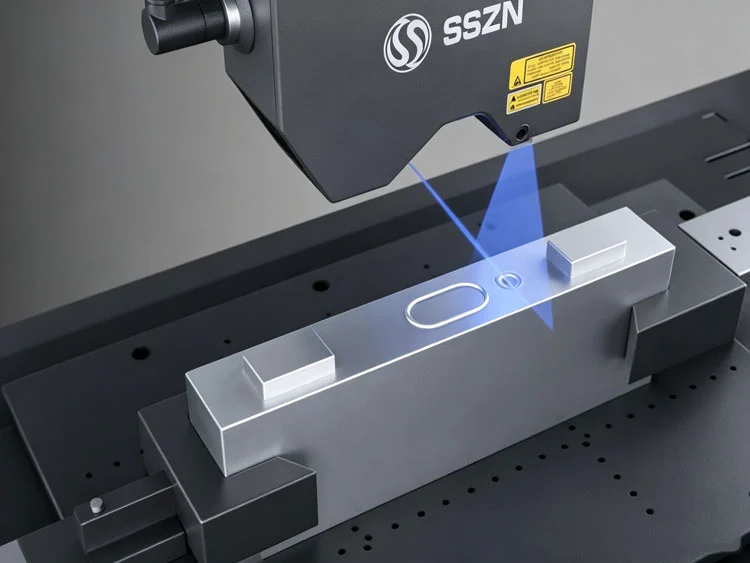
一、3D视觉检测的兴起与工控硬件的挑战
机器视觉正在经历从二维向三维的延伸。二维视觉在平面缺陷、字符识别等场景已经成熟,而3D视觉能够输出高度、深 度、轮廓等三维信息,在精 密测量、无序抓取、装配等二维的方案难以胜任的场景中,具有不可替代的复杂的价值。
这种延伸背后是市场规模的持续扩张。中商产业研究院数据显示,2026年中国机器视觉市场规模预计达到235.32亿元,2025年已超210亿元;另有行业研究测算,2026年机器视觉技术行业整体规模约240.9亿元,同比增速21.3%。从全球维度看,据GGII测算,2026年全球机器视觉市场规模预计突破1350亿元,3D视觉在消费电子、锂电、汽车等行业的渗 透率快速提升。在整体规模持续扩大的背景下,3D视觉被视为增长最快的细分方向之一,点云测量、引导抓取、轮廓检测等应用正从实验室走向量产产线。
3D视觉与2D视觉在硬件需求上的差异是结构性的:点云数据量成倍于普通图像,处理过程涉及坐标变换、点云配准、表面重建等重计算,对CPU算力与内存带宽的要求显著提高;3D相机(结构光、激光线扫、ToF)通常通过GigE或USB3.0传输海量数据,对主机的数据吞吐能力提出更高要求。在这套系统中,工控主机承担图像采集、点云处理与算法运行的枢纽角色,其选型是否得当,直接决定3D视觉系统的处理节拍、测量精度与长期稳定性。
二、3D视觉检测的工作原理
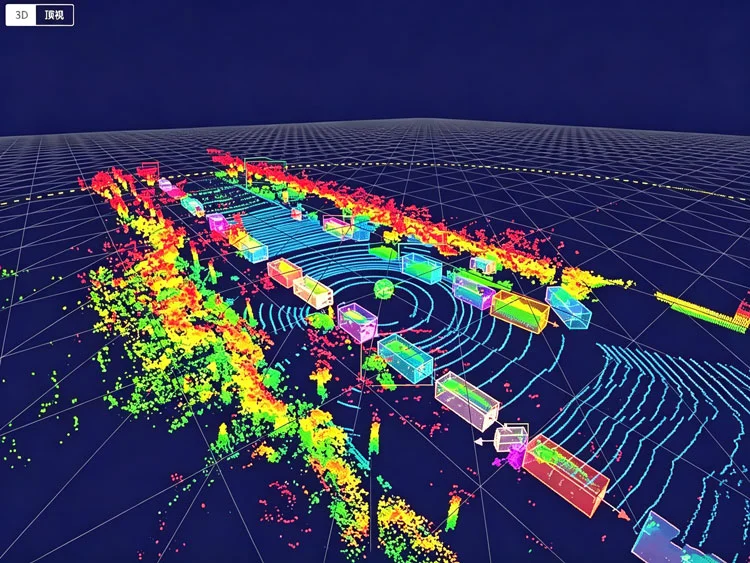
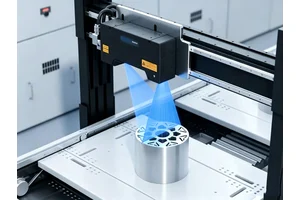
3D视觉检测的工作原理可概括为“投射—采集—重建—分析”的完整链路:系统首先通过结构光、激光三角或ToF等方案,向工件表面投射光栅、激光线或光脉冲,由3D相机同步采集被表面调制后的图像;随后工控主机运行三维重建算法,将采集数据解算为高密度点云或深度图,完成坐标变换、滤波去噪与点云配准;再基于点云执行测量、缺陷判定或目标识别等上层分析,如平面拟合、轮廓提取、CAD模型比对等;最后将测量结果或缺陷标记输出至显示端、数据库或MES系统。整个过程中,点云数据量远超普通2D图像,重建与分析的算力消耗、以及相机与主机之间的数据传输带宽,共同决定了3D视觉系统的处理节拍与精度上限,这也是3D视觉对工控硬件提出差异化要求的根源。
三、3D视觉检测对工控硬件的要求
不同3D视觉场景的成像方式、算法复杂度与现场工况差异明显,对硬件的算力、接口与环境适应性提出了不同的要求。
1. 算力与内存
单帧点云可达数十万至数百万点,预处理(去噪、滤波、下采样)与算法运行(拟合、配准、表面重建)需要较高的CPU频率与多核并行能力;内存建议16GB起步,复杂场景宜配置32GB以上,否则点云数据频繁换出内存,会直接拉长单件处理节拍。
2. 数据接口
多台3D相机并行是产线常态,千兆网口、USB3.0的数量直接决定可挂载相机路数;数据吞吐量极大的场景需要10G网口或PCIe采集卡支持高速传输。接口矩阵的匹配度,决定了整套3D视觉系统的集成难度。
3. 显示与交互
点云可视化、检测结果叠加显示需要多路显示输出(HDMI/LVDS/EDP等),便于调试工程师同时查看相机画面、点云视图与算法结果,也方便产线监控看板接入。
4. 环境适应性
3D视觉设备常部署于焊 接、打磨等工况复杂区域,粉尘、振动、温度波动不可避免,对防尘、防震、宽温运行的耐受能力要求较高,无风扇设计在部分嵌入场景中成为加分项。
四、派勤提供3D视觉检测工控硬件
派勤深耕工业计算领域17年,是专注X86架构(Intel/飞腾/AMD/海光)的源头工控厂商,拥有8000平生产车间与40多名研发人员,产品覆盖2.5寸、3.5寸、Mini-ITX、ATX全板型及整机形态,CPU平台以12代及以上处理器为主,产品远销全球100多个国家。以下是适配3D视觉检测的型号与适用定位。
Core Ultra AI工业电脑(工控整机)
搭载Intel Core Ultra 125H/225H/255H系列处理器,自带NPU算力单元,结合高性能核显可承担点云预处理与轻量级AI推理,无需额外扩展卡即可运行推理模型,适合3D视觉检测的整机级部署。
AD600Z3AW(Z 3.5寸主板)
板载Intel 12/13代U/P系列处理器,双通道DDR5 SO-DIMM最大支持64GB,显示接口涵盖HDMI、LVDS、EDP、MiniDP与Type-C,多路显示输出能力突出,是3D点云大数据量处理的主力平台。
RP7003AW(3.5寸主板)
板载Intel 12/13代U/P系列处理器,多网口、多串口设计便于接入多台GigE接口3D相机,算力与体积均衡,适合检测机台内嵌场景。
PIMB-Q670C(ATX工业母板)
支持Intel 12/13代酷睿系列处理器,基于Q670芯片组,PCIe扩展位充足,可插装图像采集卡或GPU卡,满足高密度点云实时处理的扩展需求。
AD742A(2.5寸主板)
板载Alder Lake-N低功耗处理器,LPDDR5板贴内存最大16GB,无风扇设计,适合对算力要求适中、强调紧凑嵌入的轻量级3D测量工位。
五、3D视觉检测的应用场景选型思路
1. 3D点云测量:算力与内存优先
精 密工件的三维尺寸、平面度、形位公差测量需要处理高密度点云并执行拟合运算,点云规模越大,对内存与算力的压力越明显。这类场景推 荐AD600Z3AW或PIMB-Q670C:前者64GB大内存可容纳大批量点云在内存中完成处理,避免频繁磁盘交换拖慢节奏;后者支持扩展GPU卡,点云规模极大的测量项目可借助GPU并行加速拟合与配准算法。
2. 3D引导抓取:实时性与机器人协同
无序工件抓取需要3D视觉完成目标定位后,将坐标实时下发至机器人控 制器,系统对响应时延敏 感,抓取节拍直接受通讯链路影响。RP7003AW的多串口与网口可以同时连接3D相机与机器人控制柜,紧凑板型便于集成在机器人工作站中;若抓取节拍快、算法复杂,可升级至AD600Z3AW获取更充足的算力裕量。
3. 深度视觉定位:轻量级紧凑部署
基于深度相机的定位应用(如AGV避障、料筐定位)算法相对轻量,但设备常安装于移动载体或狭小空间,对体积、功耗与散热要求苛刻。AD742A的无风扇、低功耗特性在此类场景中更具优势,2.5寸板型可灵活嵌入,配合深度相机即可完成实时定位运算,长时间运行发热可控。
4. 三维轮廓检测:多相机与高速传输
型材、焊缝、密封条等轮廓检测常采用多套激光线扫相机覆盖不同角度,需要主机同时接收多路点云并实时拼接。RP7003AW的多网口设计可接入多台GigE接口线扫相机;数据量大时可选用PIMB-Q670C加装PCIe采集卡,获得更高传输带宽,避免多相机并行时的数据拥堵。
5. 3D体积测量:中高算力的通用方案
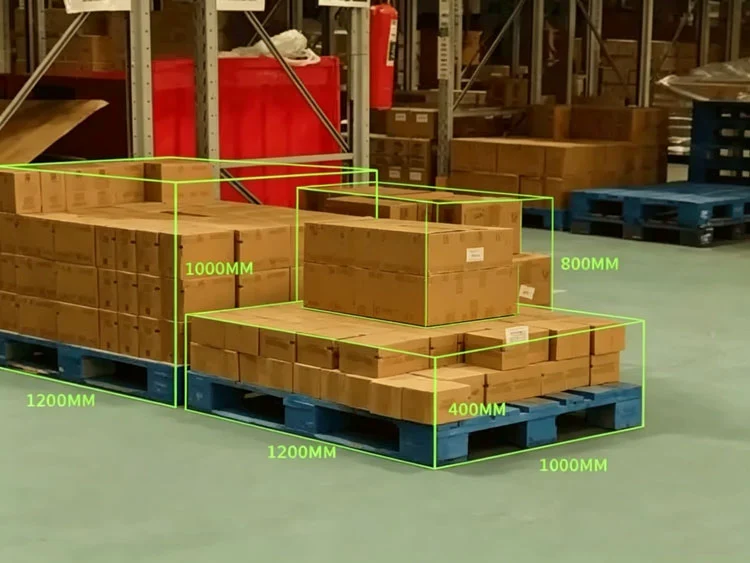
物流、包装场景的包裹体积测量(DWS类应用)对精度要求适中,但对处理速度有要求,且常与条码识别、称重等环节联动。RP7003AW或AD600Z3AW均可胜任:前者适合集成到现有测量机台,后者适合需要同时运行体积算法与条码识别的复合工位,64GB内存为多任务并行预留了空间。
除上述主要场景外,3D视觉还可广泛应用于:
3D焊缝检测与跟踪:线扫方案的三维形貌测量
3D装配间隙与段差检测:多视角点云拼接
3D PCB翘曲与共面度检测:深度学习测量结合
3D锂电极片与电芯检测:多工位线扫并行
3D散料体积计量:恶劣环境的低功耗方案
3D无序分拣
3D料箱/托盘定位(AGV叉取对接)
3D轮胎与橡胶表面检测
3D刀具轮廓与磨损测量
3D医疗器械与骨科模型扫描
3D逆向工程与文物数字化
3D食品体积与外观检测
3D鞋底涂胶轨迹扫描
3D车灯与玻璃检测
3D木材节疤与纹理识别等场景。
如果您有其他3D视觉检测工控硬件的需求,请告知我们,派勤为您提供工控硬件选型~
五、3D视觉检测工控硬件选型建议与定制方向
综合来看,3D视觉检测的硬件选型核心是"算力-内存-接口"三角平衡:重载点云处理优先AD600Z3AW与PIMB-Q670C;机器人协同与多相机接入侧重RP7003AW的接口能力;移动与嵌入场景选择AD742A的低功耗紧凑方案;需要整机级快速部署时可直接采用Core Ultra AI工业电脑。
在量产落地层面,设备厂商可根据实际工况向派勤提出定制需求,包括接口改型(增减网口、串口、GPIO数量)、存储扩展(M.2/SATA组合调整)、宽温与三防加固,以及裸板、准系统、整机多种交付形态。派勤具备从主板研发、打样到批量生产的完整能力,产品通过FCC、CE、RoHS认证,可为3D视觉设备厂商提供从选型到量产的完整支撑。