一、汽车零部件视觉检测的应用特点
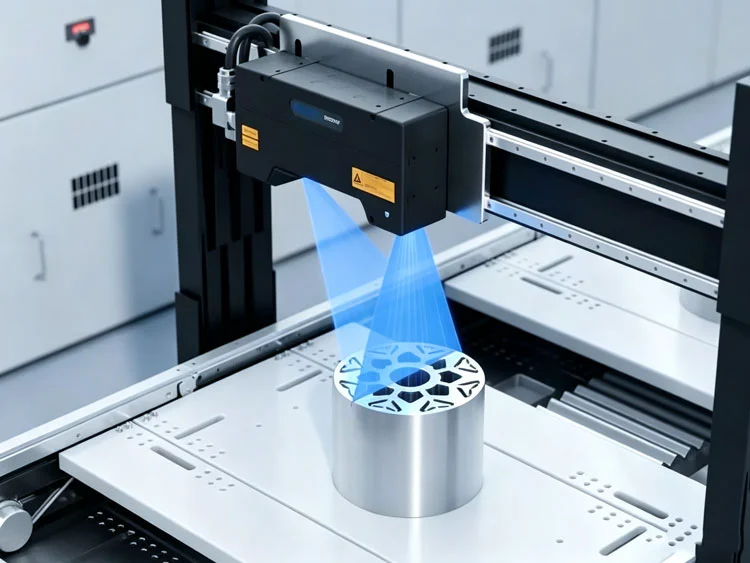
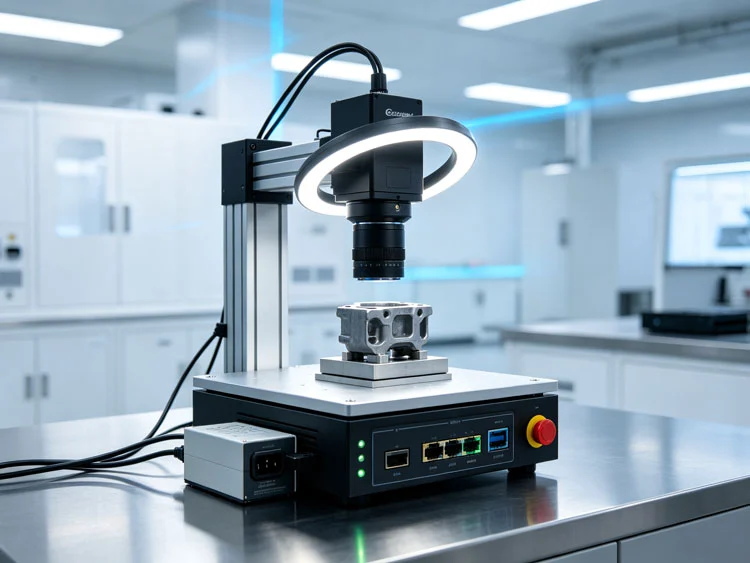
汽车制造中的视觉检测通常直接嵌入焊装、机加工、装配和总装工位,用于尺寸测量、零部件有无判断、焊点检查、涂胶轨迹检测及外观质量确认。
与独 立式视觉设备相比,汽车产线上的检测主机往往还要连接机器人、PLC、传感器和追溯系统。因此,硬件选型既要看图像处理性能,也要兼顾相机接口、运动控制通信和数据保存。
二、汽车视觉检测的工作原理及流程
汽车零部件视觉检测的核心,是通过工业相机或3D传感器获取工件图像,再由视觉软件对尺寸、位置、轮廓、装配状态及表面特征进行分析,并将检测结果反馈给PLC、机器人或产线控制系统。
不同检测项目采用的处理方式有所区别。例如尺寸测量主要通过边缘提取、轮廓拟合和坐标标定完成;装配完整性检测通常根据零件位置、数量和特征进行比对;涂胶检测则重 点分析胶线宽度、连续性及轨迹偏差。对于外观变化较大、规则难以完全定义的项目,也可以结合AI识别进行辅助判断。
典型工作流程为:
工件进入检测工位 → 传感器或PLC触发相机 → 获取2D/3D图像 → 图像预处理与特征分析 → 完成尺寸、位置或缺 陷判定 → 输出OK/NG结果或坐标数据 → PLC、机器人执行后续动作 → 检测数据上传追溯系统。
视觉主机在其中不仅负责图像计算,还承担相机管理、PLC通信、机器人数据交互和检测结果存储。因此,实际硬件配置需要同时考虑图像处理负载和外层设备接口。
三、汽车视觉检测对工控硬件的主要要求
1. 多相机接入与图像带宽
车身、轮毂以及结构复杂的零部件往往需要多个视角同时成像。采用GigE相机时,需要提前核对网口数量和带宽;使用Camera Link、CoaXPress等接口时,则应预留PCIe图像采集卡的安装空间。
2. CPU与内存配置
高分辨率图像、尺寸测量和多个检测程序并行运行时,对CPU及内存都有较明显的占用。涉及多相机缓存、3D数据处理或长期保存图片的工位,内存应留有一定余量。
3. 机器人和PLC通信
汽车视觉设备很少独 立工作。机器人、PLC、编码器、变位机及传感器都可能与视觉主机交换数据,因此LAN、COM、CAN和GPIO等接口是否充足,会直接影响设备集成。
4. PCIe扩展
需要安装图像采集卡、3D视觉接口卡或运动控制卡的设备,应优先采用扩展型工业母板,而不是单纯追求主板尺寸。
5. 数据追溯
检测结果通常需要绑定工件编号或生产批次。若项目还要求保存NG图片和原始图像,应在设备设计阶段确定SSD容量及数据上传方式。
四、汽车零部件视觉检测细分场景及硬件选型
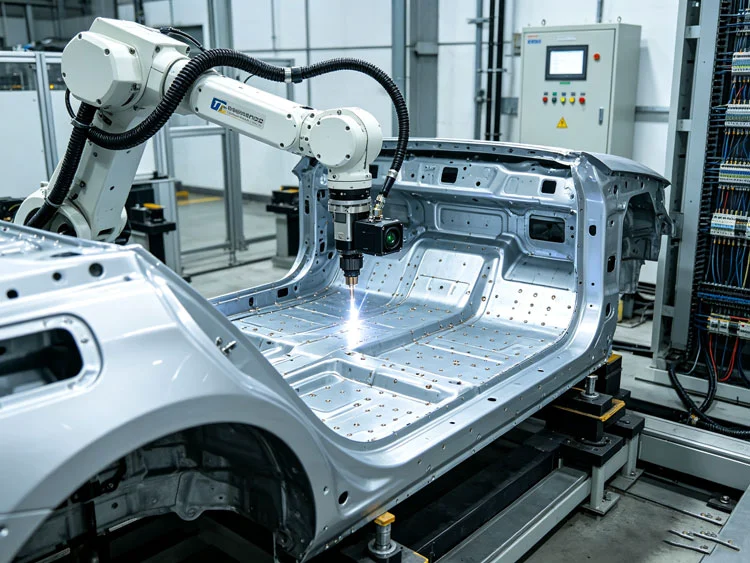
1. 车身焊点检测:视觉处理与机器人通信并重
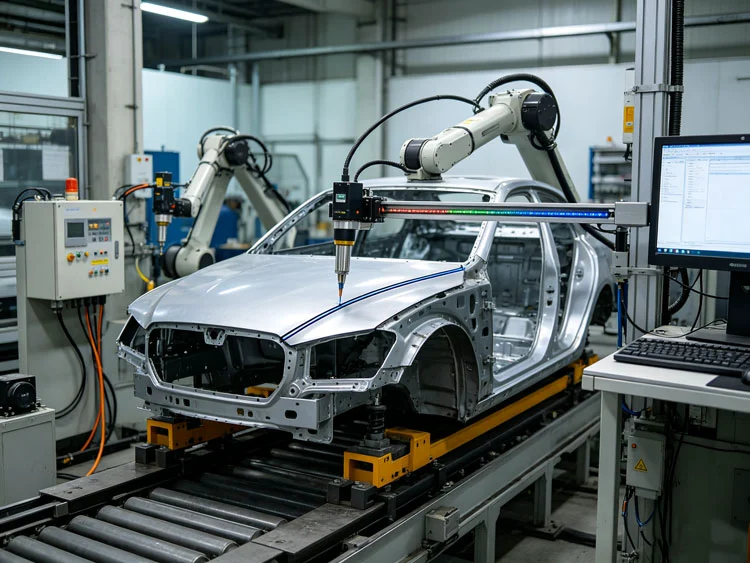
车身焊点检测主要检查焊点位置、数量及外观状态。视觉系统往往与焊 接机器人、PLC和生产网络同时连接,既要完成图像判断,也要及时交换工位数据。
推 荐型号:Q-BOX-E10(内置UT1003AW主板)(Core Ultra无风扇嵌入式工控机)
主要配置:
Intel Core Ultra系列处理器;
2条DDR5 SO-DIMM,最大96GB;
2个LAN、5路COM、1路CAN、8Bit GPIO、6个USB接口;
M.2 2280 SSD、DC 9~36V、无风扇结构。
双网口可以分别用于视觉设备和产线网络,COM、CAN及GPIO则方便连接PLC、机器人外层设备和传感器。对于需要传统视觉与AI识别混合运行的工位,Core Ultra平台也保留了进一步部署的空间。
适用场景: 车身焊点外观检测、焊点数量检测、机器人焊 接工位复检、焊装质量检测。
2. 精密零部件尺寸测量:扩展能力比板型更重要
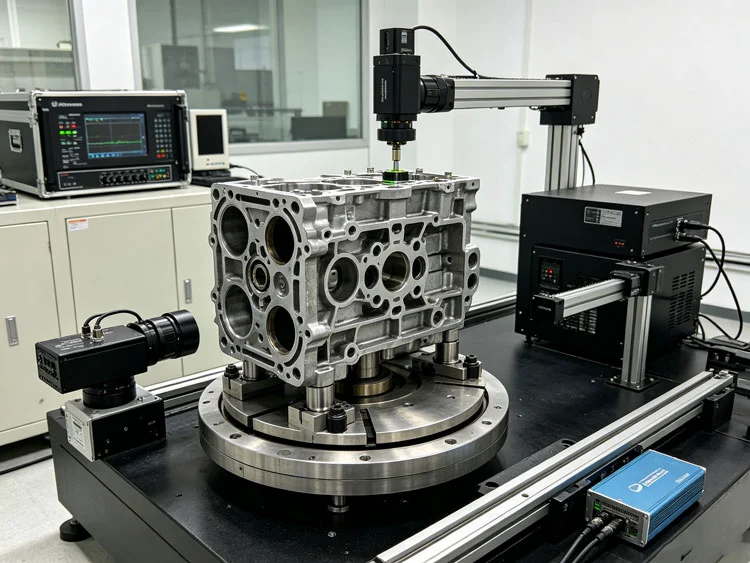
发动机、变速箱以及精 密机加工件的视觉测量,可能会使用高分辨率相机、3D传感器和专业采集卡。部分设备还要同步安装运动控制卡。
推 荐型号:PIMB-Q670C_R100(工业母板)
主要配置:
Intel第12代/13代Core系列处理器;
LGA1700平台、4条DDR5 U-DIMM,最大128GB;
1个M.2 2280 NVMe、4个SATA 3.0;
3个Intel i226网口、2个PCIe x16插槽;
多组PCIe扩展资源、多路USB及串口。
PIMB-Q670C_R100的优势在于扩展空间充足,图像采集卡、运动控制卡等设备可以直接安装在主板上。最高128GB内存也更适合高分辨率图像缓存和多任务测量程序。
适用场景: 发动机零件尺寸测量、变速箱部件检测、轴类尺寸检测、孔位测量、精 密机加工件测量、3D视觉检测。
3. 装配完整性检测:多相机采集更关键
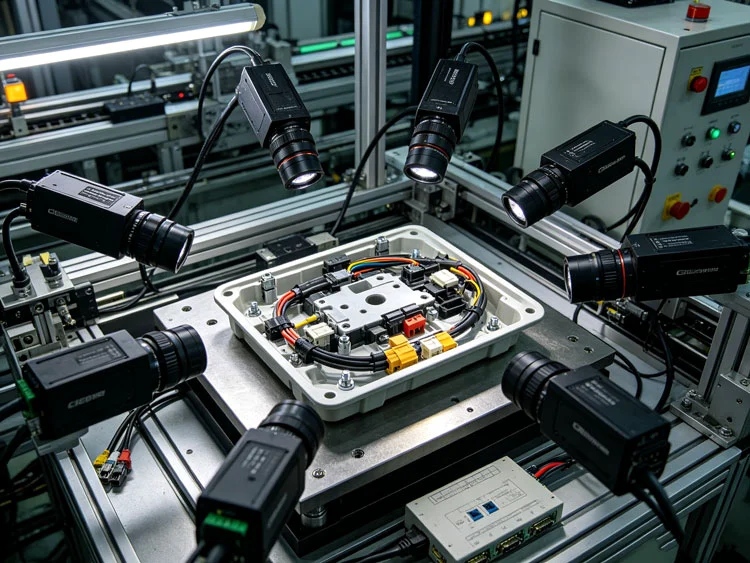
螺栓遗漏、卡扣不到位、线束漏装、接插件位置错误等装配问题,通常需要从不同角度获取图像。采用多台GigE相机时,独 立网络接口能够简化相机布线和网络配置。
推 荐型号:UT100NA6L(12×12cm多网口工控主板)
主要配置:
Intel Core Ultra系列处理器;
2条DDR5 SO-DIMM,最大96GB;
最多6个Intel i226-V 2.5G网口;
M.2 2280 NVMe、HDMI、DP、Type-C显示接口;
8Bit GPIO、PCB尺寸120×120mm。
最多6个2.5G网口可以根据顶部、侧面等不同相机分别配置,也能为产线网络保留独 立接口,比较适合多视角装配检查设备。
适用场景: 螺栓漏装检测、卡扣检测、线束装配检测、插接件检测、零部件有无判断、总成完整性检测。
4. 涂胶视觉检测:接口配置直接影响设备集成
汽车涂胶检测主要检查胶线宽度、位置、连续性、断胶及偏移。视觉主机除了处理图像,还要与涂胶机器人、PLC和传感器交换数据。
推 荐型号:RP7003AW(3.5寸工控主板)
主要配置:
Intel第12代/13代Core U/P系列处理器;
2条DDR5 SO-DIMM,最大64GB;
2个Intel i226-V网络接口;
6路COM、2路CAN、8Bit GPIO;
M.2 2280、DC 9~36V、PCB尺寸102×146mm。
双网口可分别用于视觉和生产网络,COM、CAN与GPIO则可承担机器人控 制器、传感器和外层模块通信。相比接口较少的紧凑平台,RP7003AW更容易完成一个工位内的多设备整合。
适用场景: 车身涂胶检测、结构胶轨迹检测、密封胶检测、电池包涂胶检测、机器人胶路视觉检查。
5. 轮毂及普通零部件外观检测:整机方案更便于集成
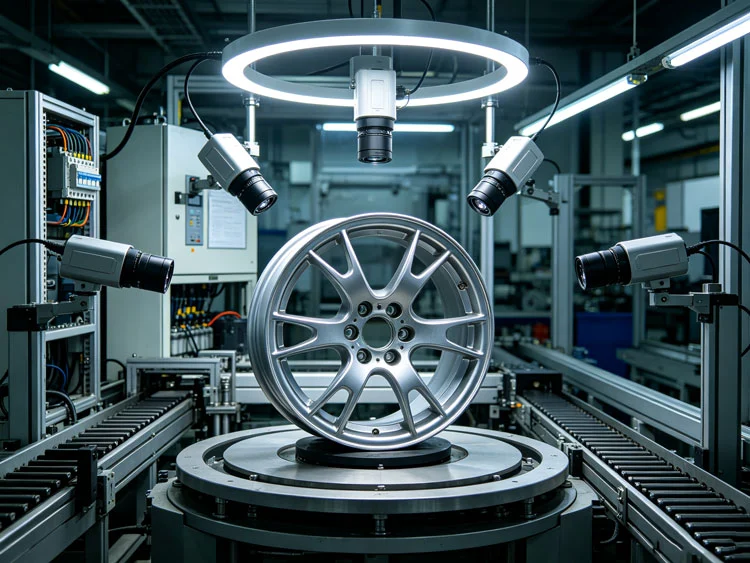
轮毂、冲压件、铸件等零部件检测通常由1至数台工业相机组成,同时还需要连接PLC和输送机构。如果项目不使用PCIe采集卡,直接采用完整工业电脑能够减少机箱和散热设计工作。
推 荐型号:Q-BOX-E10(内嵌AD600Z3AW主板)(无风扇嵌入式工控机)
主要配置:
Intel第12代/13代Core U/P系列处理器;
2条DDR5 SO-DIMM,最大64GB;
2个LAN、4路COM、7个USB、8Bit GPIO;
M.2 2280 SSD、DC 9~36V、无风扇结构;
整机尺寸174×129×86mm。
该平台可直接承担相机采集、图像分析、PLC通信及检测数据管理,适合作为独 立检测机台的控制主机。
适用场景: 轮毂外观检测、冲压件检测、铸件外观检查、塑料件外观检测、普通汽车零部件检测。
6. 单相机辅助检测:控制配置规模
产品方向、有无、字符或简单外观检查通常不需要大型视觉主机。此类设备更关注尺寸、功耗和基础通信接口。
推 荐型号:AD742A(2.5寸工控主板)
主要配置:
Intel Alder Lake-N系列处理器;
板载LPDDR5,最大16GB、1个Intel i226-V网口;
2路COM、8Bit GPIO、M.2 2242;
DC 12V、PCB尺寸100×72mm。
对于单相机和轻量级算法,AD742A的配置已经能够覆盖多数基础视觉任务,同时也方便嵌入空间较小的设备。
适用场景: 零件方向判断、简单外观检测、字符识别、产品有无检测、旧设备视觉升级。
五、汽车零部件视觉检测主要应用场景
车身焊点检测、发动机零部件尺寸测量、变速箱部件检测、装配完整性检测、螺栓漏装检测、线束检测、涂胶轨迹检测、轮毂检测、冲压件检测、铸件外观检测、汽车电子部件检测、电池包装配检测。
六、汽车视觉检测工控硬件选型建议
汽车视觉检测没有统一的硬件配置,关键在于先确定相机和设备架构。
多台GigE相机组成的检测工位,可以优先考虑UT100NA6L;需要安装图像采集卡、3D接口卡或运动控制卡时,PIMB-Q670C更容易完成扩展;机器人和PLC通信较多的工位,可以使用RP7003AW;独 立视觉检测机台可采用Q-BOX-E10系列整机;单相机基础检测则可以使用AD742A。
实际选型时,可按照检测项目、相机数量、相机接口、扩展卡需求、算法负载、机器人或PLC接口、存储容量以及安装结构依次确定配置。