一、定位引导:视觉与运动控制协同的关键环节
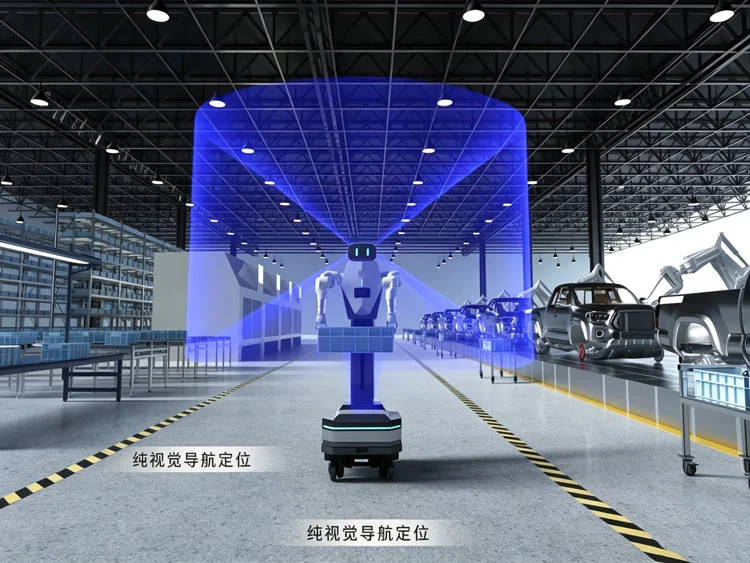
在智能制造体系中,视觉定位引导承担着"让设备看得见、对得准"的角色。从贴片机的高速对位,到机器人抓取装配,再到AGV的视觉导航,视觉系统输出的坐标信息需要快速、准确地传递给运动控制系统。据GGII预测,2026年中国工业机器人市场销量有望达到38.04万台,同比增长约11.06%,越来越多的机器人工作站依赖视觉实现柔性定位,视觉引导正在成为机器人方案的标配组件。
与检测类应用相比,定位引导对硬件的实时性要求更为突出:从图像采集到坐标输出,整个链路需要在毫秒级完成,否则会直接影响设备节拍;同时,视觉系统与机器人、PLC之间的通讯方式(串口、以太网、EtherCAT等)需要匹配,通讯协议适配能力成为选型的关键考量。一个定位工位的硬件选型失误,往往表现为抓取丢件、对位超差、节拍不稳等现场问题,排查成本远高于硬件本身的价差。
二、视觉定位引导的工作原理
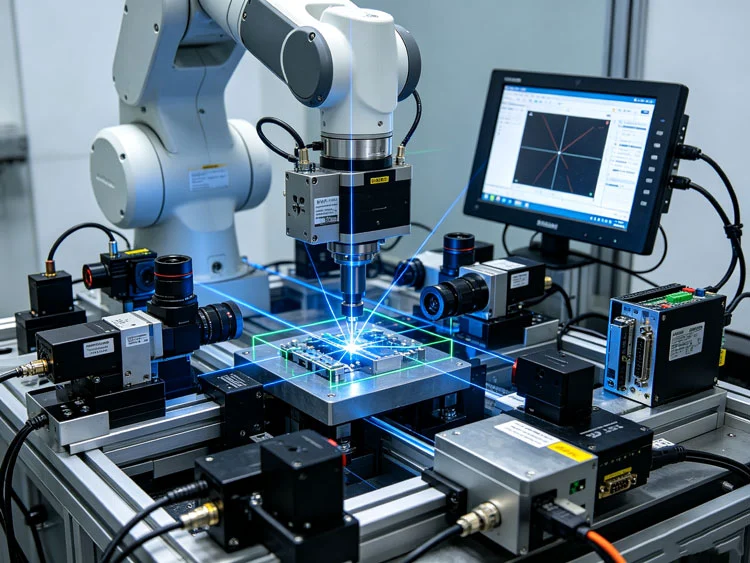
视觉定位引导的工作原理可概括为标定—采集—解算—下发—执行的闭环链路:系统先通过相机标定,建立图像坐标系与机器人、设备坐标系之间的映射关系;设备运行时,由光电、编码器等外部信号触发相机同步采集工件图像;工控主机运行定位算法,完成特征提取(Mark点、边缘、轮廓等)与坐标解算,输出工件在当前坐标系下的精 确位置与角度;随后通过串口、以太网或现场总线,将坐标数据实时下发至机器人控 制器、PLC或运动控制卡,驱动执行机构完成抓取、对位或轨迹修正;执行结果可通过二次拍照反馈校验,形成闭环。整个链路中,图像处理时延与坐标下发时延共同决定引导节拍,这正是定位引导方案对工控硬件实时性要求尤为突出的原因。
三、视觉定位引导对工控硬件的要求
1. 实时性
图像采集与处理链路的时延直接决定引导节拍,需要较高主频的CPU与快速的内存访问能力;在高频触发场景下,系统还需具备稳定的中断响应能力。
2. 通讯接口
与机器人控制柜、PLC的互联常常依赖串口(RS232/RS485)、以太网口或现场总线,接口数量与协议支持范围需与控制系统匹配。多串口设计在同时连接相机触发、光源与运动控制 器时尤为实用。
3. 触发与同步
视觉引导常依赖外部触发信号(光电、编码器)同步拍照,GPIO的数量与响应能力不可忽视,硬件层面需要提供足够的数字I/O支撑。
4. 结构紧凑性
定位引导设备常内嵌于机台或机器人工作站,板型尺寸与安装方式需灵活适配,低功耗无风扇设计在封闭机柜场景中能显著降低散热压力。
四、派勤提供视觉定位引导工控硬件产品
作为研发工控主板与整机17余年的源头厂商,派勤产品线覆盖2.5寸、3.5寸、Mini-ITX、ATX全板型与工控整机形态,以X86架构为主(Intel/飞腾/AMD/海光),CPU平台均支持12代及以上处理器,可配合设备厂商完成视觉引导系统的硬件定型。以下是定位引导适配型号的核心参数与适用定位:
板载Alder Lake-N低功耗处理器,6路COM口支持RS232/RS485/RS422多种模式,GPIO可配置,无风扇设计,适合嵌入机器人控制柜或机台内部,接口资源在同尺寸板型中较为突出。
板载Intel 12/13代U/P系列处理器,多网口多串口,算力与接口均衡,适合视觉引导算法与运动通讯并行的工位。
板载Intel 12/13代U/P系列处理器,双通道DDR5 SO-DIMM内存最大64GB,多路显示输出,适合引导算法复杂、需要同时运行多路视觉处理的高 端定位场景。
体积小巧,已在机器人行业批量应用,具备防尘、抗扰、抗震能力,工作温度-20℃~+60℃,通过FCC、CE、RoHS认证,适合对空间非常敏 感的机器人视觉模组。
板载12代Alder Lake-N系列处理器,配备M.2 2280与SATA3.0双存储接口,可实现系统盘与数据盘分离部署,适合引导数据需要本地留存追溯的场景。
支持Intel 12/13代酷睿,PCIe扩展位充足,可插装运动控制卡,实现视觉对位与运动执行的一体 化控制。
五、视觉定位引导工控硬件的应用场景选型思路
1. 机器人视觉引导:通讯与实时性并重
机器人抓取、装配场景中,视觉系统需将工件坐标通过串口或以太网实时下发至机器人控 制器。AD742A的6路COM口(支持RS232/RS485/RS422可配置)在此类场景中实用性强,可同时连接相机触发、光源控制与机器人通讯,一套板卡即可覆盖引导链路的关键接口;对算法复杂的场景可升级至RP7003AW,获得更高算力保障。
2. 贴片机视觉定位:高速对位的稳定保障
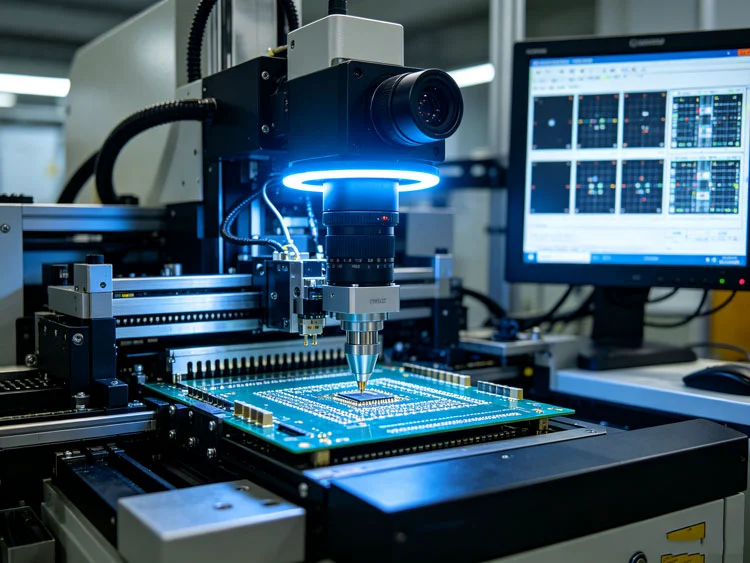
贴片机对元件对位精度与速度要求苛刻,视觉定位工控机需要在高频图像处理下保持稳定。AD600Z3AW的高内存配置可缓存多帧图像,减少处理瓶颈;其多路显示输出便于同时观察不同吸嘴相机的画面,方便调试与生产监控。
3. 视觉对位装配:精 密对位的中高算力方案
精 密装配(如光学模组、连接器组装)的视觉对位算法复杂度较高,且常与力控、运动控制联动。RP7003AW兼顾算力与接口,可连接视觉相机与运动控制设备;更复杂的项目可选择PIMB-Q670C(ATX板型)插装运动控制卡,实现视觉对位与运动执行的一体式控制,降低系统集成的设备数量。
4. 精 密对位测量:紧凑嵌入的选择
半导体、面板行业的精 密对位设备往往对设备体积有严格要求。AD742A与TL500CA的迷你板型可嵌入紧凑机台,低功耗无风扇设计保障长时间稳定运行;对位精度要求高时可配合外部精 密运动平台,由工控机统一调度,实现视觉与运动的一体式控制。
5. AGV视觉导航:车载环境的严苛适配
AGV视觉导航主控需承受车辆振动、启停冲击与温湿度变化。RP7003AW的宽温工作能力与抗振设计适合车载环境;多网口可同时接入导航相机与调度系统通讯。体积更敏感的移动底盘可选用TL500CA等迷你平台,其-20℃~+60℃工作范围覆盖多数室内外场景。
6. 涂胶轨迹引导:实时轨迹修正
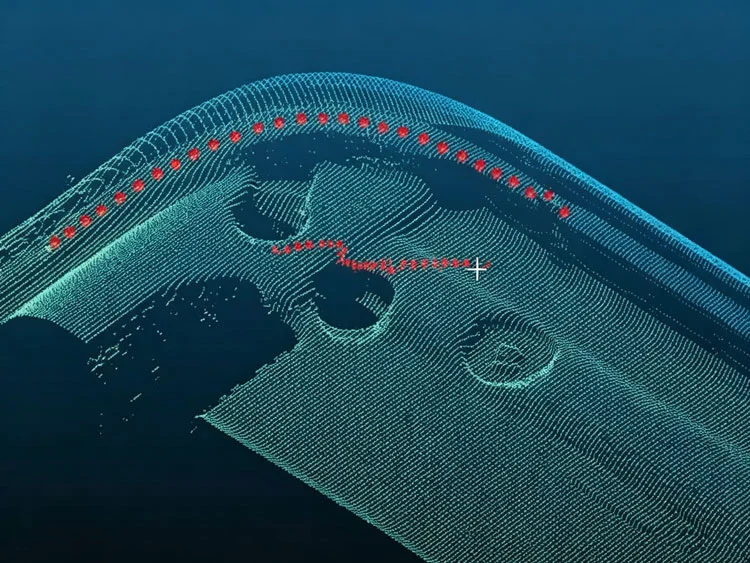
涂胶、点胶设备通过视觉实时修正轨迹,对图像处理时延与运动指令下发速度敏感。AD742A或RP7003AW的串口直连运动控 制器的方案成熟稳定,可根据胶路检测算法的负载选择对应算力档位:轻量工位用AD742A控制成本,重载工位用RP7003AW保证节拍。
更多视觉定位引导应用:
机器人视觉分拣:无序抓取与混料分拣
CNC上下料引导:机床自动化的关键配套
焊缝寻位引导:焊 接机器人的视觉定位
视觉引导打标/雕刻定位:高精度定位输出
视觉引导码垛/拆垛
视觉引导打磨抛光
视觉引导锁螺丝
PCBA自动插件引导
视觉引导切割路径定位
轴类校直定位引导
贴标/贴膜对位引导
探针测试定位引导
视觉引导清洗喷淋定位
视觉引导装配间隙检测等场景......
如果您有其他的视觉定位引导工控硬件需求,请告知我们您的需求,派勤为您提供工控硬件选型~
五、视觉定位引导硬件选型建议与定制方向
视觉定位引导的硬件选型应优先评估"通讯接口匹配度"与"实时性裕量":接口需求明确、空间受限的场景优先选AD742A与TL500CA主板;算法负载较高或需多路视觉并行时选择RP7003AW或AD600Z3AW;涉及运动控制卡扩展的项目考虑PIMB-Q670C。
在定制层面,派勤提供工控主板/工控机的接口改型、BIOS适配、GPIO调整等定制业务,支持裸板、准系统、整机多种交付形态,可配合设备厂商在项目定型阶段完成硬件验证,缩短视觉引导系统的开发与量产周期。