一、半导体视觉检测:精密制造中的质量控制环节
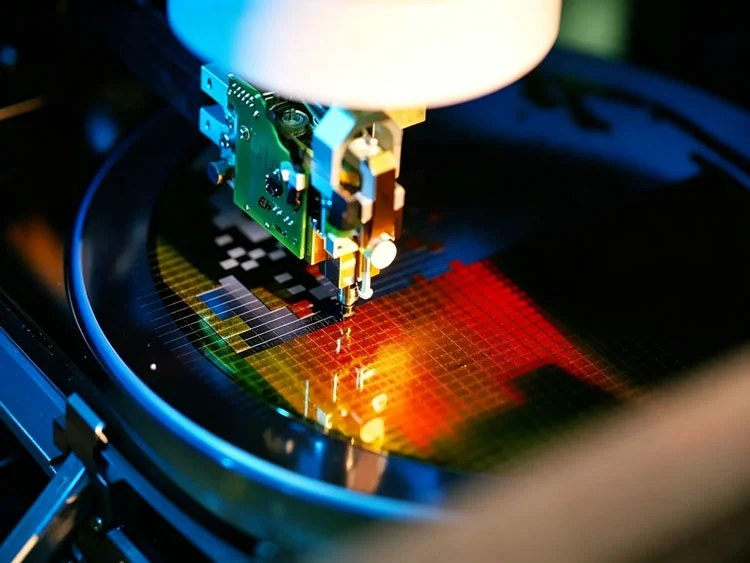
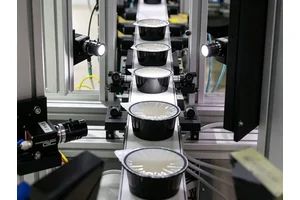
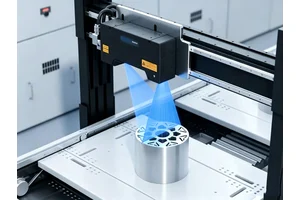
半导体制造及封装测试过程中存在大量视觉检测工序。晶圆表面的颗粒、划伤、边缘破损,芯片封装后的缺角、污染、字符异常,以及引线键合过程中出现的断线、偏线、焊点异常等问题,都需要借助光学成像和视觉算法进行识别。
与一般工业外观检测相比,半导体视觉检测通常具有目标尺寸较小、成像分辨率较高、检测结果一致性要求高等特点。部分设备还需要配合精 密XY平台、线阵相机、高分辨率面阵相机、图像采集卡和运动控制系统工作,因此工控平台承担的不只是图像处理,还包括数据采集、设备通信、运动协同和检测结果管理。
需要说明的是,“半导体视觉检测”覆盖的设备范围很广。封装外观、芯片字符、引脚、Mark点以及晶圆划片定位等设备,可以采用较通用的工业计算平台;先进晶圆制造中的高 端缺 陷检测、量测设备,则可能采用专用光学系统、FPGA、高性能GPU及定制数据采集架构,不能简单套用常规机器视觉工控机方案。
二、半导体视觉检测系统的工作原理
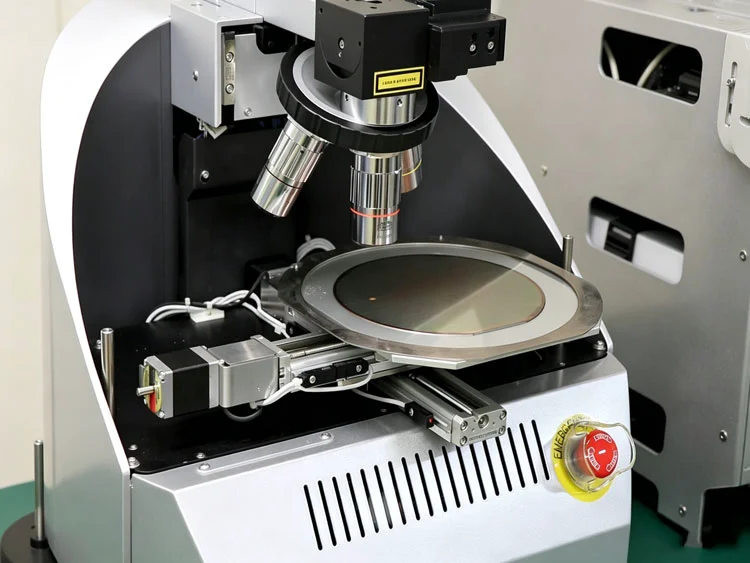
典型的半导体视觉检测系统主要由工业相机、镜头、光源、触发模块、运动平台、工控机或工控主板、视觉软件以及PLC或运动控制系统组成。
基本工作流程可以概括为:
产品定位 → 光源与相机触发 → 图像采集 → 图像预处理 → 特征提取或缺陷分析 → 尺寸/位置/缺陷判定 → 输出检测结果 → 运动机构或生产系统联动 → 数据保存。
以芯片封装外观检测为例,产品进入检测位置后,相机按照触发信号采集顶部、底部或侧面图像。工控平台接收图像后,先完成亮度校正、去噪、边缘增强等预处理,再根据检测项目执行模板匹配、边缘定位、尺寸测量、OCR字符识别或缺陷分类。
对于晶圆划片定位,视觉系统的任务则更偏向坐标计算。相机获取Mark点或切割道图像后,软件计算位置偏差和旋转角度,再将补偿数据发送给运动控制系统,由XY平台来完成位置调整。
采用线阵相机的连续检测设备还需要根据编码器信号同步采集图像,使运动速度、触发频率和图像拼接保持一致。
因此,半导体视觉检测主机通常同时处理图像采集、算法运算、运动控制通信和检测数据存储,硬件配置需要结合整个数据链路判断。
三、半导体视觉检测对工控硬件的核心要求
1. 图像采集带宽
半导体视觉设备可能采用GigE Vision、USB3 Vision,也可能通过Camera Link、CoaXPress等接口连接高速相机。
如果相机需要独 立图像采集卡,主板需要提供相应的PCIe扩展能力;如果采用多路GigE相机,则需要着重核对网口数量、速率以及相机之间的数据带宽分配。
因此,相机接口类型应当在工控平台选型之前确定。
2. CPU与内存资源
尺寸测量、图像拼接、多相机并行处理以及OCR等任务都会持续占用CPU和内存资源。
对于普通单相机检测,处理器负载相对有限;而多台高分辨率相机同时工作时,内存不仅用于运行视觉软件,还承担图像缓存,因此需要保留足够余量。
3. PCIe扩展能力
采用专业图像采集卡、运动控制卡或GPU的设备,对PCIe扩展能力要求较高。
此类项目通常不适合单纯追求小尺寸主板,而应优先考虑具有多个PCIe插槽的工业母板。
4. 存储性能
半导体检测设备经常需要保留缺 陷图片、检测记录以及批次数据。
如果保存原始高分辨率图片,数据量会快速增加,因此应根据保存周期确定NVMe SSD和SATA存储方案,而不是仅按照操作系统容量配置硬盘。
5. 运动控制与外层通信
晶圆划片、自动对准、上下料及定位设备通常需要连接PLC、伺服控 制器、传感器和运动平台。
COM、CAN、GPIO及以太网接口数量会直接影响设备集成。如果还需要安装独 立运动控制卡,则应同时预留PCIe扩展资源。
6. AI算法适配
半导体视觉检测并非都需要深 度学习。
尺寸、位置、边缘和规则明确的外观检测,传统视觉算法仍具有较高的工程价值;对于缺 陷类型复杂、规则难以完整定义的场景,可以采用分类、目标检测或图像分割模型辅助判定。
采用Core Ultra等带AI计算单元的平台时,还需要确认所使用的视觉软件、推理框架和模型是否支持相应硬件。处理器带有AI计算能力,并不意味着现有视觉程序会自动获得性能提升。
四、半导体视觉检测细分场景及工控硬件选型
1. 晶圆表面及高速视觉检测:着重考虑采集卡扩展能力
晶圆表面检测可能涉及颗粒、划伤、边缘异常及其他表面特征。当系统采用高速线阵相机或专 业视觉接口时,通常需要安装图像采集卡;部分设备还需要同时安装运动控制卡或其他专用扩展设备。
这种情况下,主板选型首先考虑PCIe资源,而不是板型尺寸。
推 荐采用:PIMB-Q670C_R100(工业母板)
与高速视觉检测相关的核心配置包括:
支持Intel第12代/13代Core系列处理器,LGA1700;
4条DDR5 U-DIMM,最大支持128GB;
1个M.2 M-Key 2280 NVMe;
4个SATA 3.0接口,并支持RAID 0/1/5/10;
3个Intel i226网络接口;
具备多路PCIe扩展,其中包含2个PCIe x16插槽;
提供USB、COM等工业设备接口。
PIMB-Q670C工业母板,其内存容量和PCIe扩展能力明显高于普通嵌入式小板,更适合需要安装图像采集卡、运动控制卡等扩展设备的检测主机。
需要注意的是,这类配置适用于需要专 业采集卡的机器视觉系统,并不意味着单台PIMB-Q670C能够覆盖所有先进晶圆检测设备。实际配置仍应以相机、采集卡和视觉算法需求为准。
适用场景: 晶圆表面视觉检测、线阵扫描检测、晶圆边缘检查、多相机高速检测、需要专 业采集卡的视觉设备。
2. 芯片多面外观检测:着重考虑多路GigE相机接入
芯片外观检测通常需要检查封装表面、字符、方向、引脚以及边缘状态。部分设备为了获得较完整的外观信息,会同时配置顶部、底部和侧面相机。
当系统主要采用GigE Vision相机时,增加独 立网口能够简化多相机网络结构,并避免所有相机集中通过单一网络接口传输数据。
推 荐采用:UT100NA6L(12×12cm工控主板)
与多相机检测相关的核心配置包括:
板载Intel Core Ultra系列处理器;
2条DDR5 SO-DIMM,最大支持96GB;
6个Intel i226-V 2.5G网口,可选4网口版本;
1个M.2 M-Key 2280,默认支持PCIe 4.0 ×4;
HDMI、DP及Type-C显示接口;
8Bit GPIO;DC 12~19V输入;
PCB尺寸120×120mm。
UT100NA6L主板最有针对性的配置是最多6个Intel i226-V 2.5G网口,因此更适用于采用多台GigE相机的检测设备。官网同时提供最高96GB DDR5内存,可为多路高分辨率图像缓存保留较大的空间。
如果项目使用Camera Link或CoaXPress相机,则不应因为UT100NA6L网口较多而直接选用该平台,而应回到采集卡和PCIe资源重新评估。
适用场景: 芯片顶面检测、底面检测、侧面检测、IC字符识别、芯片方向检测、封装多面外观检测。
3. 芯片封装外观检测:着重考虑紧凑部署与工业接口
封装检测主要涉及缺角、破损、污染、溢胶、Mark字符以及部分尺寸项目。
这类设备通常属于独 立视觉工位,相比大型晶圆扫描设备,对PCIe扩展要求较低,但需要稳定连接相机、PLC和执行机构。
如果设备厂商希望直接使用完整工控机,而不是重新开发主板散热和机箱,可以采用嵌入式整机方案。
推 荐采用:Q-BOX-E10(内嵌AD600Z3AW主板)(无风扇嵌入式工控机)
主要配置包括:
Intel第12/13代Core U/P系列处理器;
2条DDR5 SO-DIMM,最大支持64GB;
2个LAN;4路COM;7个USB接口;8Bit GPIO;
M.2 2280存储;DC 9~36V输入;
铝型材无风扇散热;
整机尺寸174×129×86mm。
对于采用一至数台GigE或USB工业相机的封装视觉设备,这类整机可以同时承担图像处理、PLC通信和检测结果管理。
这里需要区分“无风扇”和“洁净室认证”两个概念。无风扇结构减少了主动气流和风扇这一运动部件,但设备是否适用于特定洁净等级,仍需要结合整机材料、安装区域和整台设备的洁净设计判断。
适用场景: IC封装外观检测、芯片缺角检测、溢胶检测、Mark字符识别、封装污染检查、电子元器件外观检测。
4. 引线键合及精密外观检测:根据相机接口选择计算平台
引线键合检测主要检查焊线位置、断线、偏线、焊点状态及局部几何特征。由于检测对象较小,通常需要高倍率光学系统和高分辨率相机。
这类设备对CPU和内存有一定要求,但更重要的是先确定相机接口。
如果采用GigE或USB高分辨率相机,并且设备不需要PCIe图像采集卡,可以采用紧凑型Core Ultra整机。
推 荐采用:Q-BOX-E10(UT1003AW)(Core Ultra无风扇嵌入式工控机)
主要配置包括:
Intel Core Ultra系列处理器;
2条DDR5 SO-DIMM,最大支持96GB;
2个Intel i226-V网口;
5路COM;1路CAN;8Bit GPIO;6个USB接口;
1个M.2 2280存储;DC 9~36V输入;
无风扇铝型材结构;
整机尺寸174×129×86mm。
Core Ultra平台可用于传统图像处理,也为后续部署兼容的AI视觉程序提供了硬件基础。但实际项目中是否调用处理器内部的AI计算单元,应以软件框架、驱动和模型部署结果为准,不能仅凭处理器型号判断实际推理速度。
如果Wire Bond检测设备使用Camera Link、CoaXPress等需要PCIe采集卡的相机,则应改用PIMB-Q670C_R100等扩展型工业母板,而不是Q-BOX-E10(UT1003AW)。
适用场景: 引线位置检测、断线检测、偏线检测、焊点外观检查、精 密电子器件外观检测。
5. 晶圆划片及视觉定位:着重考虑视觉与运动控制通信
晶圆划片设备需要通过视觉系统识别Mark点、切割道和晶圆位置,再将偏移量或坐标数据传递给运动控制系统。
这类设备的视觉算法负载通常不是唯 一 重 点,串口、CAN、GPIO及网络接口同样影响系统集成。
推 荐采用:RP7003AW(3.5寸工控主板)
主要配置包括:
Intel第12代/13代Core U/P系列处理器;
2条DDR5 SO-DIMM,最大支持64GB;
2个Intel i226-V网络接口;
6路COM;2路CAN;8Bit GPIO;
M.2 2280高速存储;DC 9~36V输入;
PCB尺寸102×146mm;
工作温度范围为-20℃~+60℃。
RP7003AW的双网、6路COM、2路CAN和GPIO配置更适合需要同时连接视觉相机、运动控制 器和外层传感器的设备。
因此,与单纯增加CPU性能相比,这款主板在晶圆划片定位、精 密XY平台对准等设备中的价值更多体现在接口完整性和紧凑集成。
适用场景: 晶圆Mark点定位、划片道识别、晶圆对准、Die定位、XY平台视觉校正、自动上下料定位。
五、半导体视觉检测的主要应用场景有哪些?
半导体视觉检测主要涉及:
晶圆表面缺 陷检查、晶圆边缘检测、晶圆图案异常检查、晶圆线扫检测、Die外观检测、芯片正面检测、芯片背面检测、IC字符识别、芯片方向检测、引脚外观检测、封装缺角检测、封装溢胶检测、封装污染检测、Wire Bond引线检测、焊点外观检测、晶圆Mark点定位、晶圆划片定位、芯片上下料视觉定位。
六、半导体视觉检测工控平台的选型思路
半导体视觉检测设备在选型时,首先应确定相机接口,而不是先确定CPU型号。
如果相机采用Camera Link、CoaXPress等接口,需要图像采集卡,那么应优先检查PCIe插槽和通道资源。此类设备可以考虑PIMB-Q670C_R100(工业母板)。
如果设备采用多台GigE Vision相机,可考虑UT100NA6L(12×12cm工控主板)。其最多6个2.5G网口,更适合多相机独立接入。
对于封装外观检测、字符识别以及普通自动化视觉工位,如果希望直接使用完整无风扇工业电脑,可选择Q-BOX-E10(AD600Z3AW);需要Core Ultra平台、较大内存以及较丰富通信接口的紧凑检测设备,则可以考虑Q-BOX-E10(UT1003AW)。
对于晶圆划片、Mark定位及其他视觉与运动控制结合紧密的设备,RP7003AW(3.5寸工控主板)的6路COM、2路CAN、GPIO和双网配置更有针对性。
实际项目中,建议按照以下顺序确定硬件:
检测精度与节拍 → 相机类型 → 相机接口 → 图像数据量 → 是否需要采集卡 → 算法负载 → 内存容量 → 运动控制接口 → 存储需求 → 整机结构与散热。
特别是半导体视觉设备,不宜用“处理器越高端越好”的方式选型。很多项目的瓶颈并不在CPU,而在相机带宽、采集卡、内存传输、图像保存或运动控制同步。
硬件定型前,最好使用实际相机、镜头、视觉软件和算法进行连续运行测试,并按照目标生产节拍验证图像采集、算法处理和设备通信是否能够稳定完成。这样得到的配置,更接近设备量产后的真实使用条件。