一、视觉系统如何引导机器人完成抓取
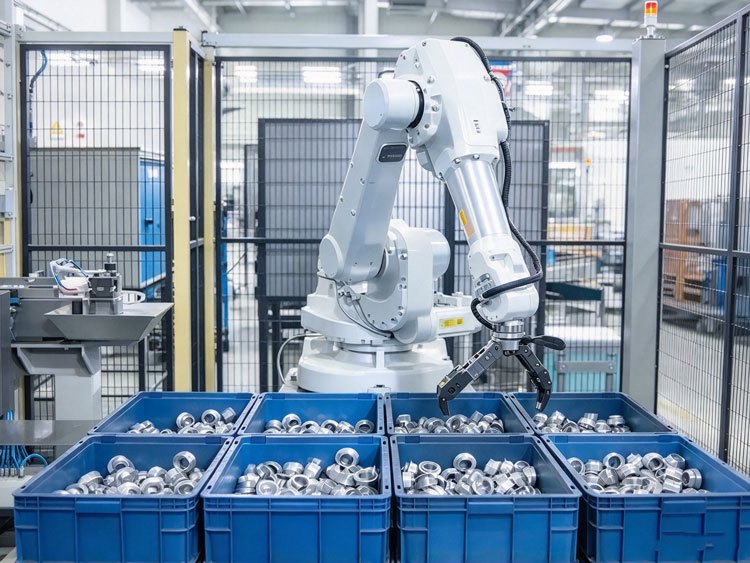
固定工装上的机器人可以按照预设坐标重复运行,但在散料、输送线、托盘和柔性上下料场景中,工件位置往往会发生变化。此时需要视觉系统先确定工件的位置和姿态,再把坐标发送给机器人控制器。
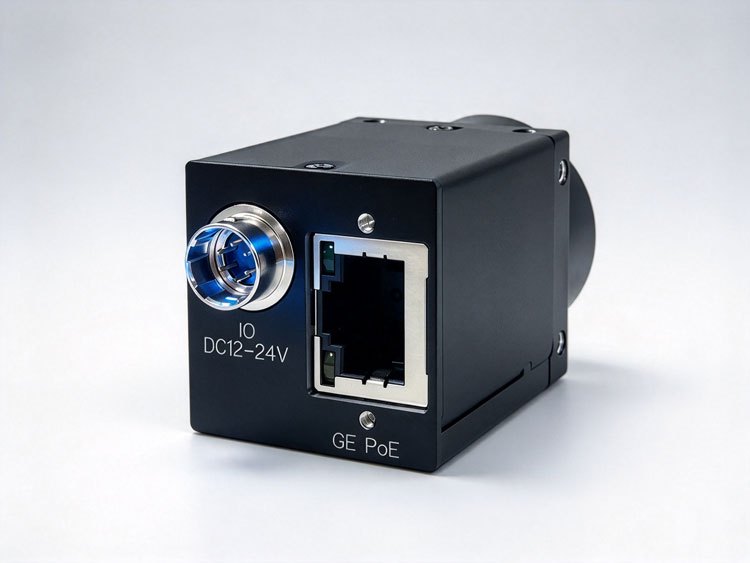
系统通常由工业相机、镜头、光源、视觉计算主机、机器人控制器及末端夹具组成。
相机安装方式主要分为两类。
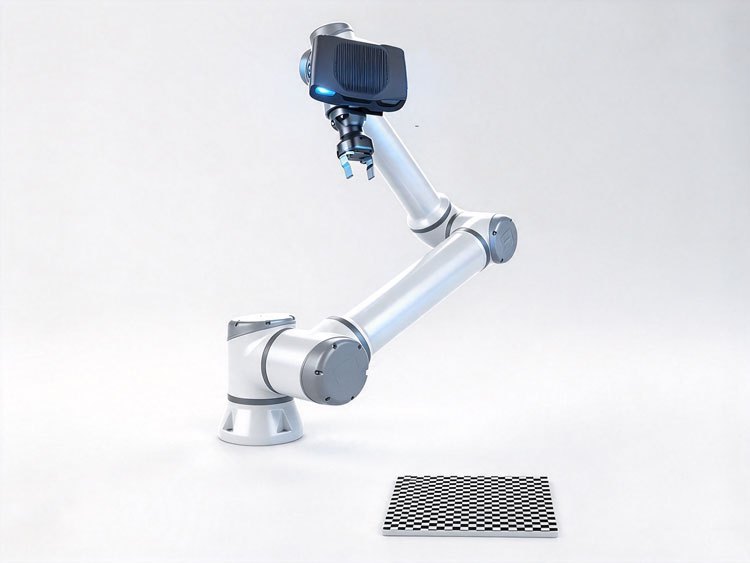
Eye-to-Hand(眼在手外)是将相机固定在机器人外部,用于观察工作区域,常见于输送线抓取、料盘定位和固定工位上下料。
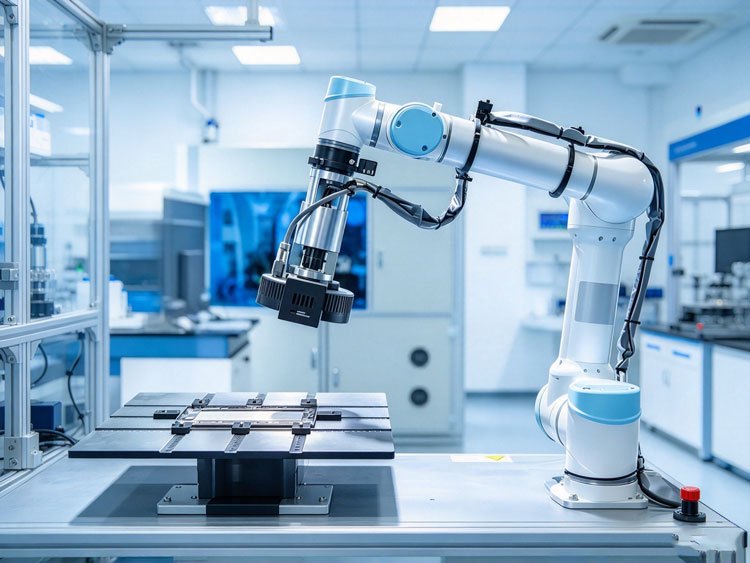
Eye-in-Hand(眼在手上)则把相机安装在机械臂末端,让相机随机械臂移动。视觉计算主机通常仍安装在控制柜、机器人本体或附近设备中,并不需要随相机一起安装在机械臂末端。
无论采用哪种方式,相机坐标与机器人坐标之间都要建立转换关系。相机或末端工具位置发生变化后,还需要重新检查标定结果。
二、视觉引导机器人的原理与工作流程
以机器人抓取工件为例,相机首先采集工件图像或三维数据。
2D视觉原理主要根据轮廓、特征、二维码或目标识别结果计算工件的平面位置和角度;工件存在高度变化、倾斜、堆叠或遮挡时,则需要3D相机获取深度信息或点云。
视觉程序计算出目标的位置和姿态后,通过手眼标定结果转换到机器人坐标系,再将抓取点发送给机器人控制器。
基本流程为:
触发采集 → 图像或点云获取 → 目标识别 → 位姿计算 → 坐标转换 → 抓取点生成 → 机器人运动 → 抓取或加工 → 结果确认。
对于3D无序抓取,还需要处理零件遮挡、抓取姿态、夹具空间以及料箱边缘碰撞等问题。
视觉计算主机负责图像、点云和坐标处理,机器人的关节伺服和实时运动仍由机器人控制器完成。
三、视觉机器人选型首先看相机和数据量
1. 相机接口
GigE相机通过以太网传输图像,USB3 Vision设备主要占用高速USB接口;Camera Link、CoaXPress等相机通常需要配套PCIe图像采集卡。
相机接口确定后,主机的网口、USB和PCIe配置也基本有了范围。
2. 2D和3D算法负载
二维码读取、轮廓匹配和普通2D定位需要的计算资源相对有限。
3D点云、无序抓取、多相机结合以及基于深度学习的识别任务,对处理器、内存和数据传输提出更高要求。具体配置应结合图像分辨率、帧率、算法和生产节拍实测。
3. 多相机带宽
多台GigE相机同时采集时,要同时计算单相机数据量、网络带宽和主机处理能力。
将相机分别连接到独立网口,可以减少交换机层级,也便于把视觉网络与工厂网络分开管理。
4. 精度不是CPU参数
抓取精度还受到镜头、光源、标定结果、机械刚性、机器人重复定位精度以及末端工具状态影响。
相机支架出现位移后,即使视觉程序没有变化,原有坐标关系也可能已经失效。
四、不同视觉机器人的工控硬件解决方案
1. 2D视觉抓取与上下料机器人
平面工件、规则料盘和固定高度物料通常可以采用2D视觉完成定位。
系统配置1~2台工业相机时,视觉主机还需要与机器人控制器、PLC和其他设备通信。
匹配型号:Q-BOX-E10(UT1003AW)嵌入式工控机
主要配置:
Intel Core Ultra系列处理器,TDP 28W、2×DDR5 SO-DIMM,最大96GB;
2×Intel i226-V网络、6×USB、5×COM、1×CAN、8Bit GPIO、M.2 2280;
DC 9~36V、无风扇铝型材结构。
USB和网络接口可用于连接相机,串口和CAN则可接入PLC、外围控制模块或机器人辅助设备。
这类配置可用于2D定位、料盘识别、上下料及常规视觉装配。
2. 多GigE相机视觉机器人
大型工件、多角度定位或多个视觉区域可能同时使用3~6台网络相机。
这时网口数量本身就是硬件选型条件。
匹配型号:UT100NA6L(12×12cm工控主板)
主要配置:
Intel Core Ultra系列处理器、2×DDR5 SO-DIMM,最大96GB;
6×Intel i226-V 2.5G LAN,可选4网版本、3×USB3.0、1×USB2.0、Type-C;
M.2 2280、E-Key、B-Key、8Bit GPIO、DC 12~19V;
PCB尺寸120×120mm。
多个独立2.5G网口可以分别连接GigE相机,并预留设备通信或数据上传接口。
UT100NA6L只有少量工业串口,更适合作为视觉计算节点。机器人控制、现场I/O和复杂运动任务可交给PLC或机器人控制器处理。
3. 3D视觉与无序抓取机器人
零件随机堆放在料箱中时,需要通过结构光、双目、ToF或其他3D视觉方式获取空间信息。
视觉程序通常需要完成点云处理、目标识别、姿态计算、抓取点选择和碰撞检查。
匹配型号:AR200CA(10×10cm工控主板)
主要配置:
Intel Core Ultra 200 / Arrow Lake平台处理器、官网列有265U、285H等配置;
TDP 28W、2×DDR5 SO-DIMM,最大96GB、2×Intel i226网络;
2×USB3.0、2×Type-C、M.2 2280,NVMe PCIe 4.0 x4;
E-Key、DC 12~19V、PCB尺寸100×100mm。
100×100mm板型适合空间受限的视觉控制设备。双网、高速USB和NVMe可以用于连接3D相机及存储视觉数据。
对于高分辨率点云、多路3D相机或计算量较大的模型,应按照实际帧率和处理节拍测试。若板载计算资源不足,应采用具备独立GPU或其他加速资源的平台,而不是单纯提高内存容量。
4. Camera Link / CoaXPress视觉系统
高速线阵、面阵相机以及部分高带宽视觉系统需要通过图像采集卡接入主机,这类项目首先要确认PCIe槽位和通道。
匹配型号:Q-BOX-A1(二扩展位多网口工业电脑)
主要配置:
Intel第12/13/14代Core-S系列处理器、H670/Q670平台;
2×DDR5 SO-DIMM,最大64GB、6×Intel i226-V LAN;
8×USB3.0、16Bit GPIO、1×PCIe x16、1×PCIe x4;
DC 12~36V。
PCIe扩展槽可用于安装符合接口要求的图像采集卡,多个网口则可以连接网络相机、PLC和设备网络。
采集卡正式选型前,还需要确认PCIe代际和通道、卡长、卡高、功耗、驱动以及机箱散热条件。
5. Eye-in-Hand视觉设备
相机安装在机械臂末端时,真正需要随末端移动的是相机、镜头和线缆,而不是整套视觉计算主机。
视觉主机可以安装在机器人控制柜、设备机架或移动机器人本体中,通过GigE、USB等方式获取图像。
对于内部空间有限的设备,可以采用AR200CA等小尺寸主板组成独立视觉计算单元。如果机器人还需要大量CAN、COM和现场I/O,则应把视觉计算与运动控制分开,避免为了增加视觉算力而牺牲控制接口。
五、视觉机器人调试中容易影响结果的环节
视觉机器人上线前,手眼标定需要与机械安装状态一起确认。
相机支架重新安装、末端工具更换、机器人重新校准后,原来的转换矩阵都应重新检查。
照明同样直接影响识别结果。金属反光、黑色表面、透明材料和高反射曲面对光源角度和成像方式的要求不同。图像采集本身不稳定时,仅依靠更换算法或提高CPU性能,很难解决根本问题。
3D抓取还需要把视觉结果与夹具和机器人运动空间结合起来。识别到零件并不代表一定存在可执行的抓取姿态,料箱边缘、周围零件和机械臂自身都可能构成碰撞限制。
六、视觉机器人的工控硬件选型思路
常规2D定位、机器人上下料和少量相机应用,可以根据接口选择Q-BOX-E10(UT1003AW)。
多台GigE相机集中采集时,可使用UT100NA6L;3D视觉和紧凑型计算设备可评估AR200CA。使用Camera Link、CoaXPress或其他PCIe采集卡时,则应选择Q-BOX-A1这类提供标准PCIe扩展槽的工业电脑。
设备定型前,应先确认相机数量、接口、分辨率和帧率,再确定视觉算法、机器人通信、存储及安装空间。
如果项目需要增加多网口、PoE、USB、PCIe、GPIO或其他工业接口,可以按照相机、机器人控制器和现场设备的连接关系重新配置视觉计算平台。